Qué considerar antes de elegir
Los entornos típicos incluyen:
- Células de producción
- Transferencia de piezas
La automatización del montaje comienza por la presentación de las piezas y la calidad de colocación requerida. Elige herramientas, sensores y dispositivos de sujeción según las tolerancias reales antes de comparar las especificaciones de los brazos.
Los entornos típicos incluyen:
Inclusión significa que el robot es mapeado a este caso de uso de la información del producto disponible. No es una garantía que el producto encaja en cada sitio.
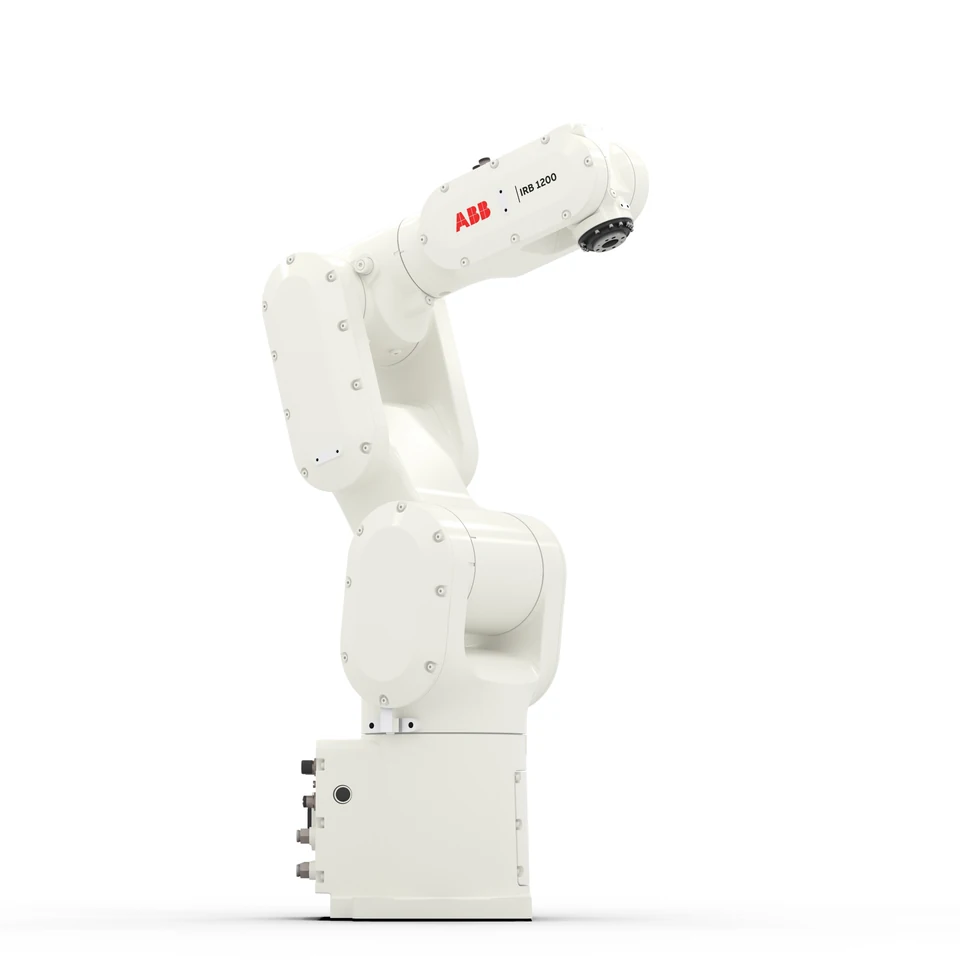
Montaje de piezas pequeñas
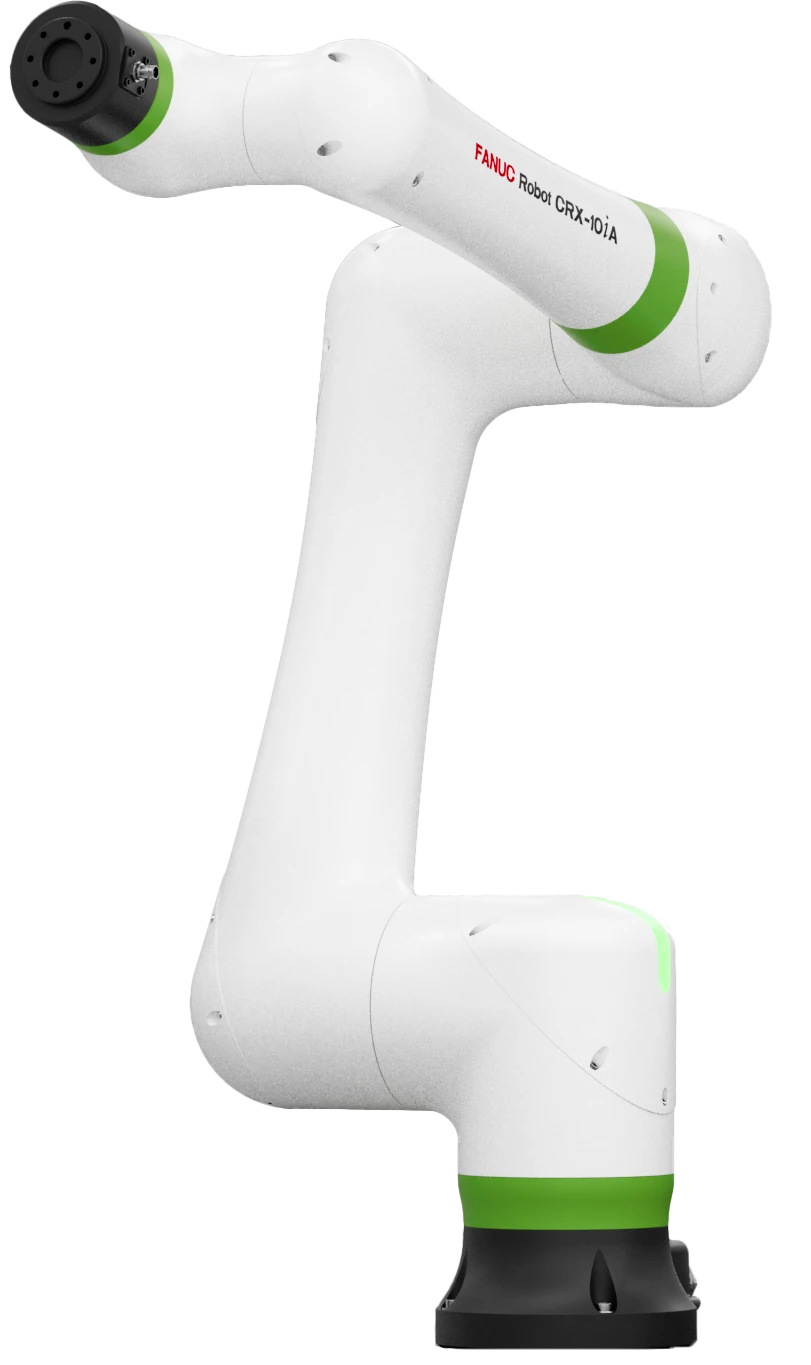
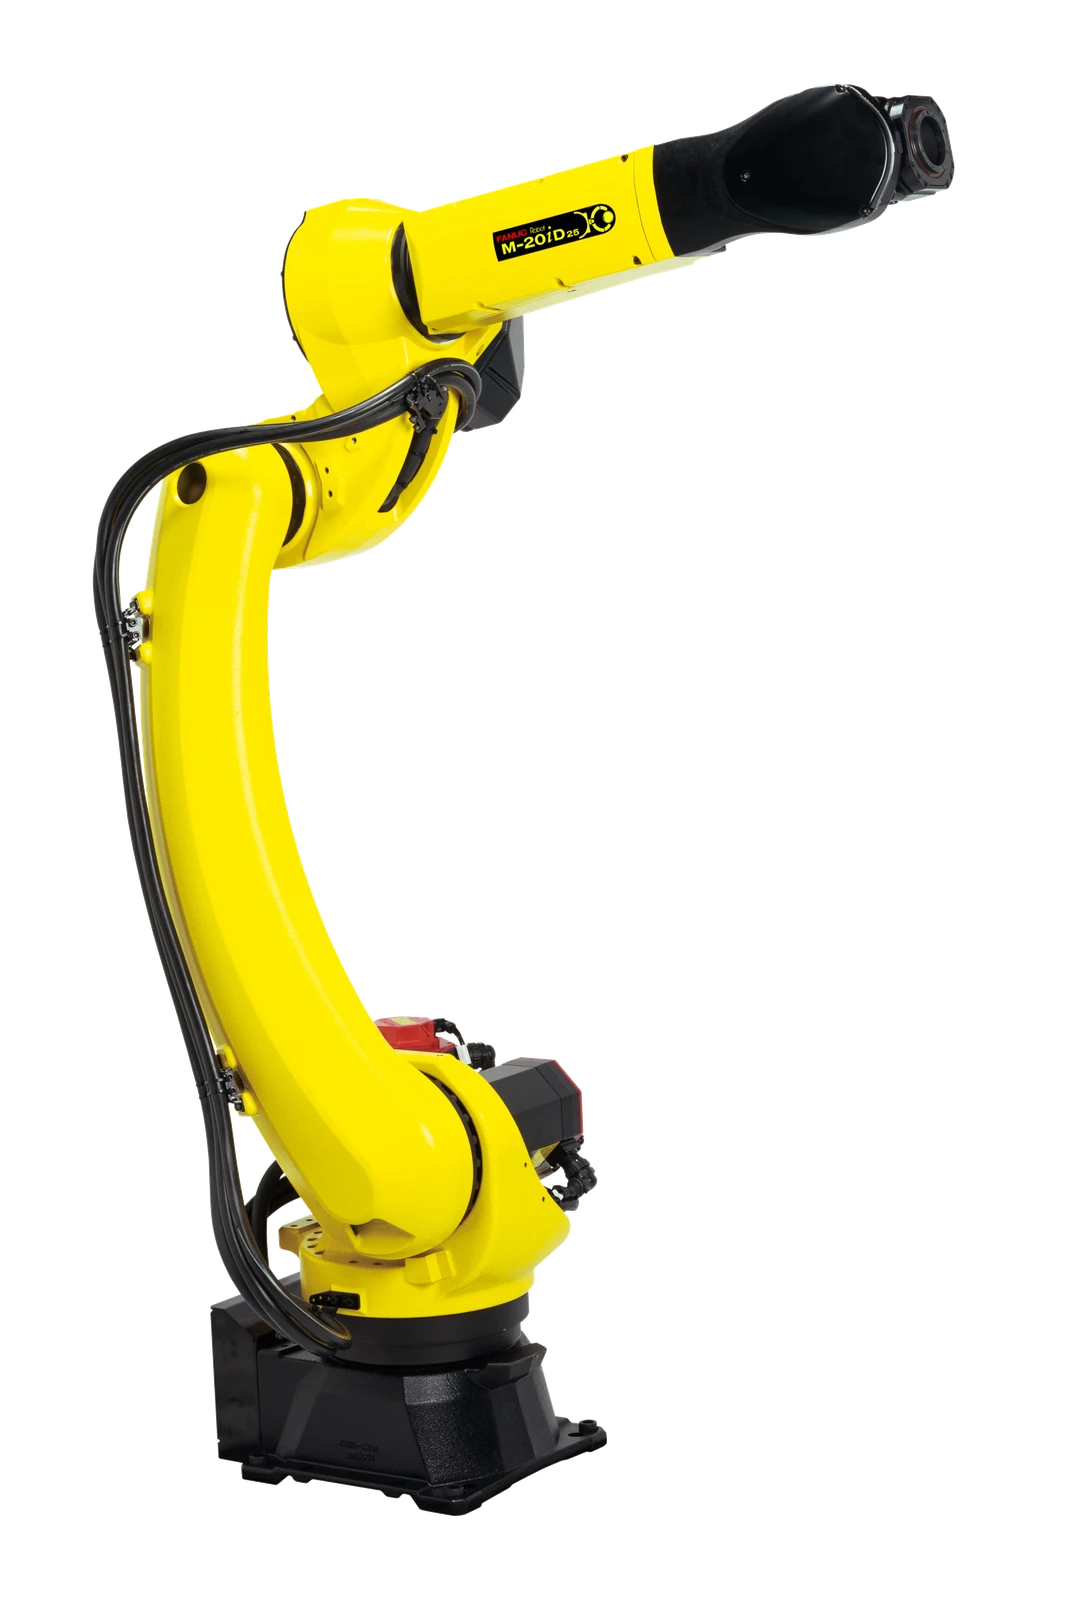
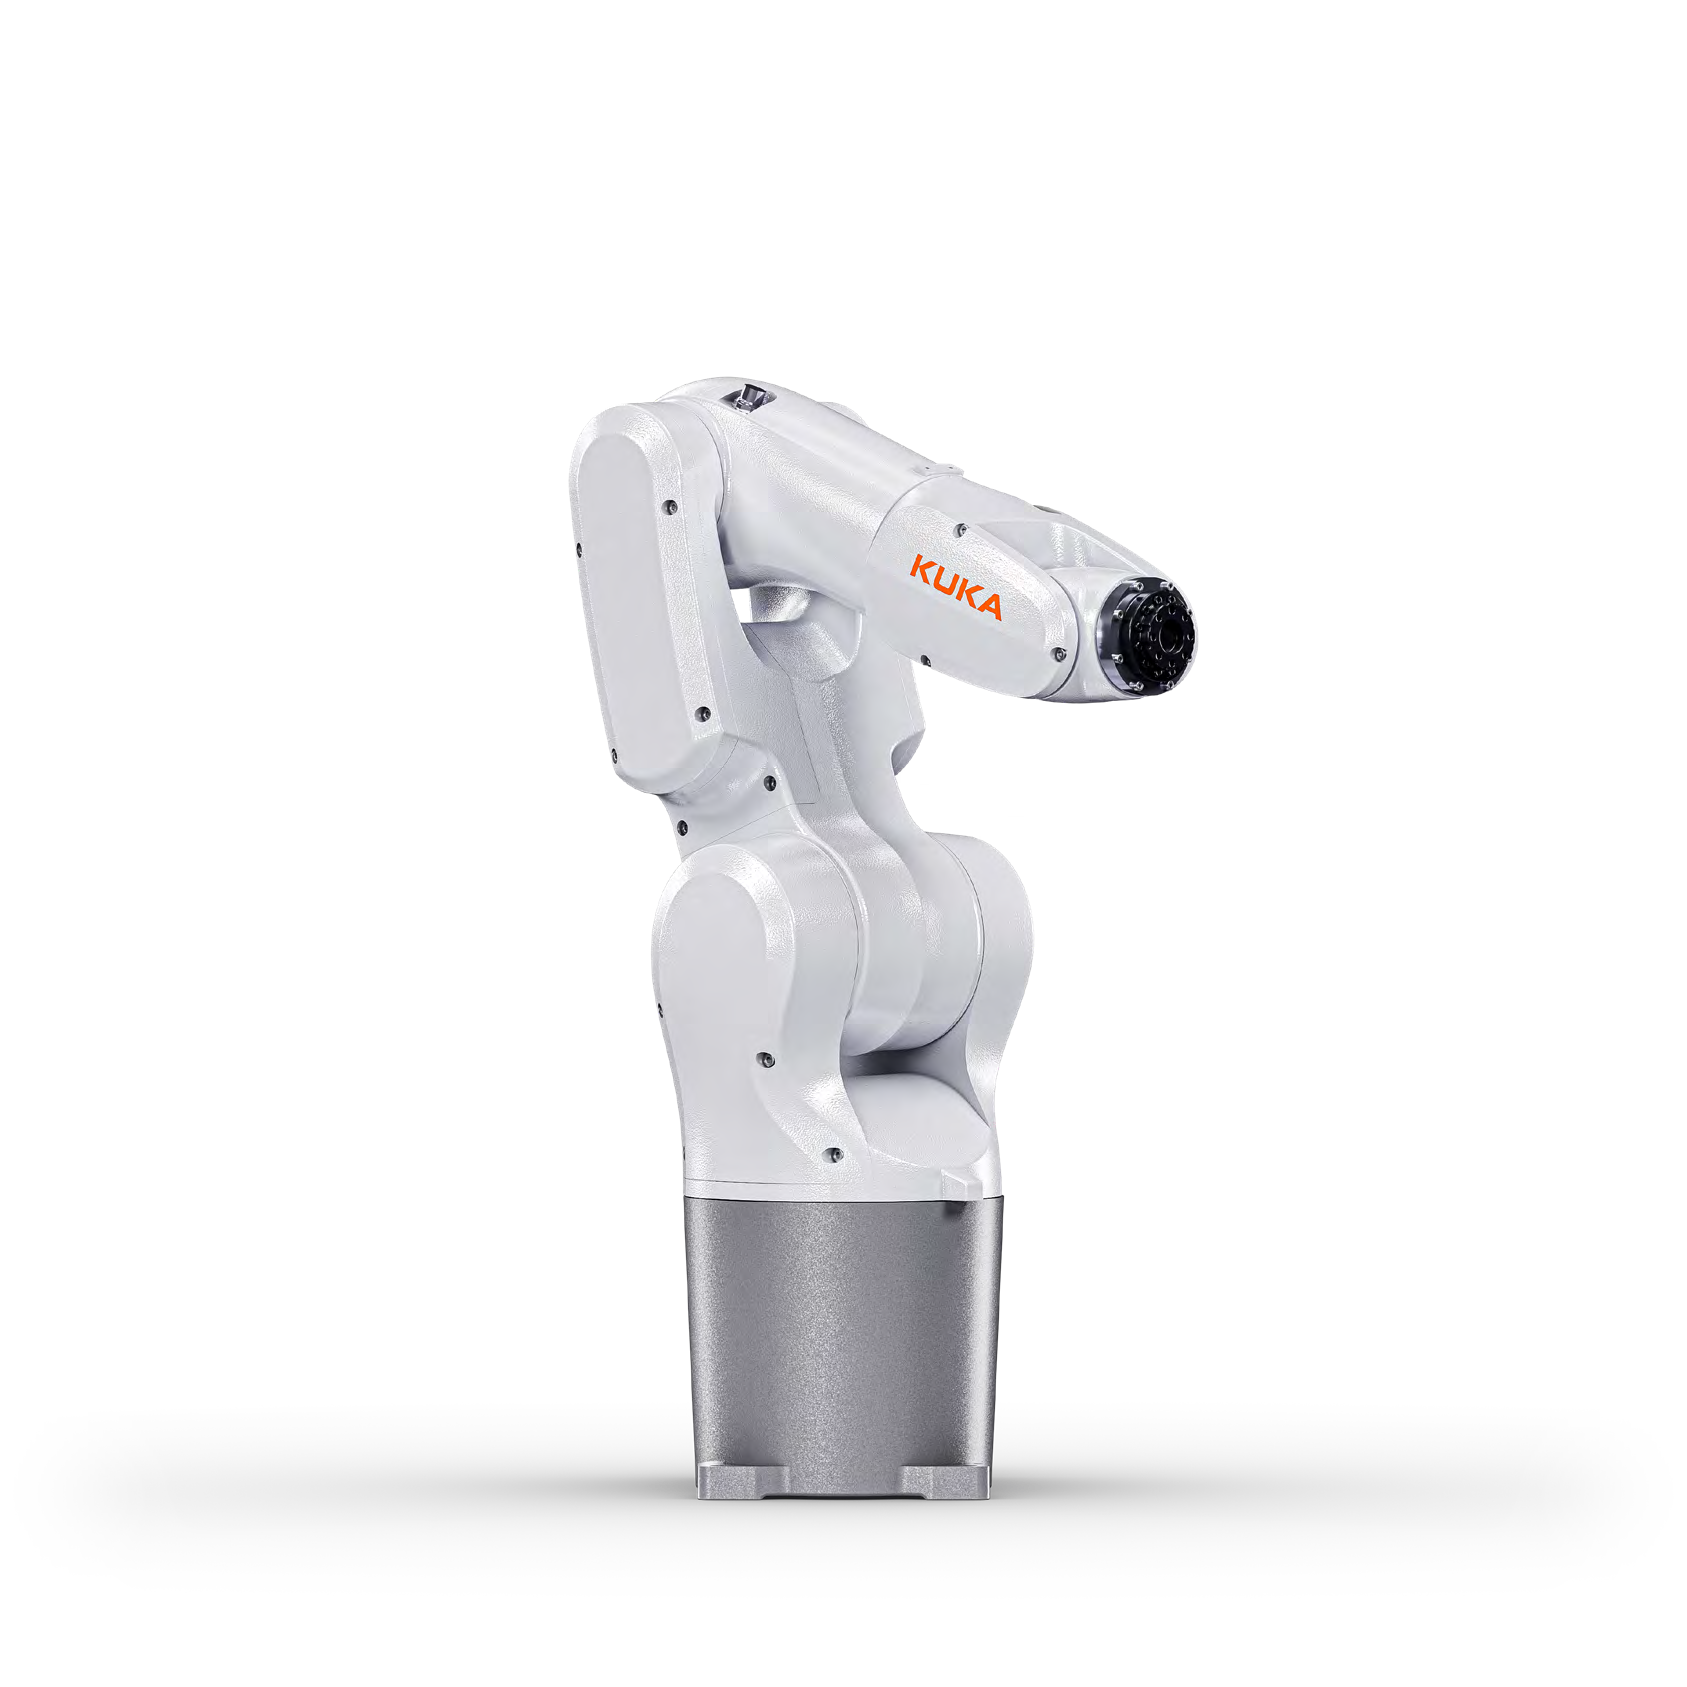
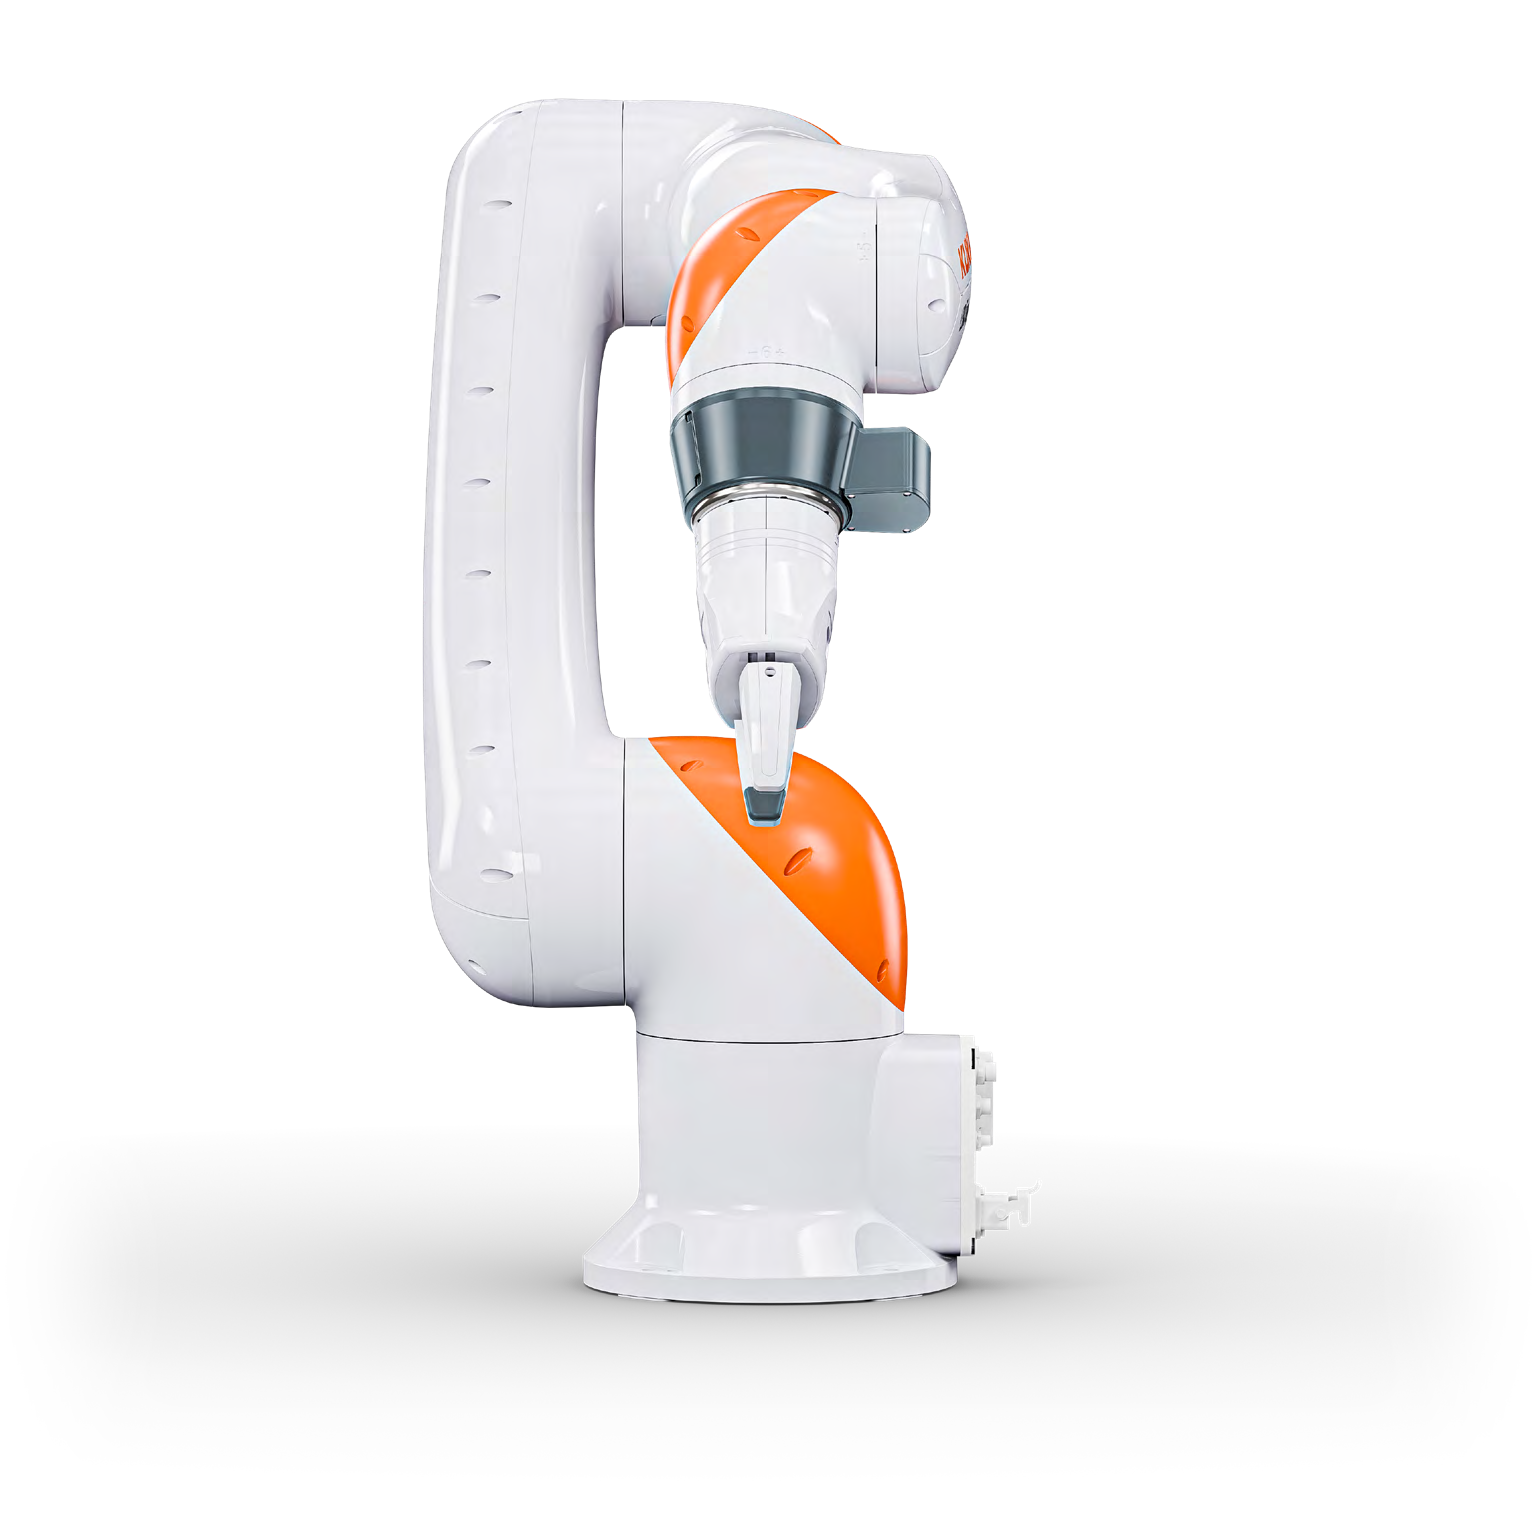
Manejo de células
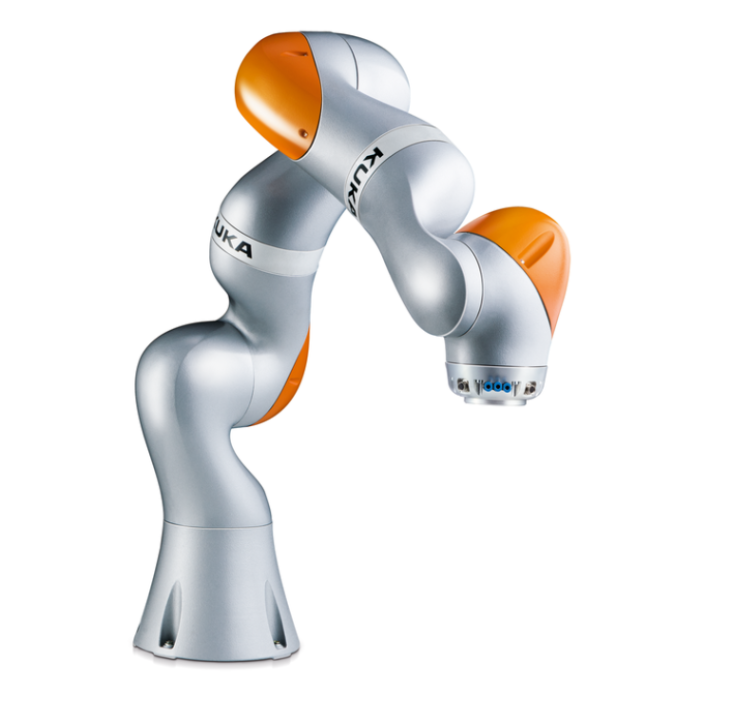
Células de montaje compactas

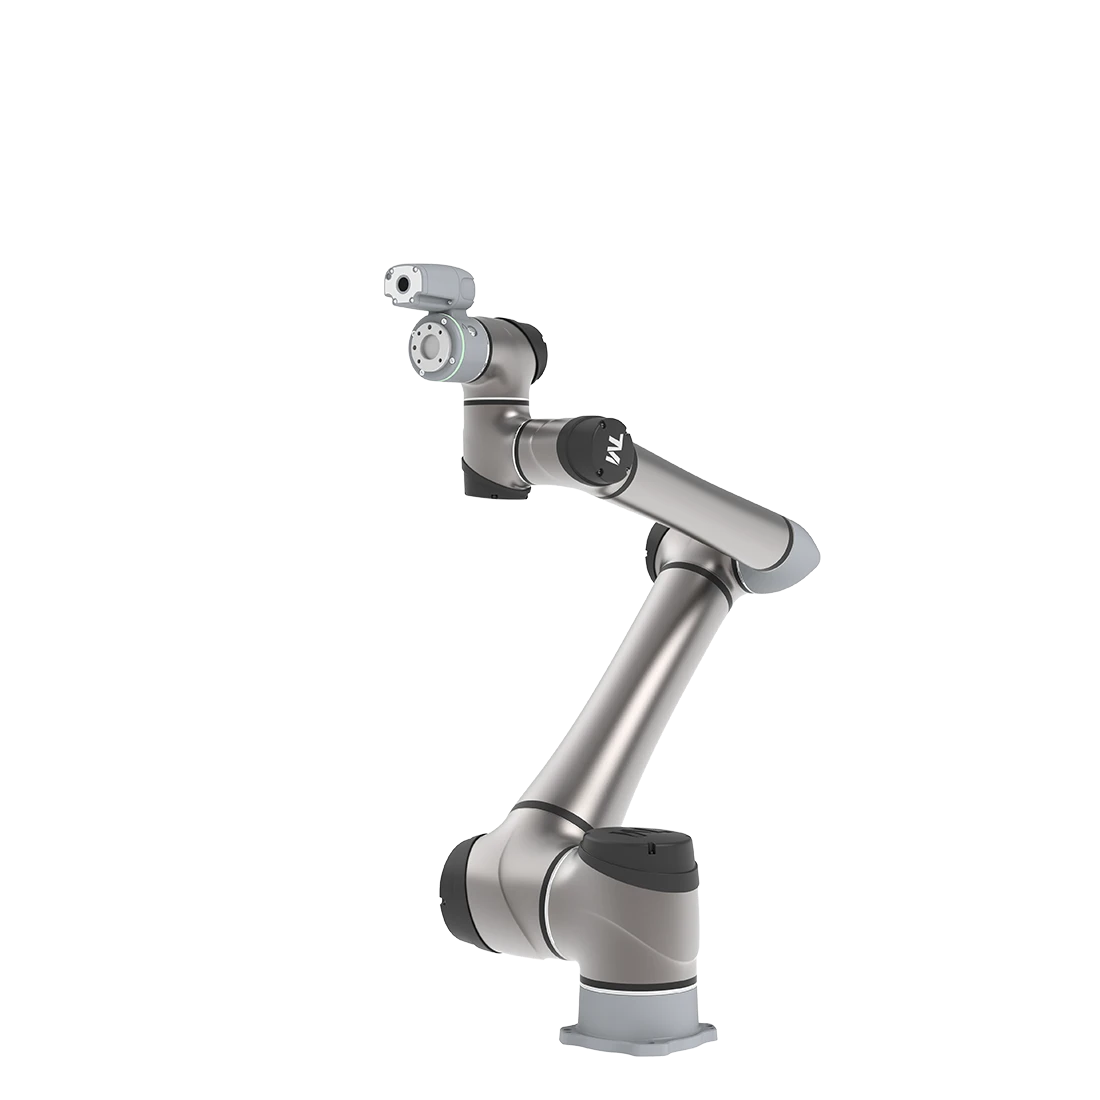
Manejo guiado por la visión
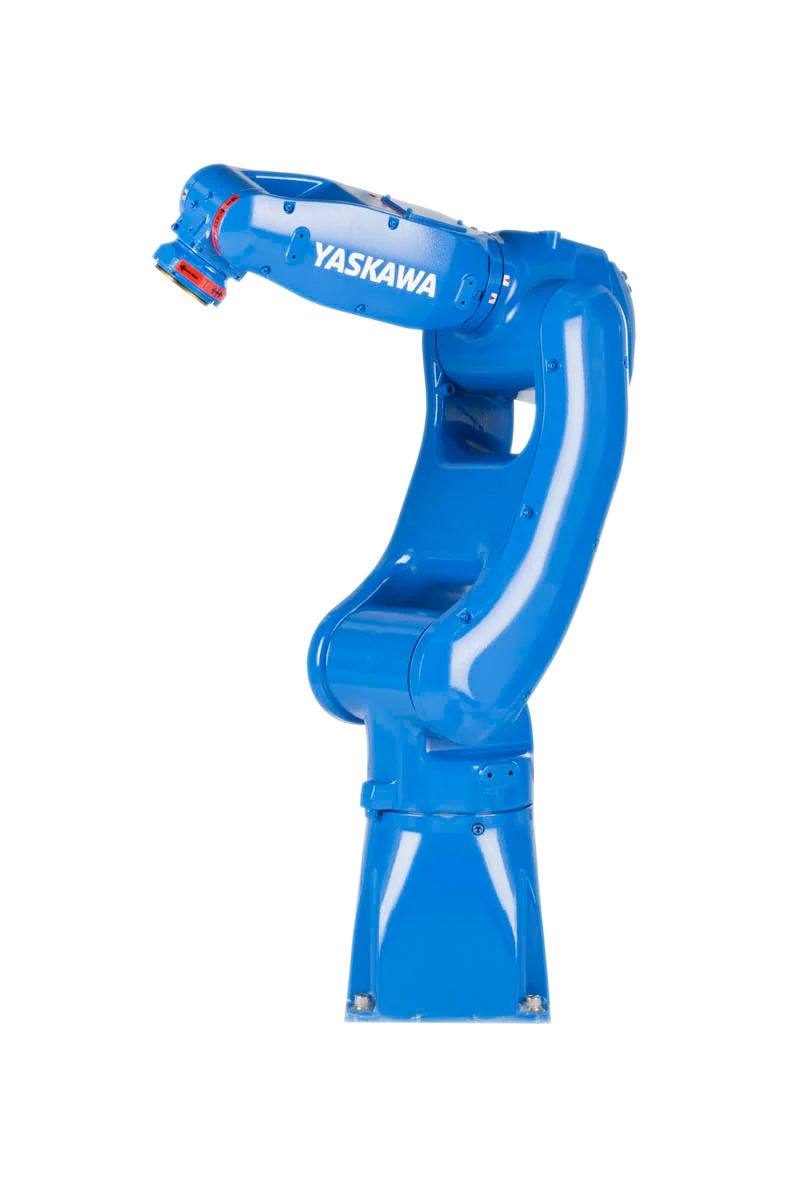
| Robot | Precio y estado | Detalles publicados | Compruebe antes de elegir |
|---|---|---|---|
| ABB IRB 1200-7/0.7 Gen2 | Consultar al fabricante | Arm carga útil: 7 kg | La integración de herramientas y células requiere ingeniería independiente |
| FANUC CRX-10iA | Consultar al fabricante | Arm carga útil: 10 kg | Evaluación del riesgo de aplicación |
| FANUC M-20iD/25 | Consultar al fabricante | Arm carga útil: 25 kg | La masa pinza es parte del cálculo de carga |
| KUKA KR 4 R600 | Consultar al fabricante | carga útil: 4 kg | Requiere un integrador para seleccionar herramientas y evaluar la aplicación completa. |
| KUKA LBR iisy 11 R1300 | Consultar al fabricante | Arm carga útil: 11 kg | La evaluación de la seguridad de la aplicación sigue siendo necesaria |
| KUKA LBR iiwa 7 R800 | Consultar al fabricante | carga útil: 7 kg | Requiere un integrador para seleccionar herramientas y evaluar la aplicación completa. |
| Robotnik RB-ROBOUT+ | Consultar al fabricante | Manipulación carga útil: Hasta 35 kg dependiendo del brazo UR seleccionado | Arm carga útil y alcance deben ser especificados en la cita. |
| Techman TM12S | Consultar al fabricante | Arm carga útil: 12 kg | Validar el rendimiento de la visión en las partes reales |
| Yaskawa MOTOMAN GP8 | Consultar al fabricante | Arm carga útil: 8 kg | Confirmar controlador y paquete de programación en la cita |