CYBERDYNE
Compare los usos, fortalezas y compensaciones que le importan.
Comparación de carga...
Modelos mostrados en móvil
Usa primero. Especificaciones siguientes. Fuentes siempre al alcance.
Gira o desplaza la mesa. Los modelos y criterios permanecen en la vista.
| Compare by | CYBERDYNEMedical HAL Lower Limb Type HAL-ML08 | HocomaLokomatPro | WandercraftAtalante X |
|---|---|---|---|
| La decisión es esencial | |||
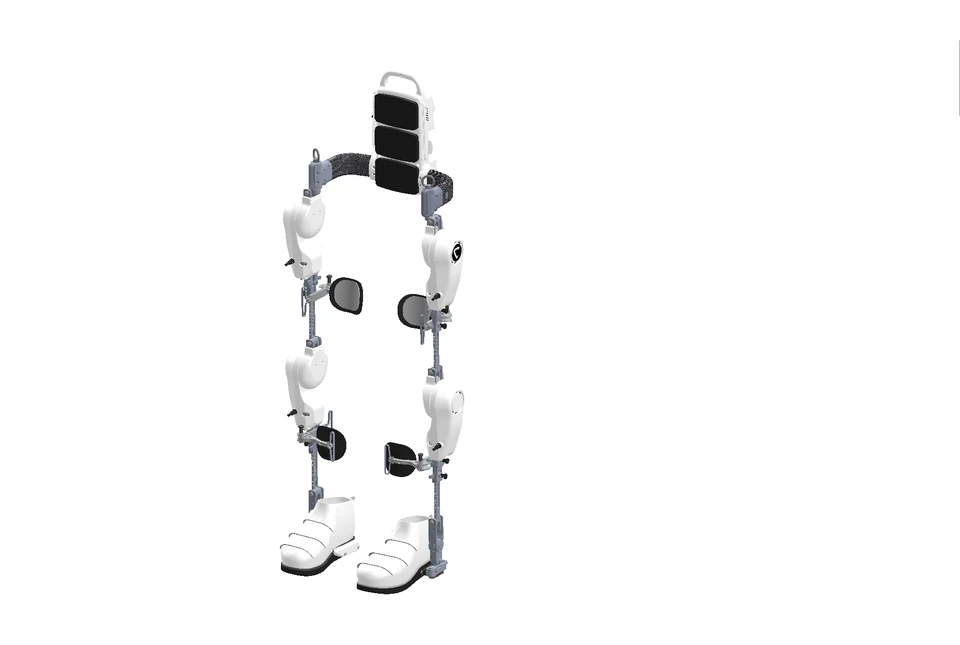
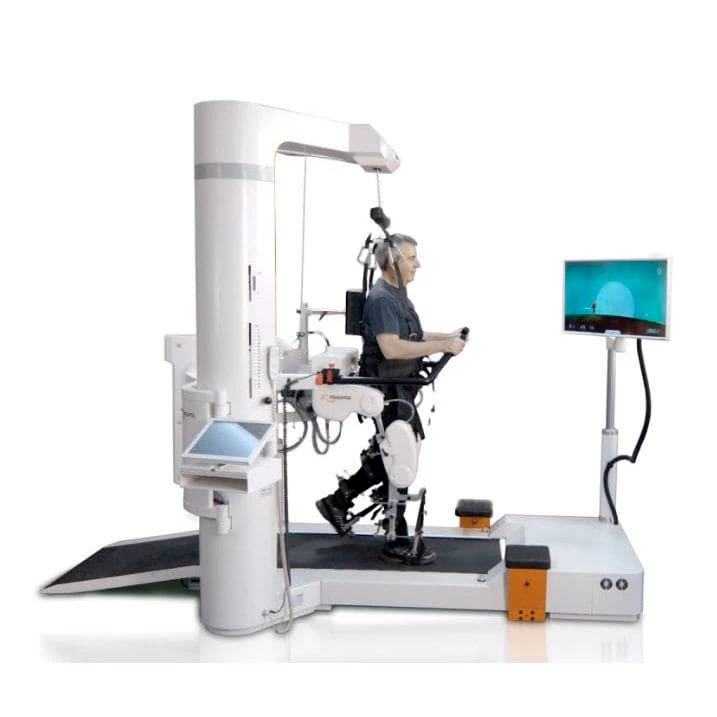
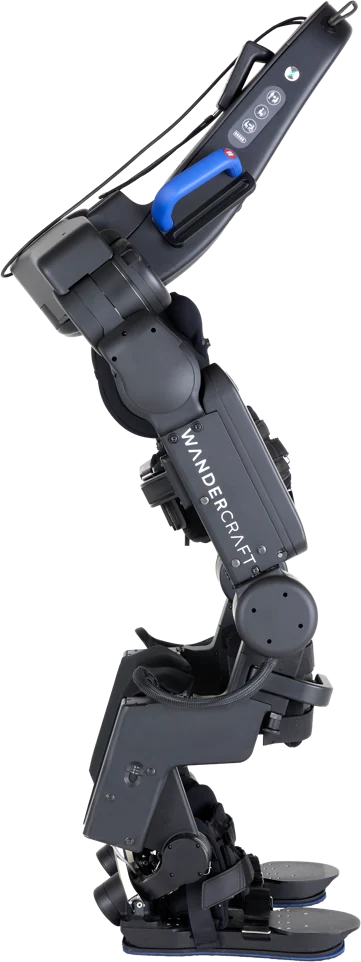
| Lo que hace · Valores diferentes | Medical HAL Lower Limb Type es un sistema de asistencia corporal para la rehabilitación de la marcha bajo supervisión. Esta ficha identifica el HAL-ML08 y distingue la masa del robot de los límites de admisión del usuario documentados por CYBERDYNE. | LokomatPro es un sistema robótico de entrenamiento de la marcha que se utiliza bajo supervisión clínica. La guía ajustable de las piernas y el soporte del peso corporal permiten a los terapeutas ajustar la asistencia; los módulos opcionales dependen del grupo de pacientes y de la configuración. | Un exoesqueleto autoequilibrado utilizado por equipos clínicos formados durante la rehabilitación de la marcha. Atalante X permite ejercicios de marcha asistida con asistencia articular configurable; no es un dispositivo de movilidad doméstica para uso sin supervisión. |
| Buen ajuste · Valores diferentes |
|
|
|
| Fuerza clave · Valores diferentes |
|
|
|
| Comercios a considerar · Valores diferentes |
|
|
|
| Capacidades y rendimiento | |||
| autonomía de funcionamiento (condiciones no especificadas) · Valores diferentes | ≈ 60 min Variaciones con condiciones de funcionamiento | No publicado | No publicado |
| Rango de altura de desgaste · Valores diferentes | 1500–1900 mm | No publicado | No publicado |
| Rango de masa Wearer · Valores diferentes | 40–100 kg Elegibilidad para usar, no carga útil | No publicado | No publicado |
| Entrada de control · Valores diferentes | Señales bioeléctricas de superficie | No publicado | No publicado |
| Autonomía · Valores diferentes | Asistencia responsable con supervisión clínica | No publicado | No publicado |
| Ámbito de tareas · Valores diferentes | No publicado | Formación de gait asistida por robot | No publicado |
| Sistema de apoyo · Valores diferentes | No publicado | Soporte dinámico de peso corporal | No publicado |
| Ajuste de la terapia · Valores diferentes | No publicado | Speed, body-weight support and robic assistance | No publicado |
| Módulos opcionales · Valores diferentes | No publicado | Ortosas libres y pediátricas | No publicado |
| Supervision · Valores diferentes | No publicado | Formación controlada por el terapeuta | No publicado |
| Actuadores · Valores diferentes | No publicado | No publicado | Motores 12 |
| Saldo · Valores diferentes | No publicado | No publicado | Asistencia para la reducción de la capacidad |
| Asistencia conjunta · Valores diferentes | No publicado | No publicado | Ajustable, incluida la asistencia asimétrica |
| Tobillos · Valores diferentes | No publicado | No publicado | Juntas de tobillo activadas |
| Movimiento · Valores diferentes | No publicado | No publicado | Apoyo multidireccional al ejercicio |
| Método de batería · Valores diferentes | No publicado | No publicado | Baterias reemplazables; sin captura de duración de una sola carga |
| Tamaño y despliegue | |||
| Medio ambiente operativo · Valores diferentes | Interior | Interior | No publicado |
| Peso · Valores diferentes | ≈ 13 kg Configuración de doble pierna incluyendo esposas, zapatos y batería | No publicado | No publicado |
| Presupuesto, fuentes disponibilidad | |||
| Edición exacta · Valores diferentes | Medical HAL Lower Limb Type HAL-ML08 | LokomatPro | Atalante X |
| Precio en USD | Consultar al fabricante Precio revisado 19 sept 2026 · Fuente de precio | Consultar al fabricante Precio revisado 19 sept 2026 · Fuente de precio | Consultar al fabricante Precio revisado 19 sept 2026 · Fuente de precio |
| Disponibilidad y soporte · Valores diferentes | No se confirma la orden, el stock y el apoyo regionales. Pregúntele al fabricante acerca de la configuración exacta. | No se confirma la orden, el stock y el apoyo regionales. Pregúntele al fabricante acerca de la configuración exacta. | Lista oficial fabricante. Los pedidos actuales, la entrega regional, la instalación y el apoyo requieren confirmación. |
| Catálogo revisado | 19 sept 2026 | 19 sept 2026 | 19 sept 2026 |
| Fuentes de productos · Valores diferentes | |||
| Tu próximo paso | Solicitar una cotizaciónExplore este modelo | Solicitar una cotizaciónExplore este modelo | Solicitar una cotizaciónExplore este modelo |
| CYBERDYNEMedical HAL Lower Limb Type HAL-ML08 | HocomaLokomatPro |
|---|---|
La decisión es esencial | |
| Lo que hace · Valores diferentes | |
Medical HAL Lower Limb Type es un sistema de asistencia corporal para la rehabilitación de la marcha bajo supervisión. Esta ficha identifica el HAL-ML08 y distingue la masa del robot de los límites de admisión del usuario documentados por CYBERDYNE. | LokomatPro es un sistema robótico de entrenamiento de la marcha que se utiliza bajo supervisión clínica. La guía ajustable de las piernas y el soporte del peso corporal permiten a los terapeutas ajustar la asistencia; los módulos opcionales dependen del grupo de pacientes y de la configuración. |
| Buen ajuste · Valores diferentes | |
|
|
| Fuerza clave · Valores diferentes | |
|
|
| Comercios a considerar · Valores diferentes | |
|
|
Capacidades y rendimiento | |
| autonomía de funcionamiento (condiciones no especificadas) · Valores diferentes | |
≈ 60 min Variaciones con condiciones de funcionamiento | No publicado |
| Rango de altura de desgaste · Valores diferentes | |
1500–1900 mm | No publicado |
| Rango de masa Wearer · Valores diferentes | |
40–100 kg Elegibilidad para usar, no carga útil | No publicado |
| Entrada de control · Valores diferentes | |
Señales bioeléctricas de superficie | No publicado |
| Autonomía · Valores diferentes | |
Asistencia responsable con supervisión clínica | No publicado |
| Ámbito de tareas · Valores diferentes | |
| No publicado | Formación de gait asistida por robot |
| Sistema de apoyo · Valores diferentes | |
| No publicado | Soporte dinámico de peso corporal |
| Ajuste de la terapia · Valores diferentes | |
| No publicado | Speed, body-weight support and robic assistance |
| Módulos opcionales · Valores diferentes | |
| No publicado | Ortosas libres y pediátricas |
| Supervision · Valores diferentes | |
| No publicado | Formación controlada por el terapeuta |
Tamaño y despliegue | |
| Medio ambiente operativo | |
Interior | Interior |
| Peso · Valores diferentes | |
≈ 13 kg Configuración de doble pierna incluyendo esposas, zapatos y batería | No publicado |
Presupuesto, fuentes disponibilidad | |
| Edición exacta · Valores diferentes | |
Medical HAL Lower Limb Type HAL-ML08 | LokomatPro |
| Precio en USD | |
Consultar al fabricante Precio revisado 19 sept 2026 · Fuente de precio | Consultar al fabricante Precio revisado 19 sept 2026 · Fuente de precio |
| Disponibilidad y soporte | |
No se confirma la orden, el stock y el apoyo regionales. Pregúntele al fabricante acerca de la configuración exacta. | No se confirma la orden, el stock y el apoyo regionales. Pregúntele al fabricante acerca de la configuración exacta. |
| Catálogo revisado | |
| 19 sept 2026 | 19 sept 2026 |
| Fuentes de productos · Valores diferentes | |
| Tu próximo paso | |
| Solicitar una cotizaciónExplore este modelo | Solicitar una cotizaciónExplore este modelo |
Las especificaciones fabricante pueden usar diferentes condiciones o configuraciones. Los datos perdidos nunca se tratan como cero. Los resultados de la prueba provienen del editor independiente.
Los precios se muestran en USD. Impuestos, accesorios, entrega e instalación dependen de la configuración citada.