What to consider before choosing
Environnements courants :
- Production cells
- Part transfer
L’automatisation de l’assemblage commence par la présentation des pièces et la précision de placement attendue. Choisissez les outils, capteurs et dispositifs de maintien selon les tolérances réelles avant de comparer les bras robotisés.
Environnements courants :
La présence d’un robot signifie qu’il est associé à cet usage à partir des informations produit disponibles. Elle ne garantit pas que le produit convient à tous les sites.
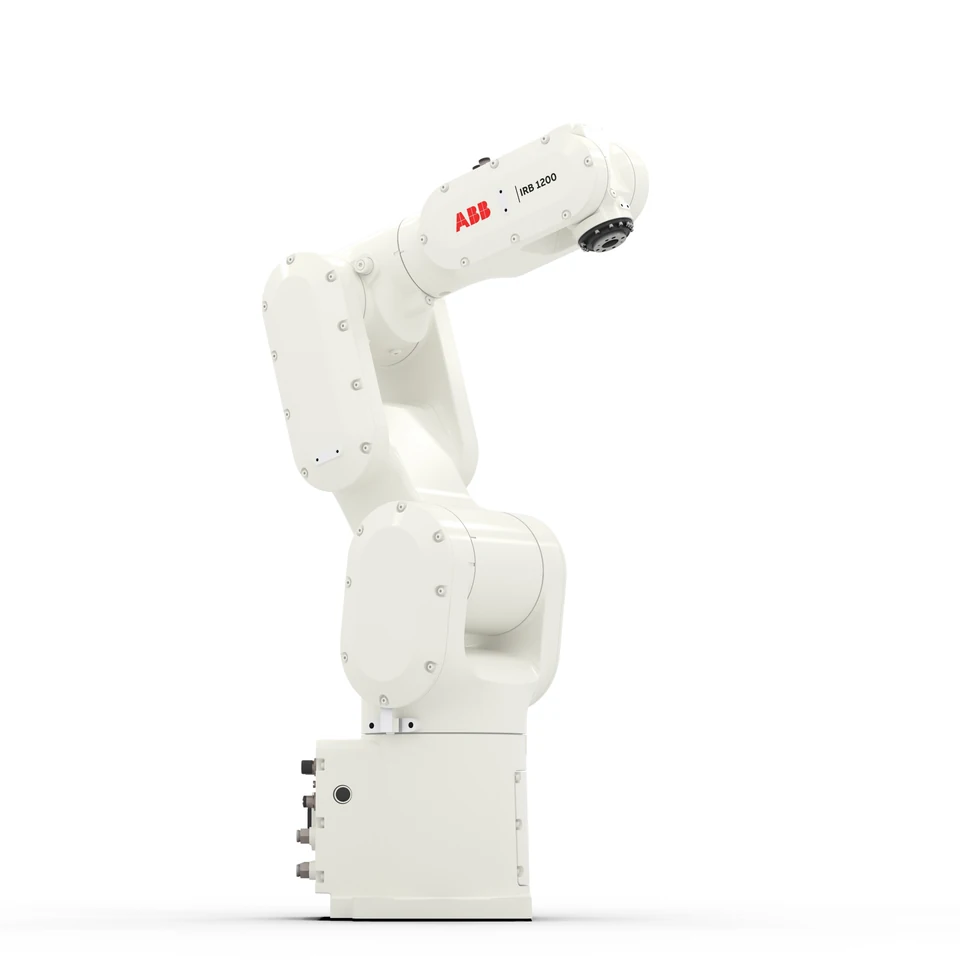
Assemblage de petites pièces
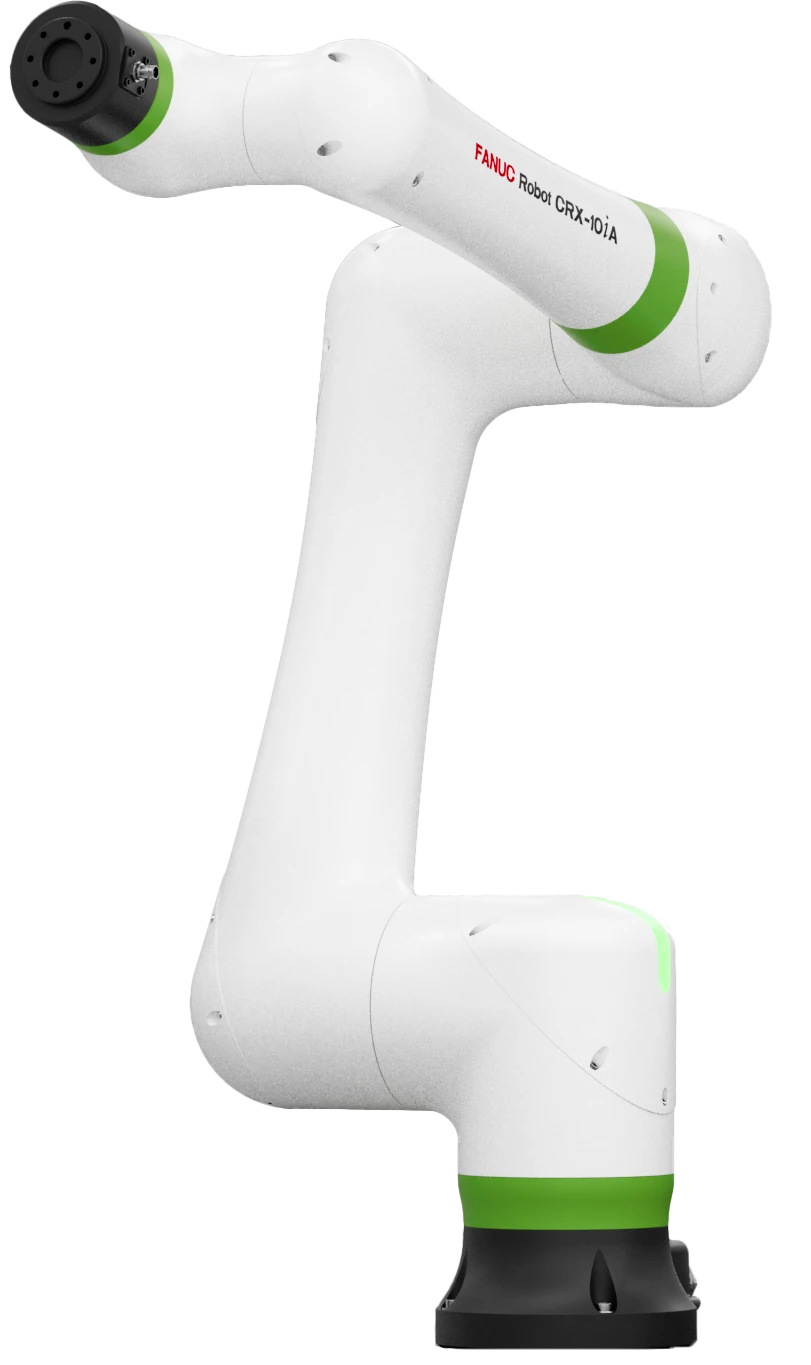
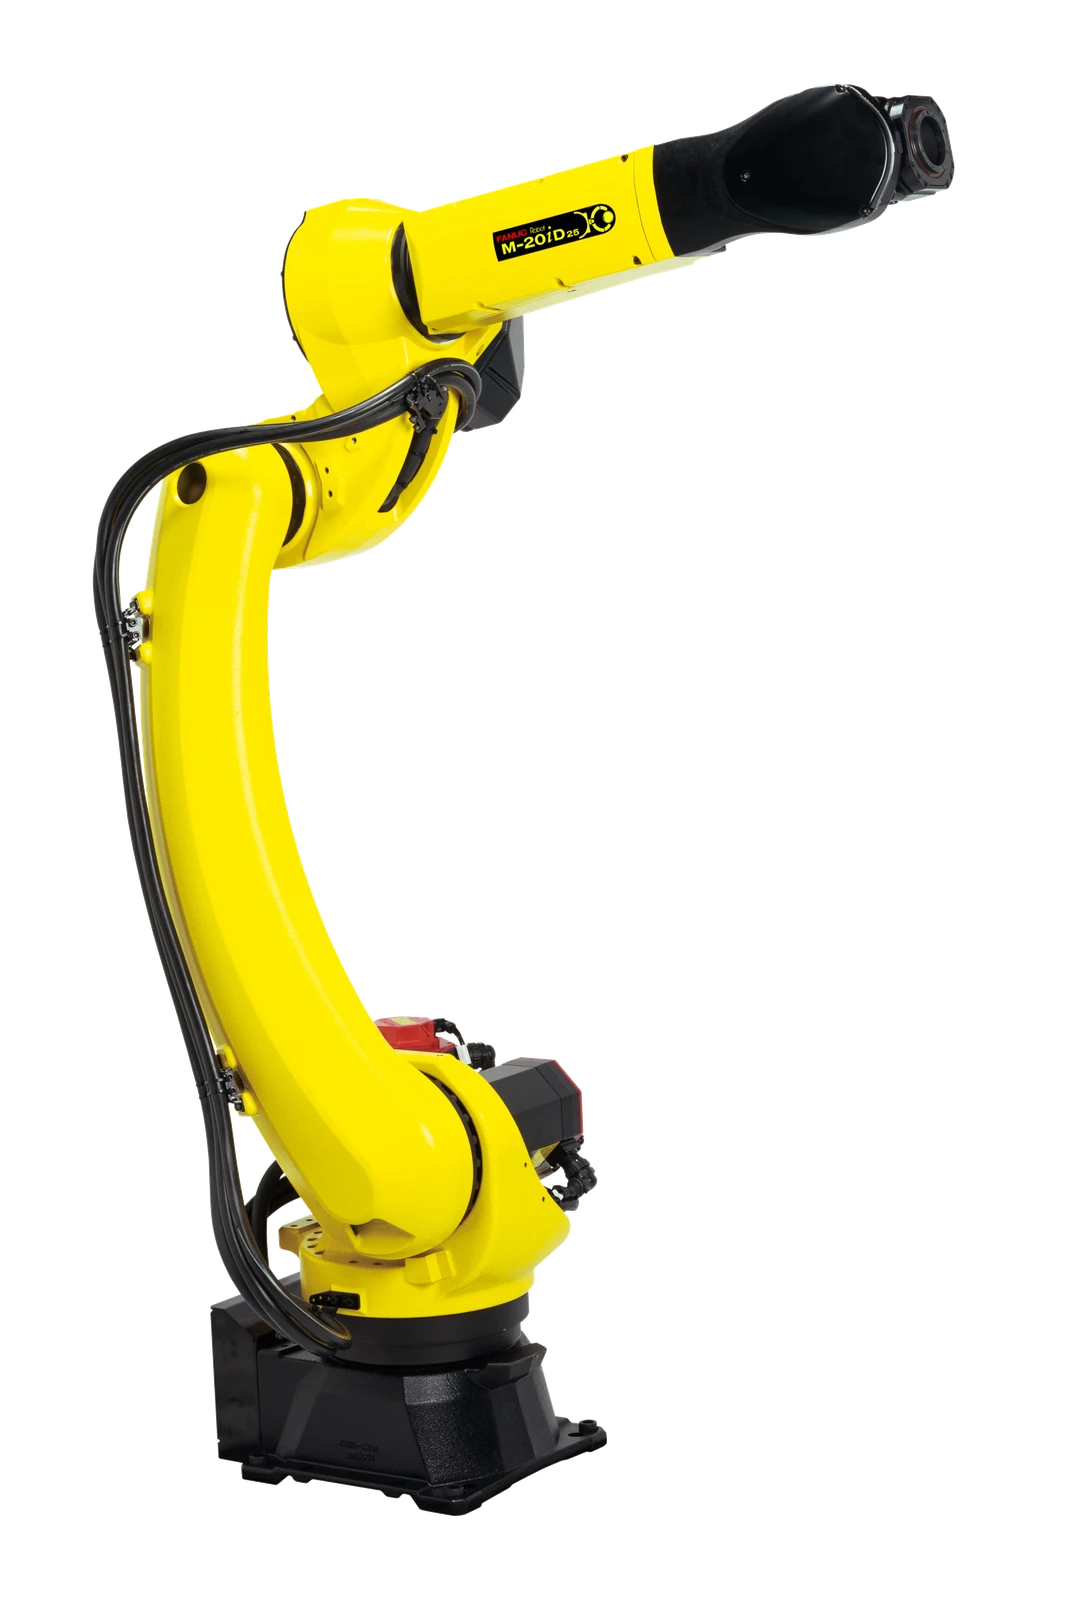
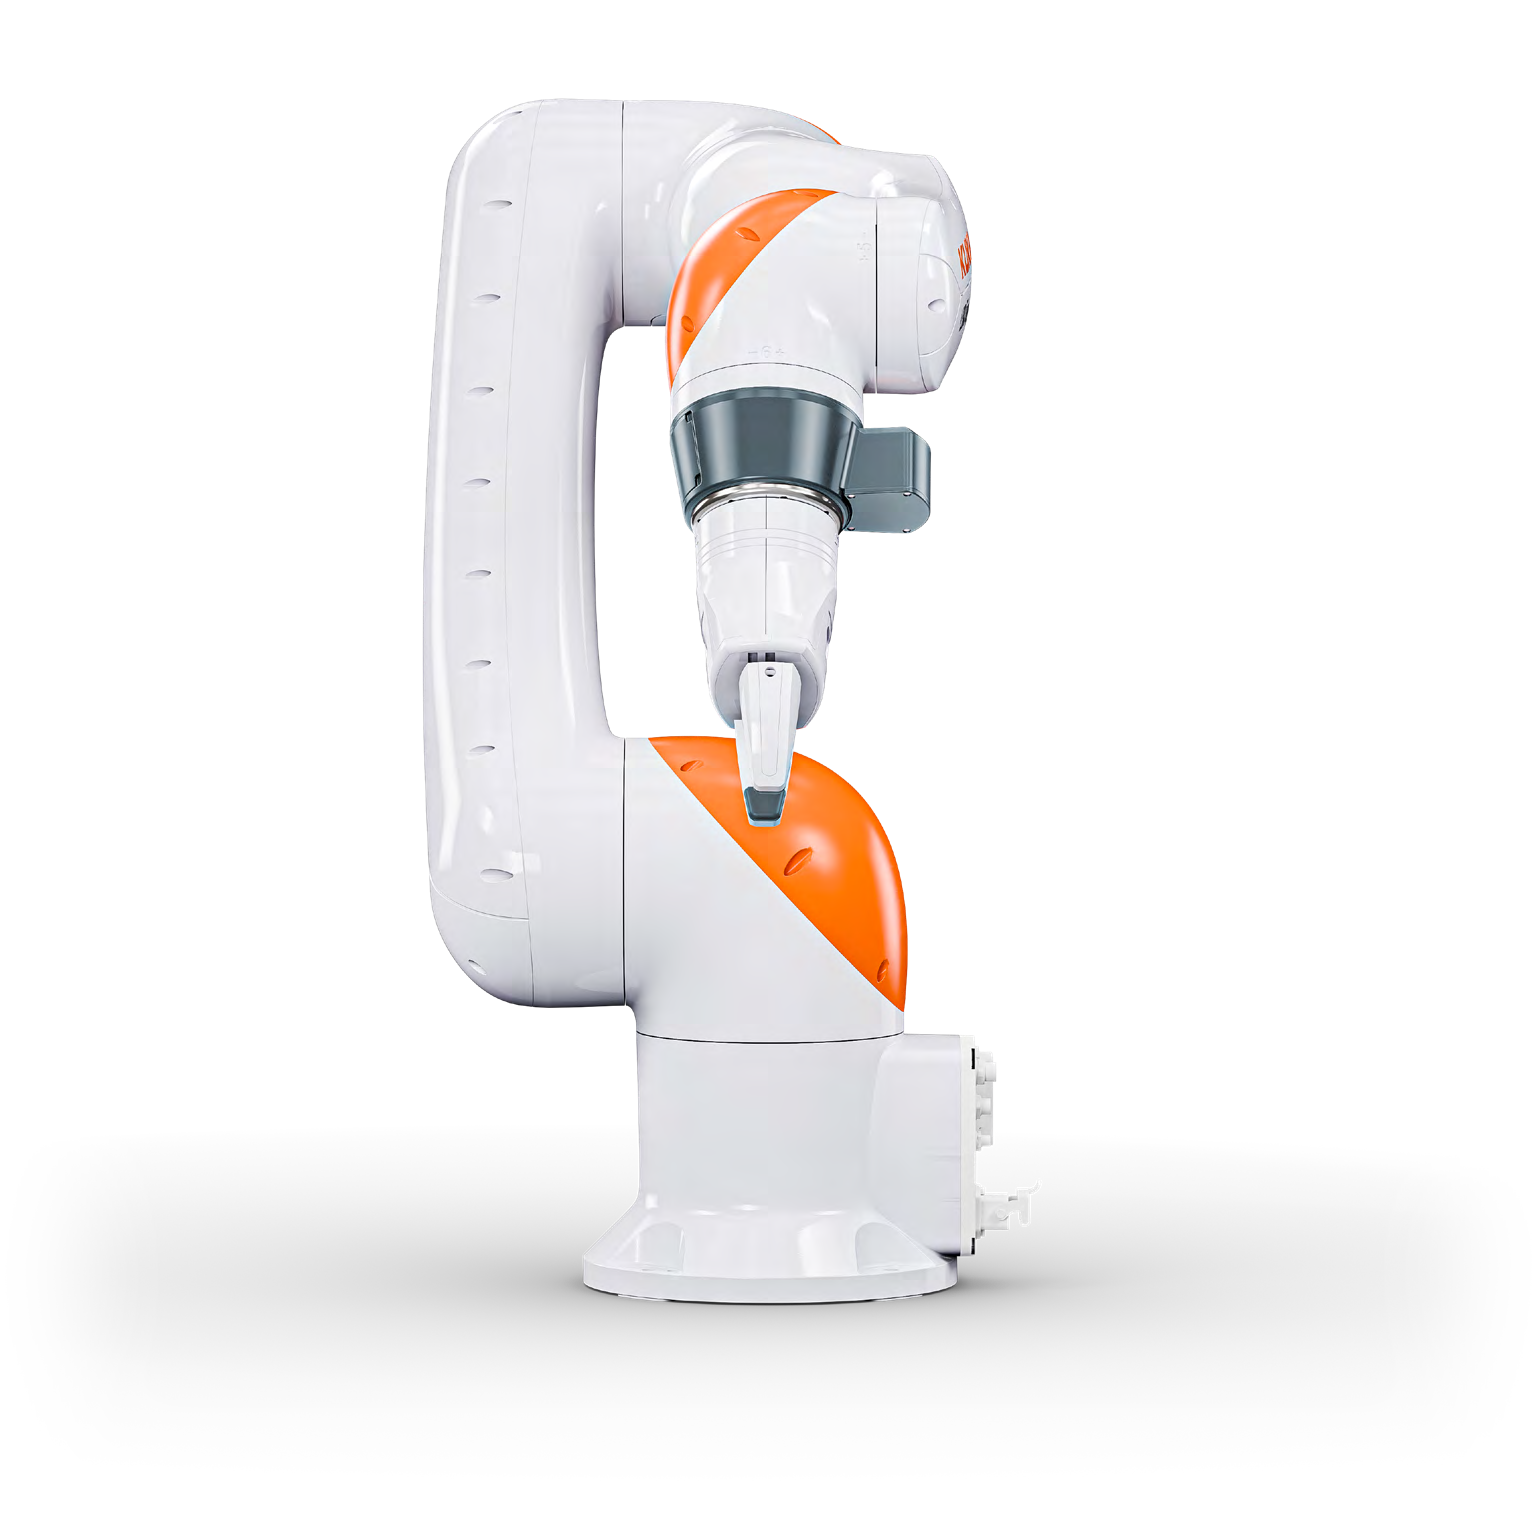
Cellules de manutention
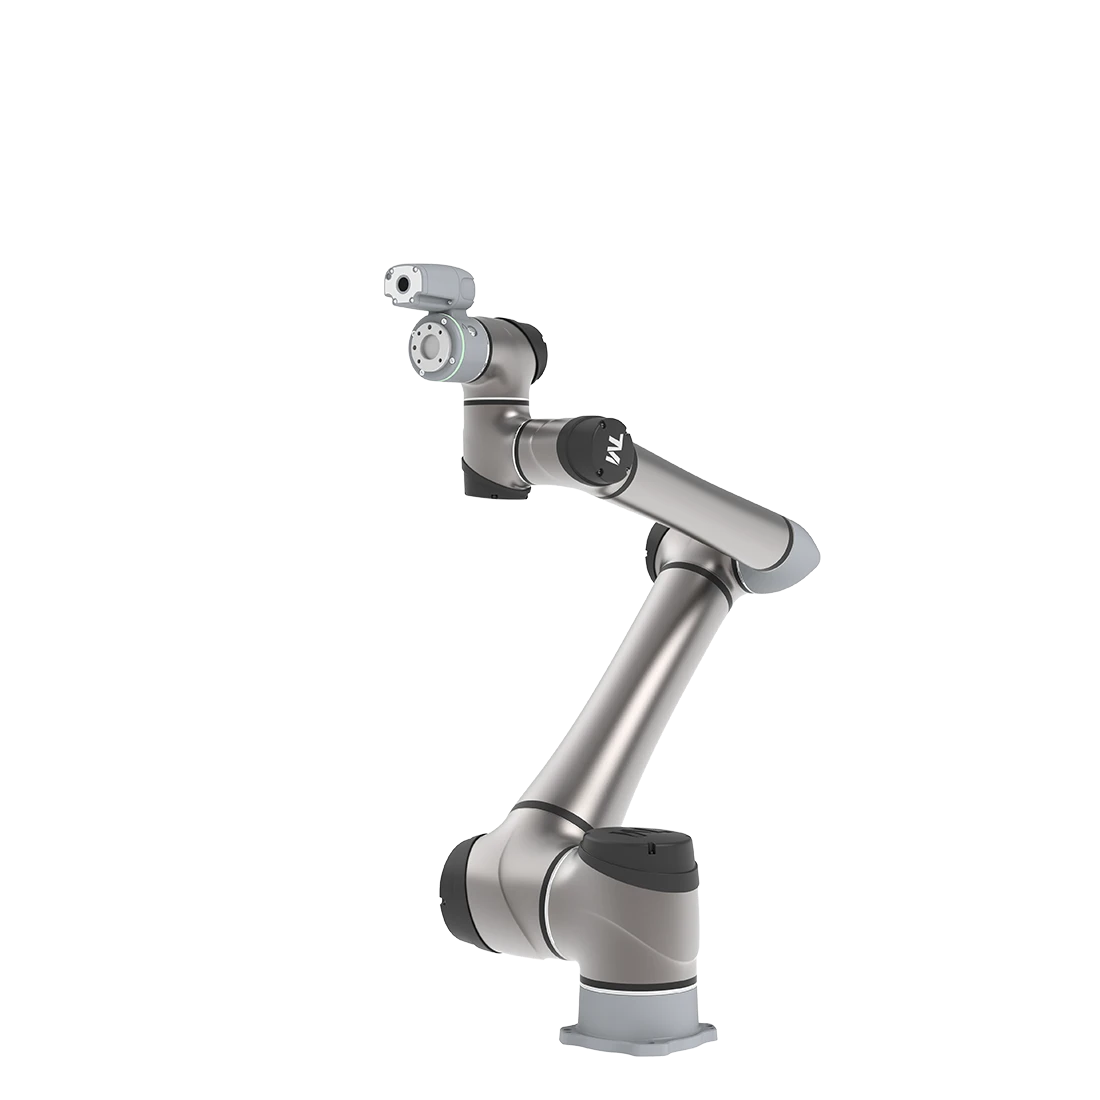
Manipulation guidée par vision
| Robot | Prix et statut | Information publiée | À vérifier avant de choisir |
|---|---|---|---|
| ABB IRB 1200-7/0.7 Gen2 | Prix sur demande | Arm payload: 7 kg | L’outillage et l’intégration à la cellule nécessitent une ingénierie distincte |
| FANUC CRX-10iA | Prix sur demande | Arm payload: 10 kg | Une évaluation des risques de l’application reste nécessaire |
| FANUC M-20iD/25 | Prix sur demande | Arm payload: 25 kg | La masse du préhenseur entre dans le calcul de la charge |
| KUKA LBR iisy 11 R1300 | Prix sur demande | Arm payload: 11 kg | L’évaluation de la sécurité de l’application reste nécessaire |
| Techman TM12S | Prix sur demande | Arm payload: 12 kg | Valider les performances de vision sur les pièces réelles |
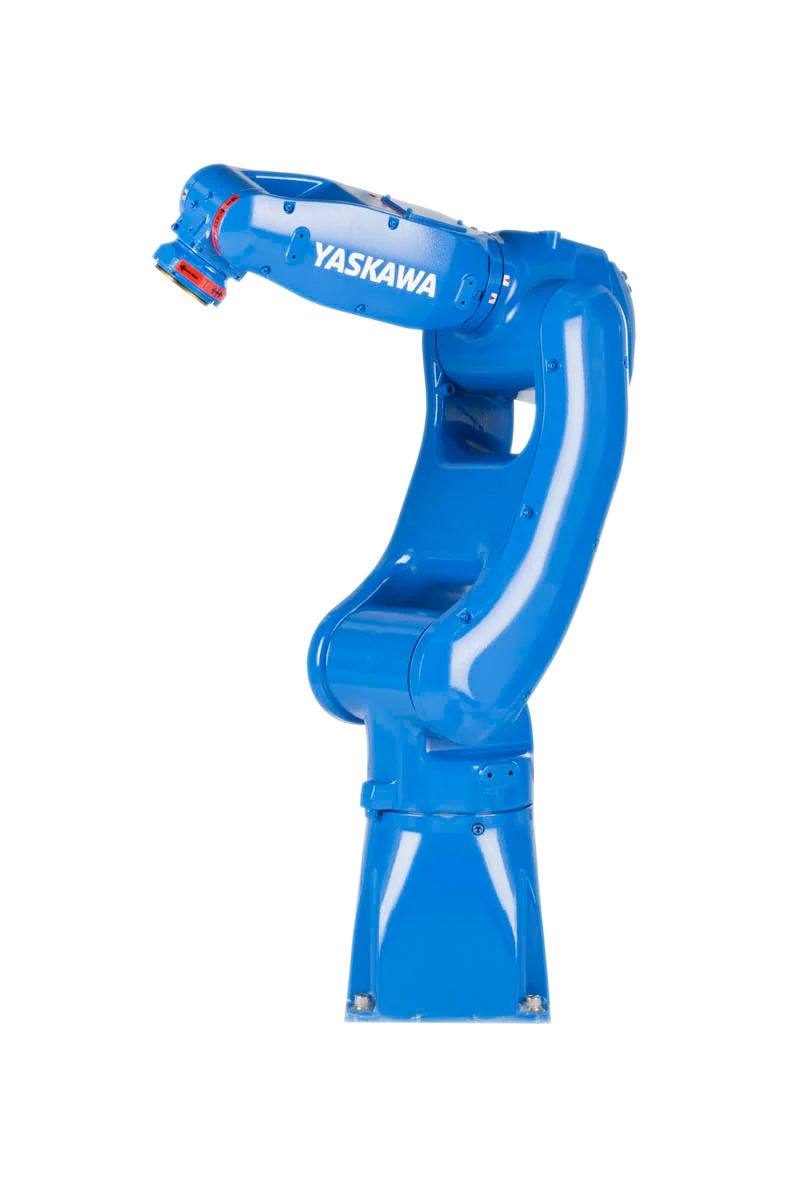
| Yaskawa MOTOMAN GP8 | Prix sur demande | Arm payload: 8 kg | Confirmer le contrôleur et l’offre logicielle de programmation dans le devis |