Industrie et services
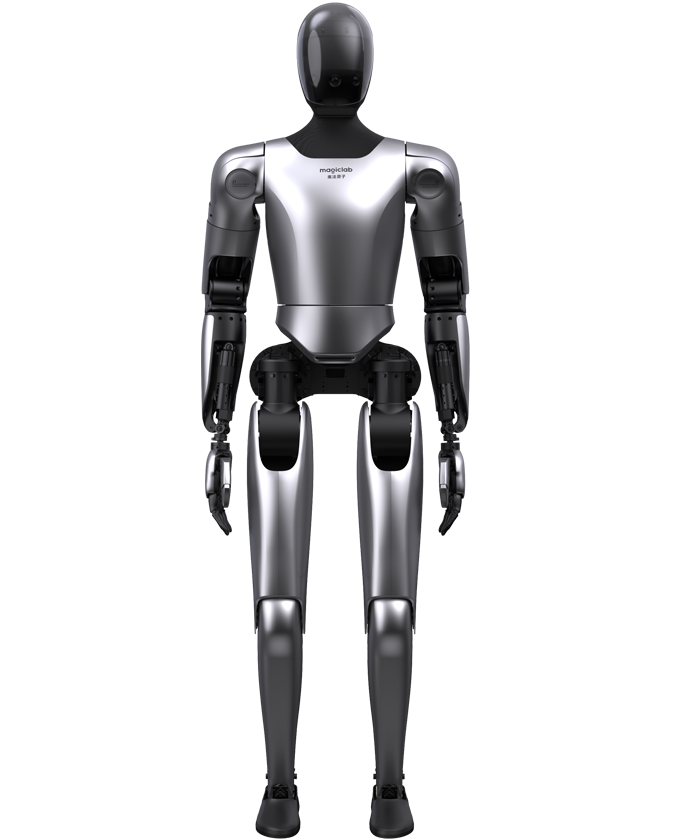
MagicLabMagicBot Gen1
Développement humanoïde industriel
- Poids
- ≈ 70 kg
Prix sur demande
Usage professionnel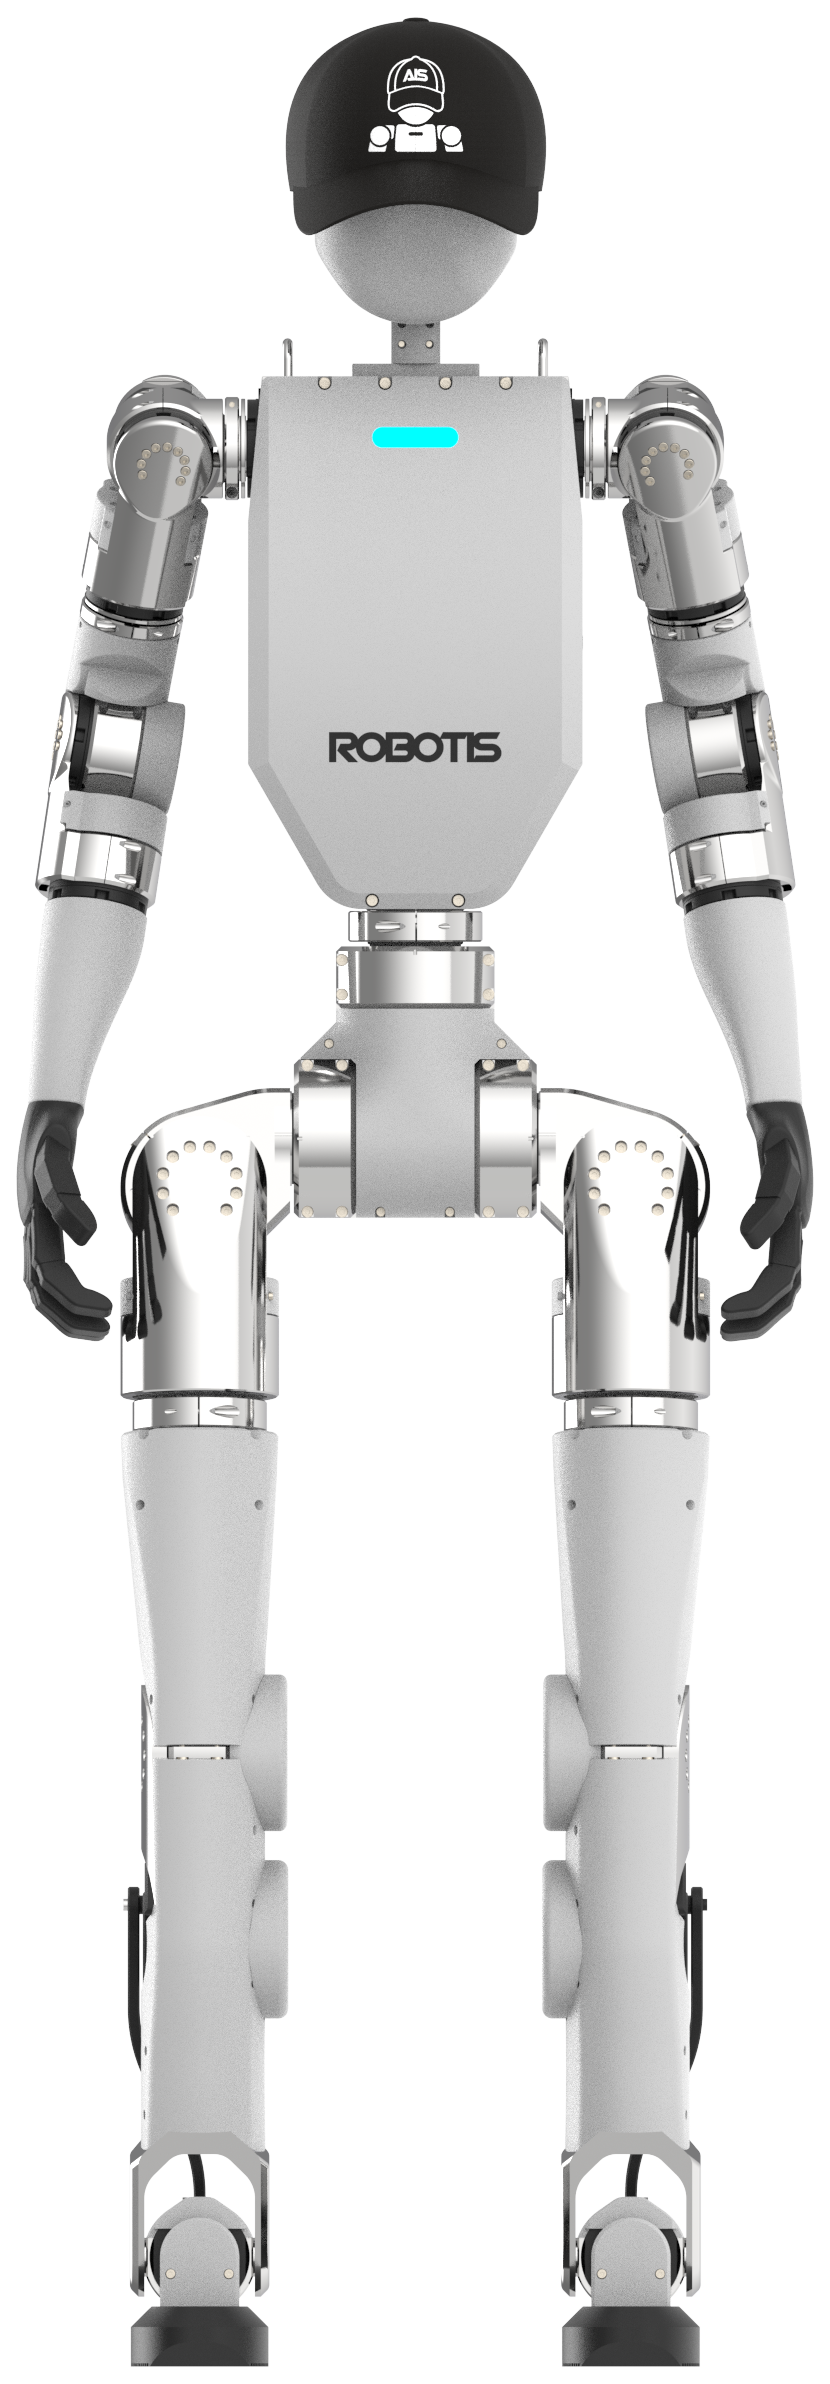
Une plateforme de développement humanoïde pour la locomotion, la commande des mouvements et l’apprentissage de politiques sur du matériel physique. La documentation actuelle du K1 décrit un corps à vingt-trois axes et des actionneurs DYNAMIXEL-Q; certaines ressources matérielles restent annoncées sans être encore publiées.
| Hauteur | 135.5 cm |
|---|---|
| Poids | 35 kg |
| Degrés de liberté | 23 : 5 par bras, 6 par jambe et 1 à la taille |
| Actionneurs | 12 × QC060-200-R020-RE; 11 × QC080-240-R020-RE |
| Ressources de développement | ROS 2, simulation et procédures d’apprentissage |
Informations vérifiées le 2026-10-28. Les chiffres dépendent de la configuration et des conditions d’essai.
Vidéo du constructeur · ROBOTIS OpenSourceTeam
Aucune offre partenaire vérifiée n’est actuellement disponible pour ce modèle.
Des modèles de même catégorie ou destinés à une tâche similaire.
Développement humanoïde industriel
Recherche sur le mouvement humanoïde
Développement robotique industriel