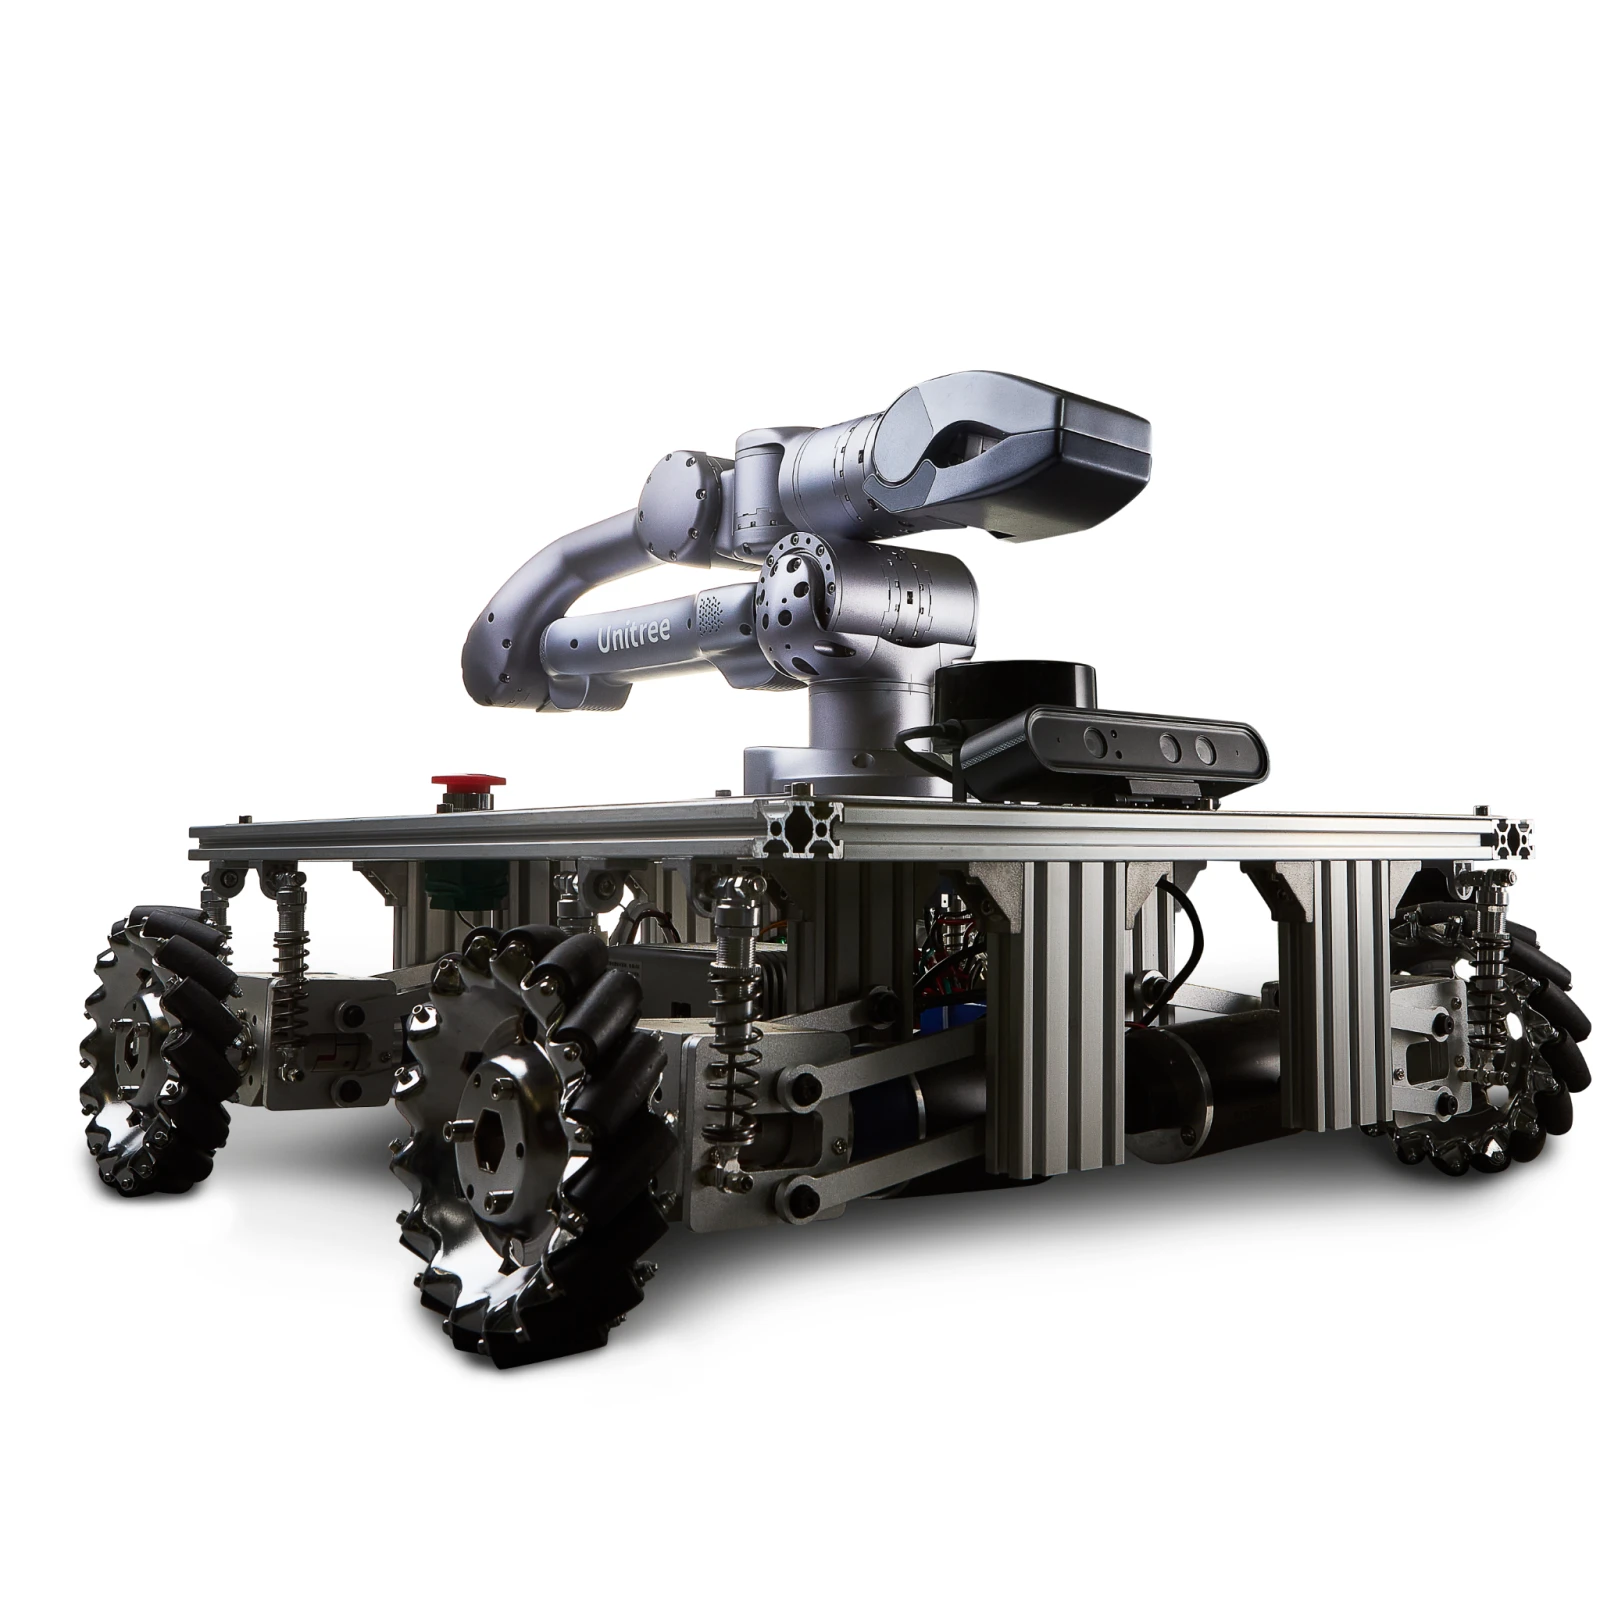
Recherche en manipulation mobile
33 535,00 USD
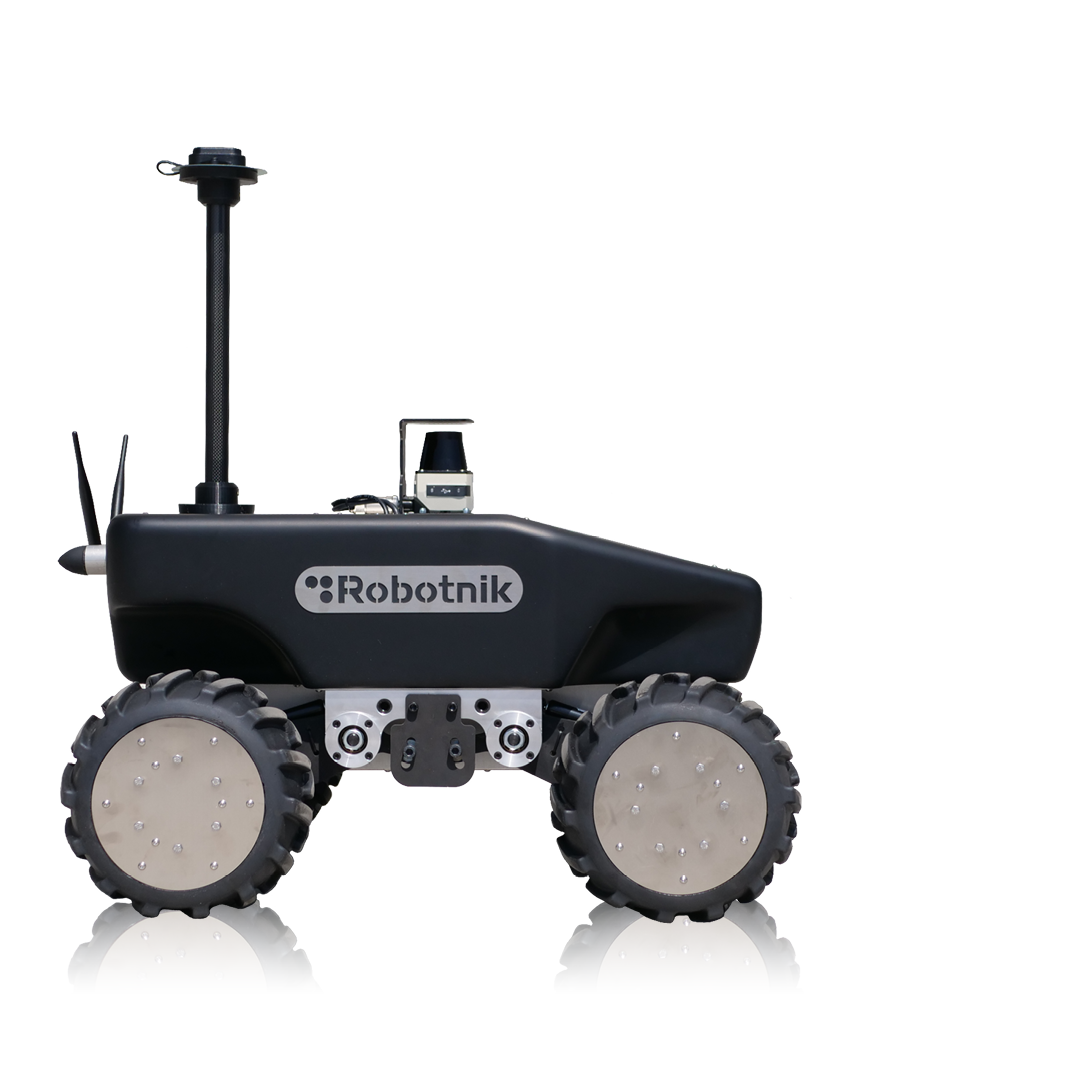
Manipulateur mobile associant la plateforme RB-SUMMIT à un bras Kinova pour la recherche en laboratoire et sur le terrain. ROS 2 permet le développement de tâches de navigation et de manipulation.
Parlons de votre projet| Architecture logicielle | ROS 2 |
|---|---|
| Autonomie | Jusqu’à 5 h |
| Vitesse | Jusqu’à 2,5 m/s |
Informations vérifiées le 2026-10-19. Les chiffres dépendent de la configuration et des conditions d’essai.
Des robots proches à comparer : fonctions et installation.
Recherche en manipulation mobile
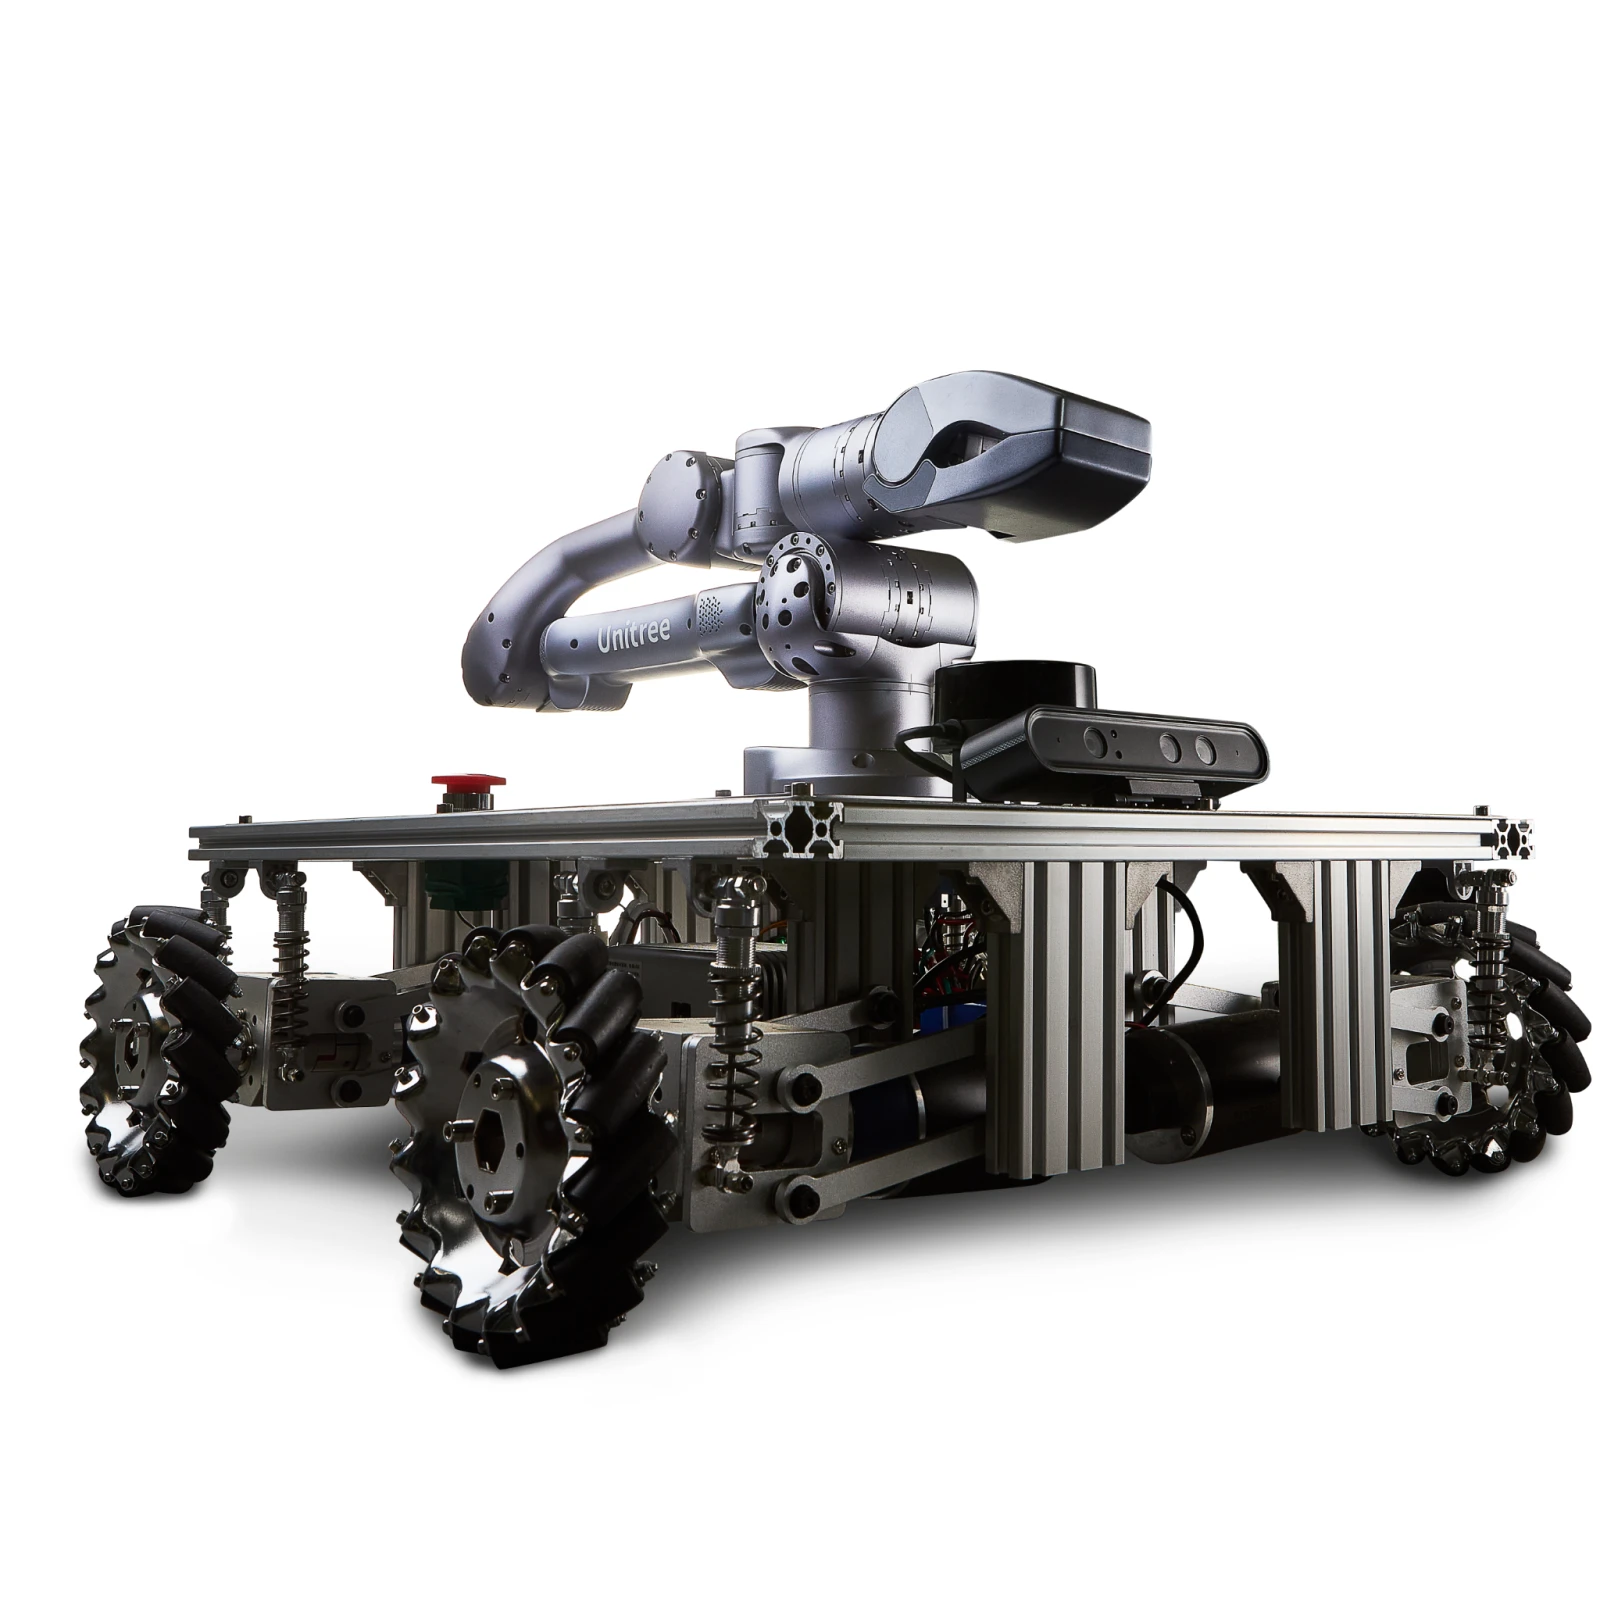
Recherche en manipulation mobile
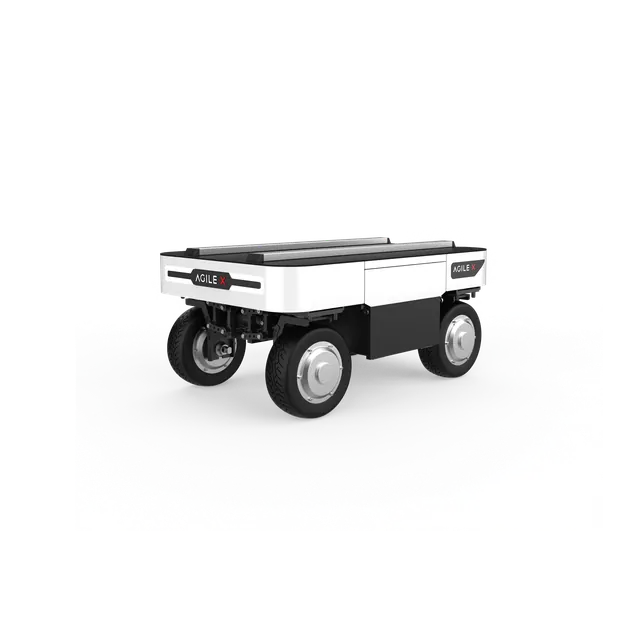
Développement de robots mobiles