DOBOT
对比你关心的用途、优势和取舍。
正在加载对比…
添加另一个机器人来比较. 最多可以比较四个
先用药. 接下来是规格 源头总是可以找到的。
刷或滚动桌子. 型号和标准应始终注意。
| 比较 | DOBOTM1 |
|---|---|
| 决定至关重要 | |
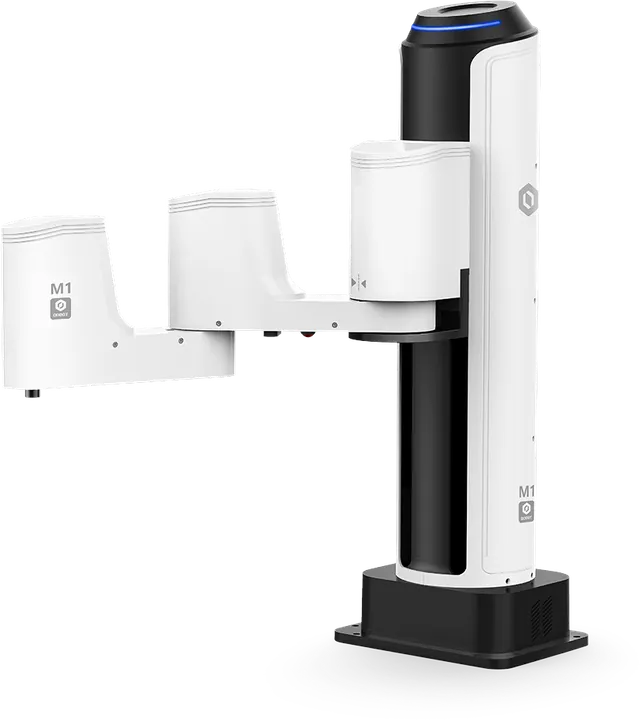
| 它会做什么 | The original Dobot M1 is a four-axis desktop arm for programmed pick-and-place and dispensing paths. It uses M1Studio with Ethernet or RS-232 communication, a 400 mm reach and a rated payload of 1.5 kg. |
| 不错 |
|
| 主要优势 |
|
| 需要权衡的因素 |
|
| 能力与性能 | |
| 有效载荷 | 1.5 kg |
| 机械臂负载 | 1.5 kg |
| 工作半径 | 400 mm |
| 机械臂轴数 | 4 |
| 列出的臂触 | 400 mm |
| 可重复性 | ±0.02 mm |
| 软件 | M1Studio |
| Communication | Ethernet, RS-232C |
| 预算, 供货情况 源代码( R) | |
| 准确版本 | M1 |
| 供应商价格及币种 | USD 4,000.00 检查价格 2026年9月29日 · 价格来源 |
| 供货与支持 | 请向卖家确认交货周期。 |
| 检查目录 | 2026年10月19日 |
| 产品来源 | |
| DOBOTM1 |
|---|
决定至关重要 |
| 它会做什么 |
The original Dobot M1 is a four-axis desktop arm for programmed pick-and-place and dispensing paths. It uses M1Studio with Ethernet or RS-232 communication, a 400 mm reach and a rated payload of 1.5 kg. |
| 不错 |
|
| 主要优势 |
|
| 需要权衡的因素 |
|
能力与性能 |
| 有效载荷 |
1.5 kg |
| 机械臂负载 |
1.5 kg |
| 工作半径 |
400 mm |
| 机械臂轴数 |
4 |
| 列出的臂触 |
400 mm |
| 可重复性 |
±0.02 mm |
| 软件 |
M1Studio |
| Communication |
Ethernet, RS-232C |
预算, 供货情况 源代码( R) |
| 准确版本 |
M1 |
| 供应商价格及币种 |
USD 4,000.00 检查价格 2026年9月29日 · 价格来源 |
| 供货与支持 |
请向卖家确认交货周期。 |
| 检查目录 |
| 2026年10月19日 |
| 产品来源 |
制造商 规格可以使用不同的条件或配置. 缺失的数据从未作为零处理. 测试分数来自被命名的独立出版社.
价格如下所示: USD. 税收、附件、交货和安装取决于引用的配置。