Hocoma
比较你的用途、优势和权衡
正在装入比较...
移动显示的模型
先用药. 接下来是规格 源头总是可以找到的。
刷或滚动桌子. 型号和标准应始终注意。
| 比较 | HocomaLokomatPro | CYBERDYNEMedical HAL Lower Limb Type HAL-ML08 | WandercraftAtalante X | AethonT3 |
|---|---|---|---|---|
| 决定至关重要 | ||||
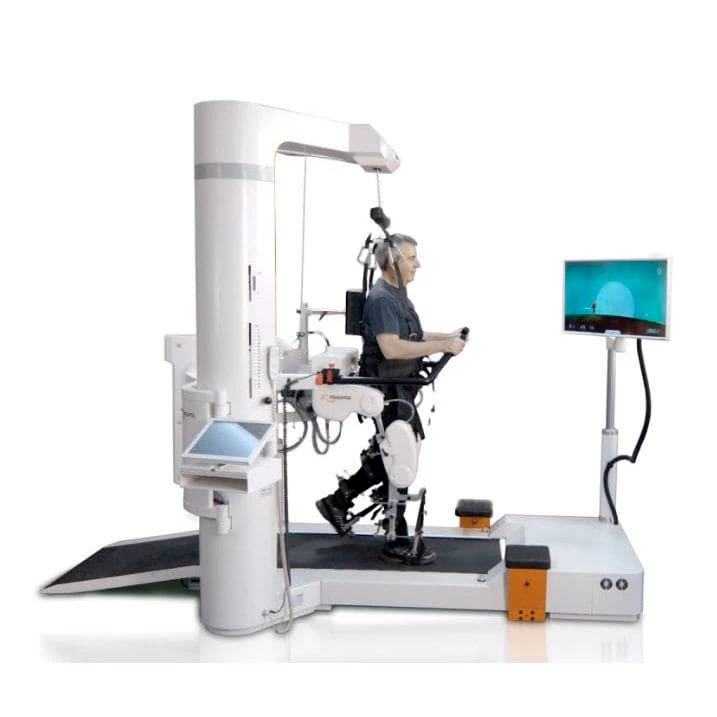
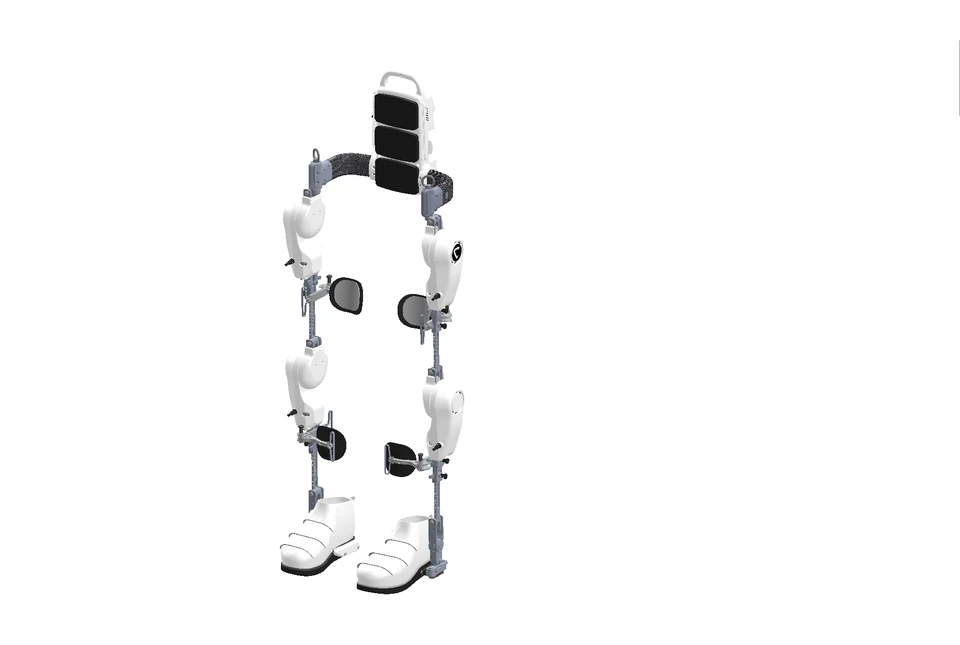
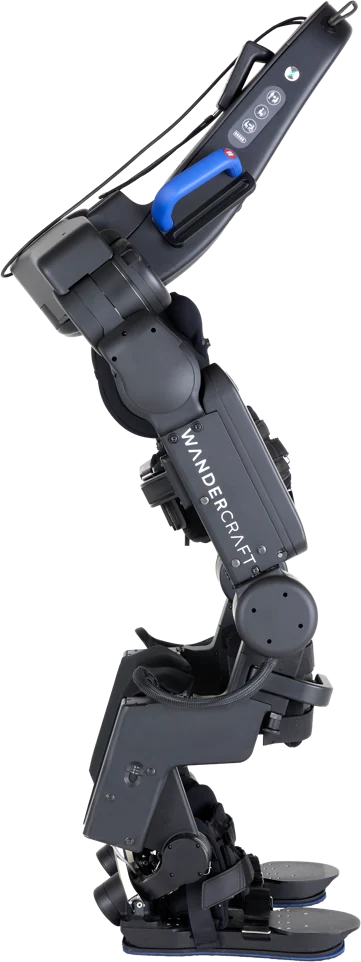
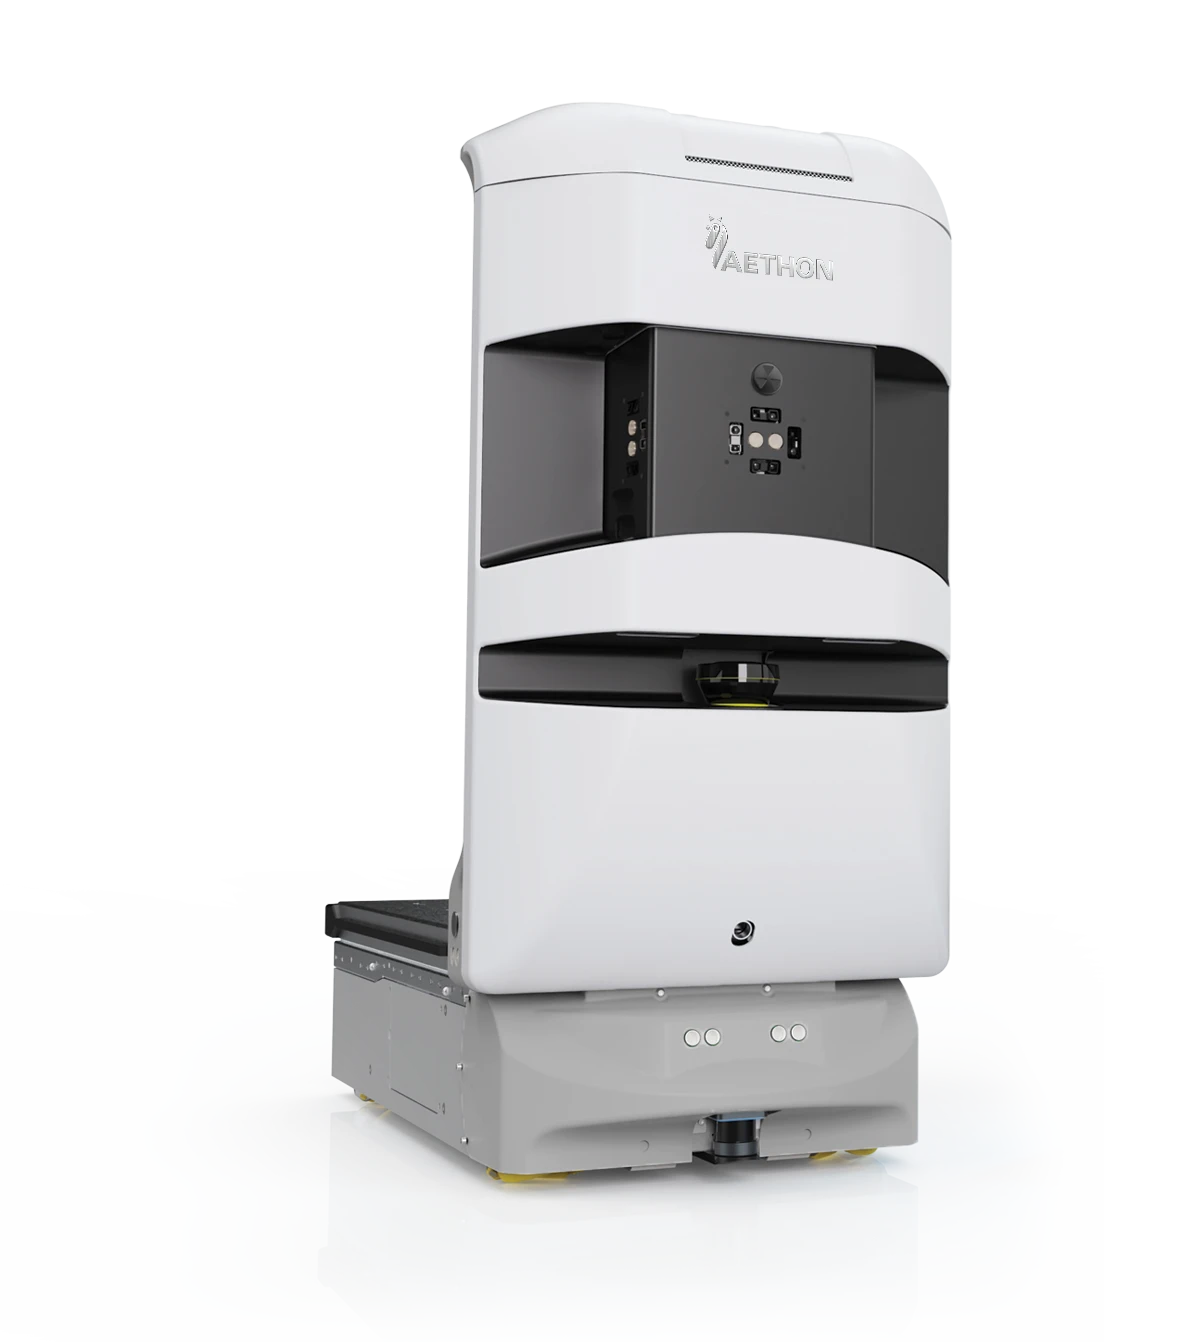
| 它会做什么 · 不同的价值 | LokomatPro 是在临床监督下使用的机器人步态训练系统。可调节的腿部引导和体重支撑让治疗师设置训练辅助程度;可选模块取决于患者群体和系统配置。 | Medical HAL Lower Limb Type 是一款用于监督下步态康复的可穿戴辅助系统。本条目对应 HAL-ML08,并将机器人质量与 CYBERDYNE 记录的穿戴者适用条件限制区分。 | 一款由受过培训的临床团队用于步态康复的自平衡外骨骼。Atalante X 通过可配置的关节辅助支持步行训练,不是供家庭在无人监督下使用的移动辅助设备。 | 一款用于医院及酒店设施的移动机器人,可搬运推车。标准版 T3 接取兼容推车,在建筑内运输,并在目的地将其放下。 |
| 不错 · 不同的价值 |
|
|
|
|
| 主要优势 · 不同的价值 |
|
|
|
|
| 权衡考虑 · 不同的价值 |
|
|
|
|
| 能力与性能 | ||||
| 续航时间 (条件未具体说明) · 不同的价值 | 未公布 | 未公布 | 540 min 专注 T3 数据表; 任务周期未详细。 与网站的区别 12- 以自动充电的小时操作。 | |
| 有效载荷 · 不同的价值 | 未公布 | 未公布 | 未公布 | |
| 旅行速度 · 不同的价值 | 未公布 | 未公布 | 未公布 | |
| 任务范围 · 不同的价值 | 机器人辅助步道培训 | 未公布 | 未公布 | 未公布 |
| 支助系统 · 不同的价值 | 动态体重支持 | 未公布 | 未公布 | 未公布 |
| 治疗调整 · 不同的价值 | 速度、体重支助和机器人援助 | 未公布 | 未公布 | 未公布 |
| 可选模块 · 不同的价值 | 免费D和儿科医生 | 未公布 | 未公布 | 未公布 |
| Supervision · 不同的价值 | 治疗师控制的培训 | 未公布 | 未公布 | 未公布 |
| 穿戴高度范围 · 不同的价值 | 未公布 | 1500–1900 mm | 未公布 | 未公布 |
| 穿戴质量范围 · 不同的价值 | 未公布 | 未公布 | 未公布 | |
| 控制输入 · 不同的价值 | 未公布 | 体表生物电信号 | 未公布 | 未公布 |
| 自主能力 · 不同的价值 | 未公布 | 在临床监督方面对穿衣者作出反应的援助 | 未公布 | 未公布 |
| 演员 · 不同的价值 | 未公布 | 未公布 | 12 发动机 | 未公布 |
| 余额 · 不同的价值 | 未公布 | 未公布 | 自我平衡援助 | 未公布 |
| 联合援助 · 不同的价值 | 未公布 | 未公布 | 可调整,包括不对称援助 | 未公布 |
| 脚踝 · 不同的价值 | 未公布 | 未公布 | 动脚关节 | 未公布 |
| 移动 · 不同的价值 | 未公布 | 未公布 | 多方向练习支持 | 未公布 |
| 电池方法 · 不同的价值 | 未公布 | 未公布 | 可更换电池;无单装电期限 | 未公布 |
| 驱动 · 不同的价值 | 未公布 | 未公布 | 未公布 | 四轮驱动 |
| 墨盒交换 · 不同的价值 | 未公布 | 未公布 | 未公布 | 自动接送 |
| 电梯集成 · 不同的价值 | 未公布 | 未公布 | 未公布 | 施工后支持建筑和电梯整合 |
| 自动充电 · 不同的价值 | 未公布 | 未公布 | 未公布 | 支助 |
| 电池化学 · 不同的价值 | 未公布 | 未公布 | 未公布 | LiFePO4 |
| 充电时间 · 不同的价值 | 未公布 | 未公布 | 未公布 | |
| 充电操作 · 不同的价值 | 未公布 | 未公布 | 未公布 | |
| 大小和部署 | ||||
| 作业环境 · 不同的价值 | 室内 | 室内 | 未公布 | 室内 |
| 重量 · 不同的价值 | 未公布 | 未公布 | 未公布 | |
| 预算, 供货情况 源代码( R) | ||||
| 准确版本 · 不同的价值 | LokomatPro | Medical HAL Lower Limb Type HAL-ML08 | Atalante X | T3 |
| 价格 USD | 联系制造商询价 检查价格 2026年9月19日 · 价格来源 | 联系制造商询价 检查价格 2026年9月19日 · 价格来源 | 联系制造商询价 检查价格 2026年9月19日 · 价格来源 | 联系制造商询价 检查价格 2026年9月19日 · 价格来源 |
| 供货与支持 · 不同的价值 | 区域订购、库存和支助没有得到确认。 问 制造商 关于确切的配置。 | 区域订购、库存和支助没有得到确认。 问 制造商 关于确切的配置。 | 官方 制造商 列表。 目前订购、区域交付、安装和支助需要确认。 | 官方 制造商 列表。 目前订购、区域交付、安装和支助需要确认。 |
| 检查目录 | 2026年9月19日 | 2026年9月19日 | 2026年9月19日 | 2026年9月19日 |
| 产品来源 · 不同的价值 | ||||
| 你的下一步行动 | 请求引用探索此型号 | 请求引用探索此型号 | 请求引用探索此型号 | 请求引用探索此型号 |
| HocomaLokomatPro | CYBERDYNEMedical HAL Lower Limb Type HAL-ML08 |
|---|---|
决定至关重要 | |
| 它会做什么 · 不同的价值 | |
LokomatPro 是在临床监督下使用的机器人步态训练系统。可调节的腿部引导和体重支撑让治疗师设置训练辅助程度;可选模块取决于患者群体和系统配置。 | Medical HAL Lower Limb Type 是一款用于监督下步态康复的可穿戴辅助系统。本条目对应 HAL-ML08,并将机器人质量与 CYBERDYNE 记录的穿戴者适用条件限制区分。 |
| 不错 · 不同的价值 | |
|
|
| 主要优势 · 不同的价值 | |
|
|
| 权衡考虑 · 不同的价值 | |
|
|
能力与性能 | |
| 续航时间 (条件未具体说明) · 不同的价值 | |
| 未公布 | |
| 任务范围 · 不同的价值 | |
机器人辅助步道培训 | 未公布 |
| 支助系统 · 不同的价值 | |
动态体重支持 | 未公布 |
| 治疗调整 · 不同的价值 | |
速度、体重支助和机器人援助 | 未公布 |
| 可选模块 · 不同的价值 | |
免费D和儿科医生 | 未公布 |
| Supervision · 不同的价值 | |
治疗师控制的培训 | 未公布 |
| 穿戴高度范围 · 不同的价值 | |
| 未公布 | 1500–1900 mm |
| 穿戴质量范围 · 不同的价值 | |
| 未公布 | |
| 控制输入 · 不同的价值 | |
| 未公布 | 体表生物电信号 |
| 自主能力 · 不同的价值 | |
| 未公布 | 在临床监督方面对穿衣者作出反应的援助 |
大小和部署 | |
| 作业环境 | |
室内 | 室内 |
| 重量 · 不同的价值 | |
| 未公布 | |
预算, 供货情况 源代码( R) | |
| 准确版本 · 不同的价值 | |
LokomatPro | Medical HAL Lower Limb Type HAL-ML08 |
| 价格 USD | |
联系制造商询价 检查价格 2026年9月19日 · 价格来源 | 联系制造商询价 检查价格 2026年9月19日 · 价格来源 |
| 供货与支持 | |
区域订购、库存和支助没有得到确认。 问 制造商 关于确切的配置。 | 区域订购、库存和支助没有得到确认。 问 制造商 关于确切的配置。 |
| 检查目录 | |
| 2026年9月19日 | 2026年9月19日 |
| 产品来源 · 不同的价值 | |
| 你的下一步行动 | |
| 请求引用探索此型号 | 请求引用探索此型号 |
制造商 规格可以使用不同的条件或配置. 缺失的数据从未作为零处理. 测试分数来自被命名的独立出版社.
价格如下所示: USD. 税收、附件、交货和安装取决于引用的配置。