Jungheinrich
比较你的用途、优势和权衡
正在装入比较...
添加另一个机器人来比较. 最多可以比较四个
先用药. 接下来是规格 源头总是可以找到的。
刷或滚动桌子. 型号和标准应始终注意。
| 比较 | JungheinrichERC 213a |
|---|---|
| 决定至关重要 | |
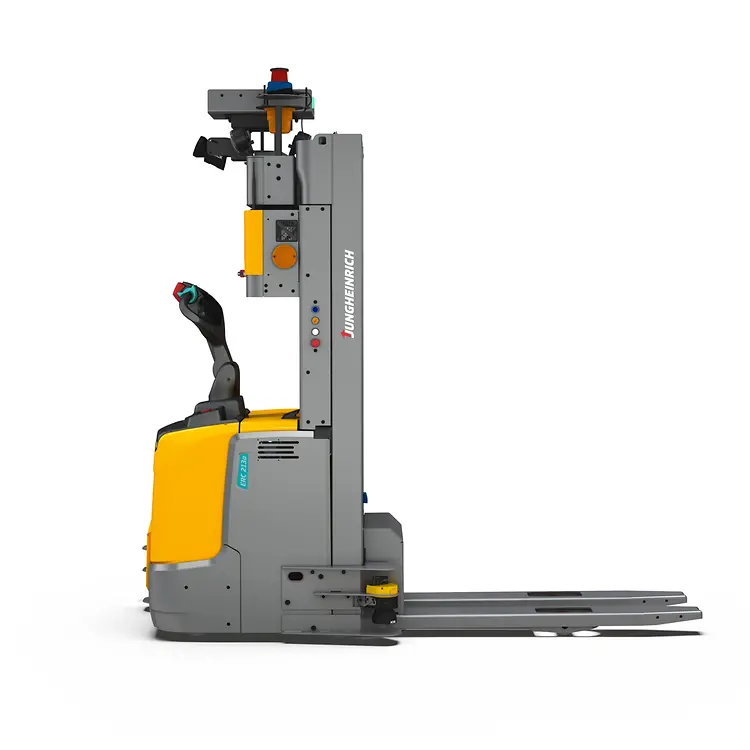
| 它会做什么 | 用于仓库重复运输和举升作业的自动托盘堆垛车。ERC 213a 采用激光导航,支持自主任务和常规手动控制。 |
| 不错 |
|
| 主要优势 |
|
| 权衡考虑 |
|
| 能力与性能 | |
| 有效载荷 | |
| 旅行速度 | 2.5 m/s |
| 导航 | 使用反射器或反射器加环境特性的激光导航 |
| 传感器 | 人员保护扫描仪 |
| 自主能力 | 手动操作模式的自动操作 |
| 驱动电动机 | |
| 装入接口 | 托盘堆栈叉 |
| 电池电压 | 24 V |
| 举高 | 4,400 mm |
| 大小和部署 | |
| 机器人类型 | 自动制导车/托盘堆 |
| Length / depth | 239.3 cm |
| 预算, 供货情况 源代码( R) | |
| 准确版本 | ERC 213a |
| 价格 USD | 联系制造商询价 检查价格 2026年9月19日 · 价格来源 |
| 供货与支持 | 官方 制造商 列表。 目前订购、区域交付、安装和支助需要确认。 |
| 检查目录 | 2026年10月6日 |
| 产品来源 | |
| JungheinrichERC 213a |
|---|
决定至关重要 |
| 它会做什么 |
用于仓库重复运输和举升作业的自动托盘堆垛车。ERC 213a 采用激光导航,支持自主任务和常规手动控制。 |
| 不错 |
|
| 主要优势 |
|
| 权衡考虑 |
|
能力与性能 |
| 有效载荷 |
| 旅行速度 |
2.5 m/s |
| 导航 |
使用反射器或反射器加环境特性的激光导航 |
| 传感器 |
人员保护扫描仪 |
| 自主能力 |
手动操作模式的自动操作 |
| 驱动电动机 |
| 装入接口 |
托盘堆栈叉 |
| 电池电压 |
24 V |
| 举高 |
4,400 mm |
大小和部署 |
| 机器人类型 |
自动制导车/托盘堆 |
| Length / depth |
239.3 cm |
预算, 供货情况 源代码( R) |
| 准确版本 |
ERC 213a |
| 价格 USD |
联系制造商询价 检查价格 2026年9月19日 · 价格来源 |
| 供货与支持 |
官方 制造商 列表。 目前订购、区域交付、安装和支助需要确认。 |
| 检查目录 |
| 2026年10月6日 |
| 产品来源 |
制造商 规格可以使用不同的条件或配置. 缺失的数据从未作为零处理. 测试分数来自被命名的独立出版社.
价格如下所示: USD. 税收、附件、交货和安装取决于引用的配置。