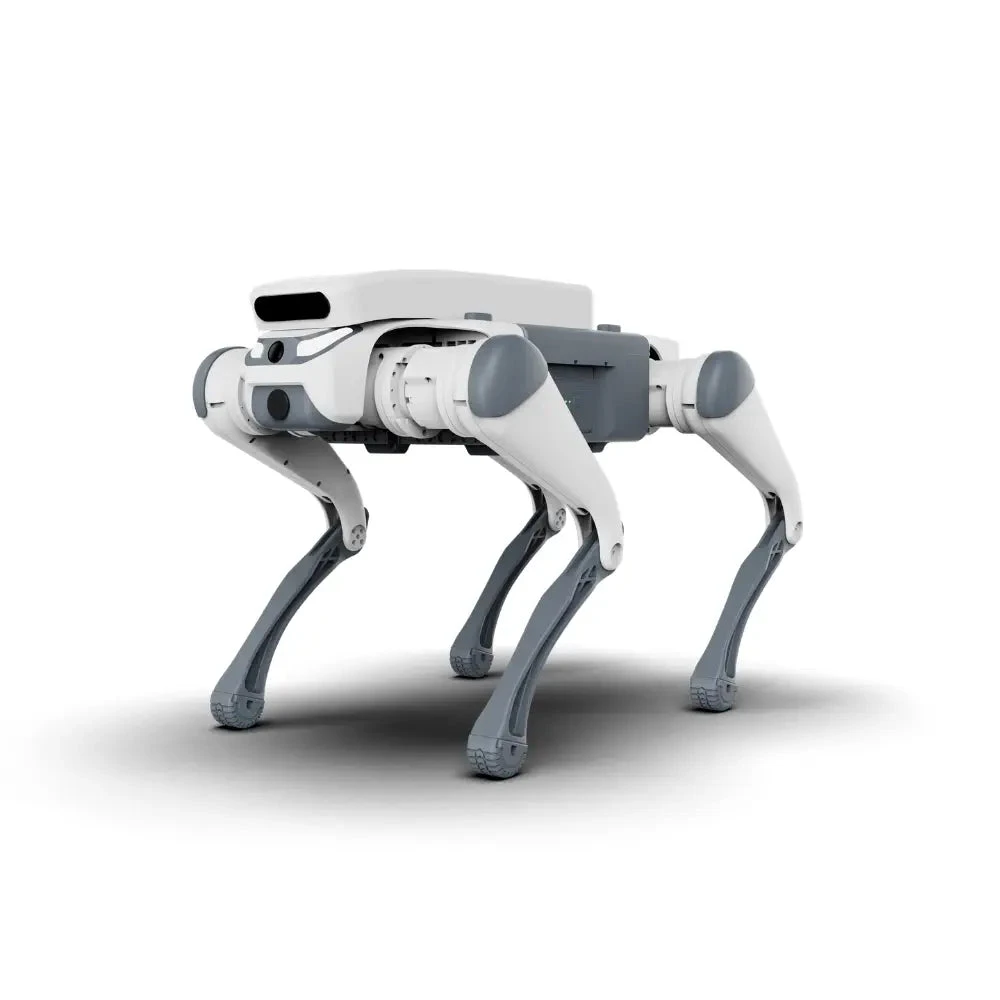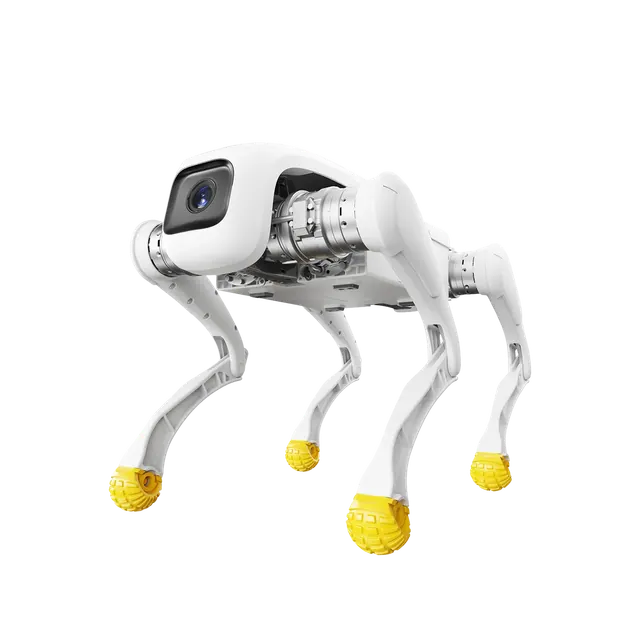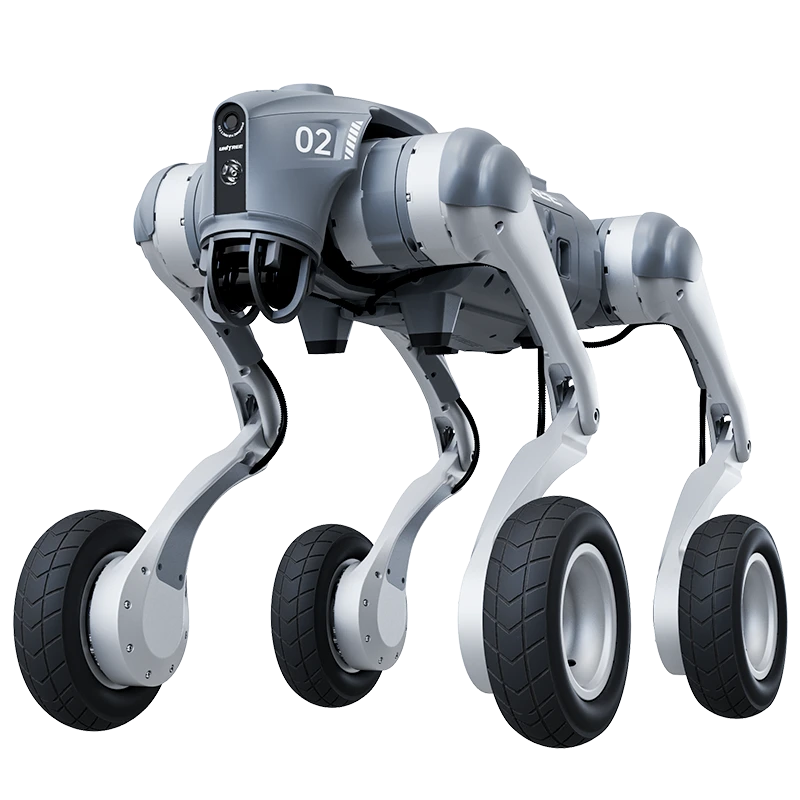
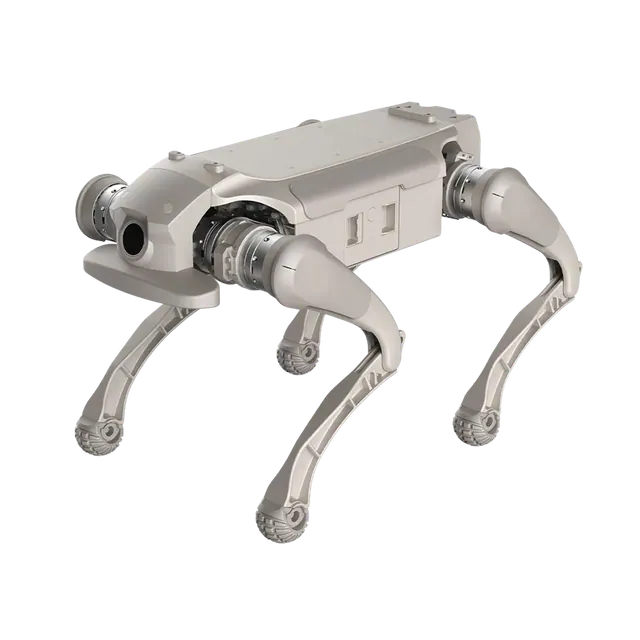
选择准确的版本
概述
适用场景
- 四足机器人研究.
主要规格
| 机器人跳 SKU | RB-Unt-219 |
|---|---|
| 已列出 续航时间 | 1.5–3 h |
| 基础感知 | Unitree LiDAR 和广角相机 |
| 气轮直径 | 7 in |
| 制造商 参考文献 | 确认适用的规格和条件,包括: 制造商. |
能力与优势
- LiDAR 集成软件
- 轮腿运动
重要局限
- 续航时间随运动和附着设备而变化.
| 机器人跳 SKU | RB-Unt-219 |
|---|---|
| 已列出 续航时间 | 1.5–3 h |
| 基础感知 | Unitree LiDAR 和广角相机 |
| 气轮直径 | 7 in |
| 制造商 参考文献 | 确认适用的规格和条件,包括: 制造商. |
制造商视频 · Unitree
目前此型号没有经过核实的合作商家优惠。