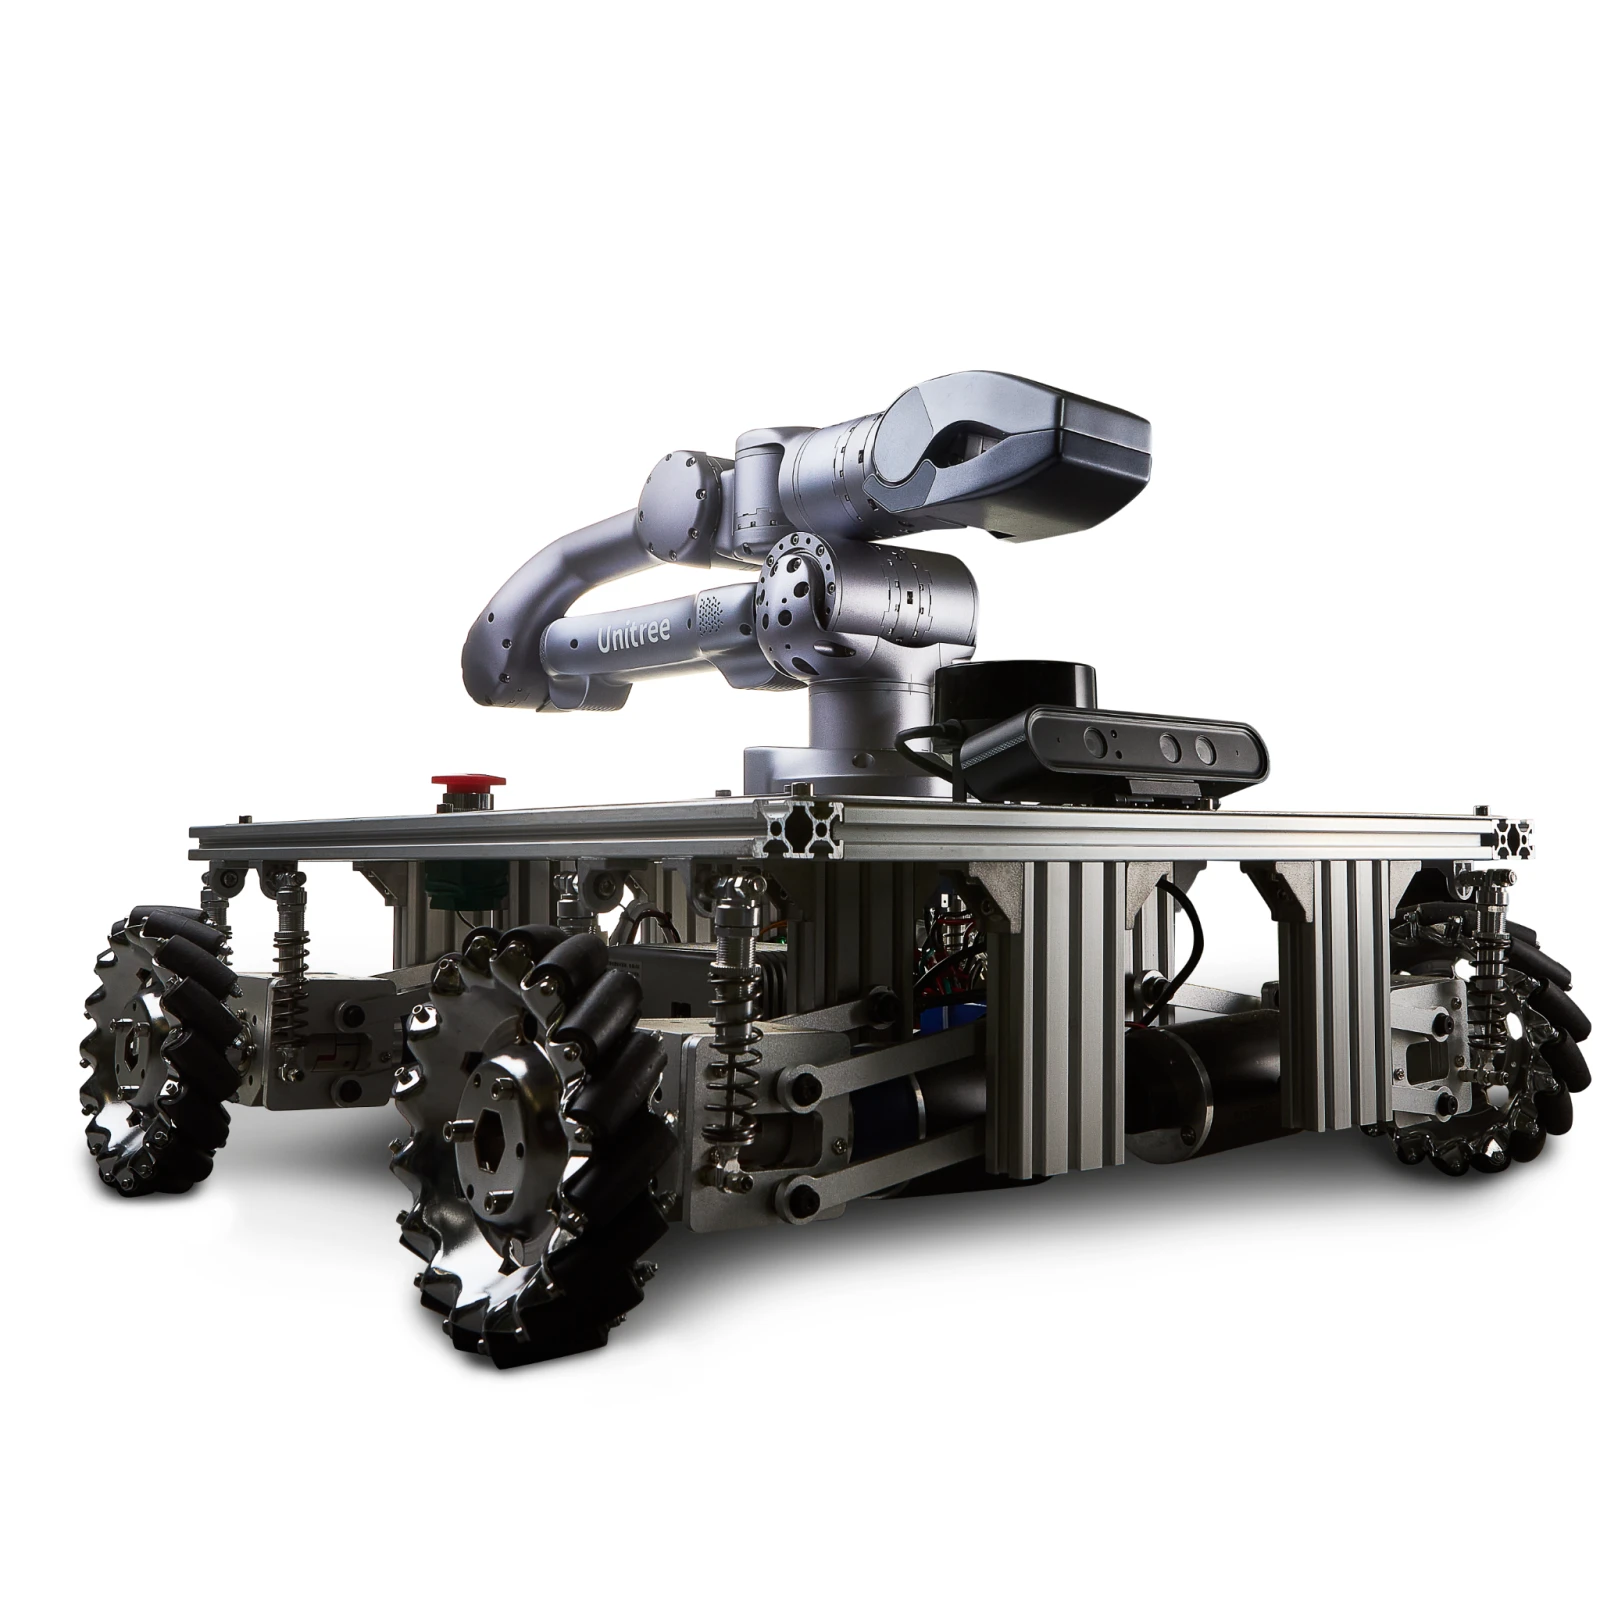
Mobile manipulation research
33.535,00 USD
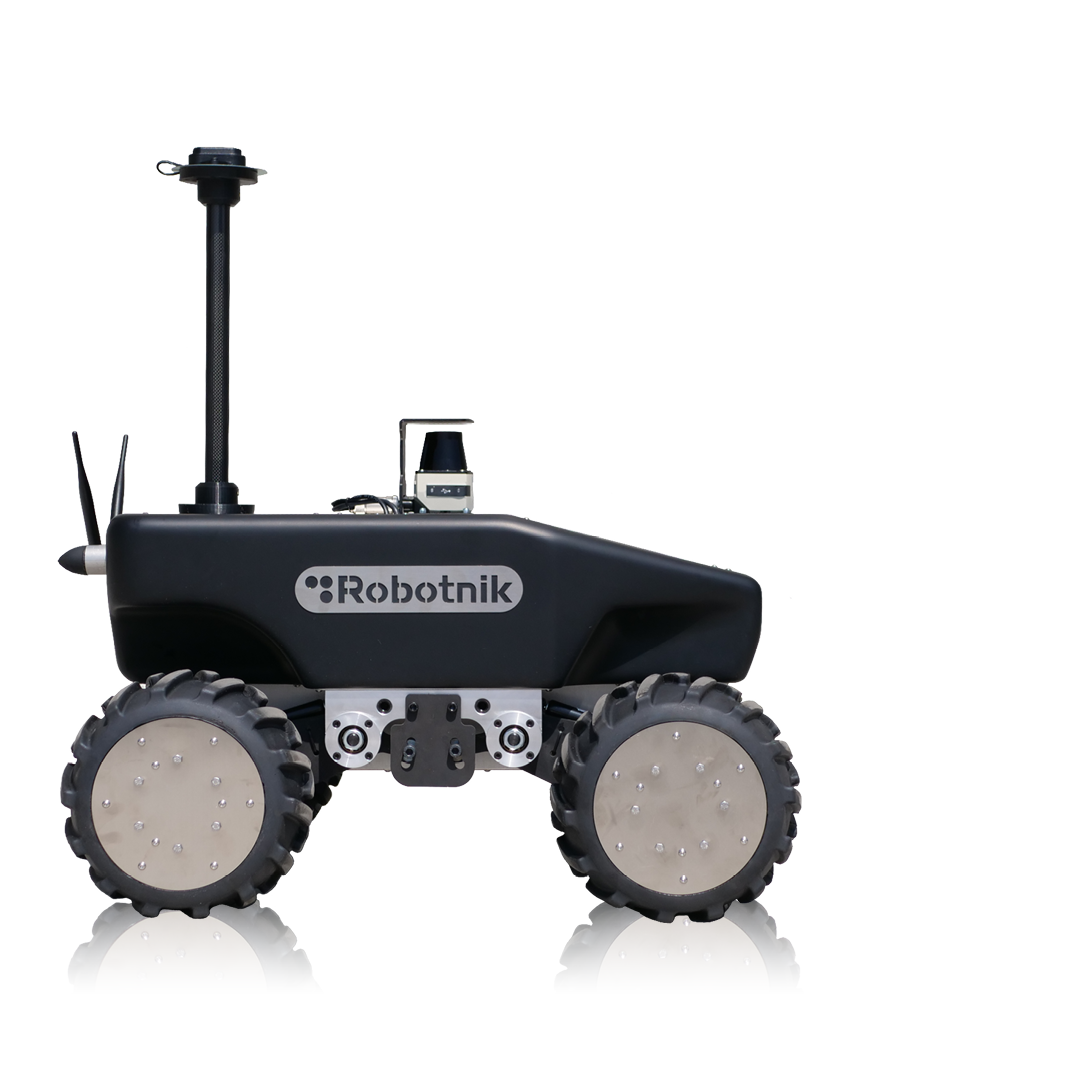
Mobile manipulator combining the RB-SUMMIT platform with a Kinova arm for laboratory and field research. ROS 2 supports development of navigation and handling tasks.
Cuéntanos tu proyecto| Software architecture | ROS 2 |
|---|---|
| Autonomía | Hasta 5 h |
| Velocidad | Hasta 2.5 m/s |
Información del producto verificada 2026-10-19. Los datos del fabricante pueden corresponder a distintas configuraciones y condiciones de prueba.
Robots con una categoría o tarea compartida. Compare sus capacidades documentadas y las necesidades de despliegue.
Mobile manipulation research
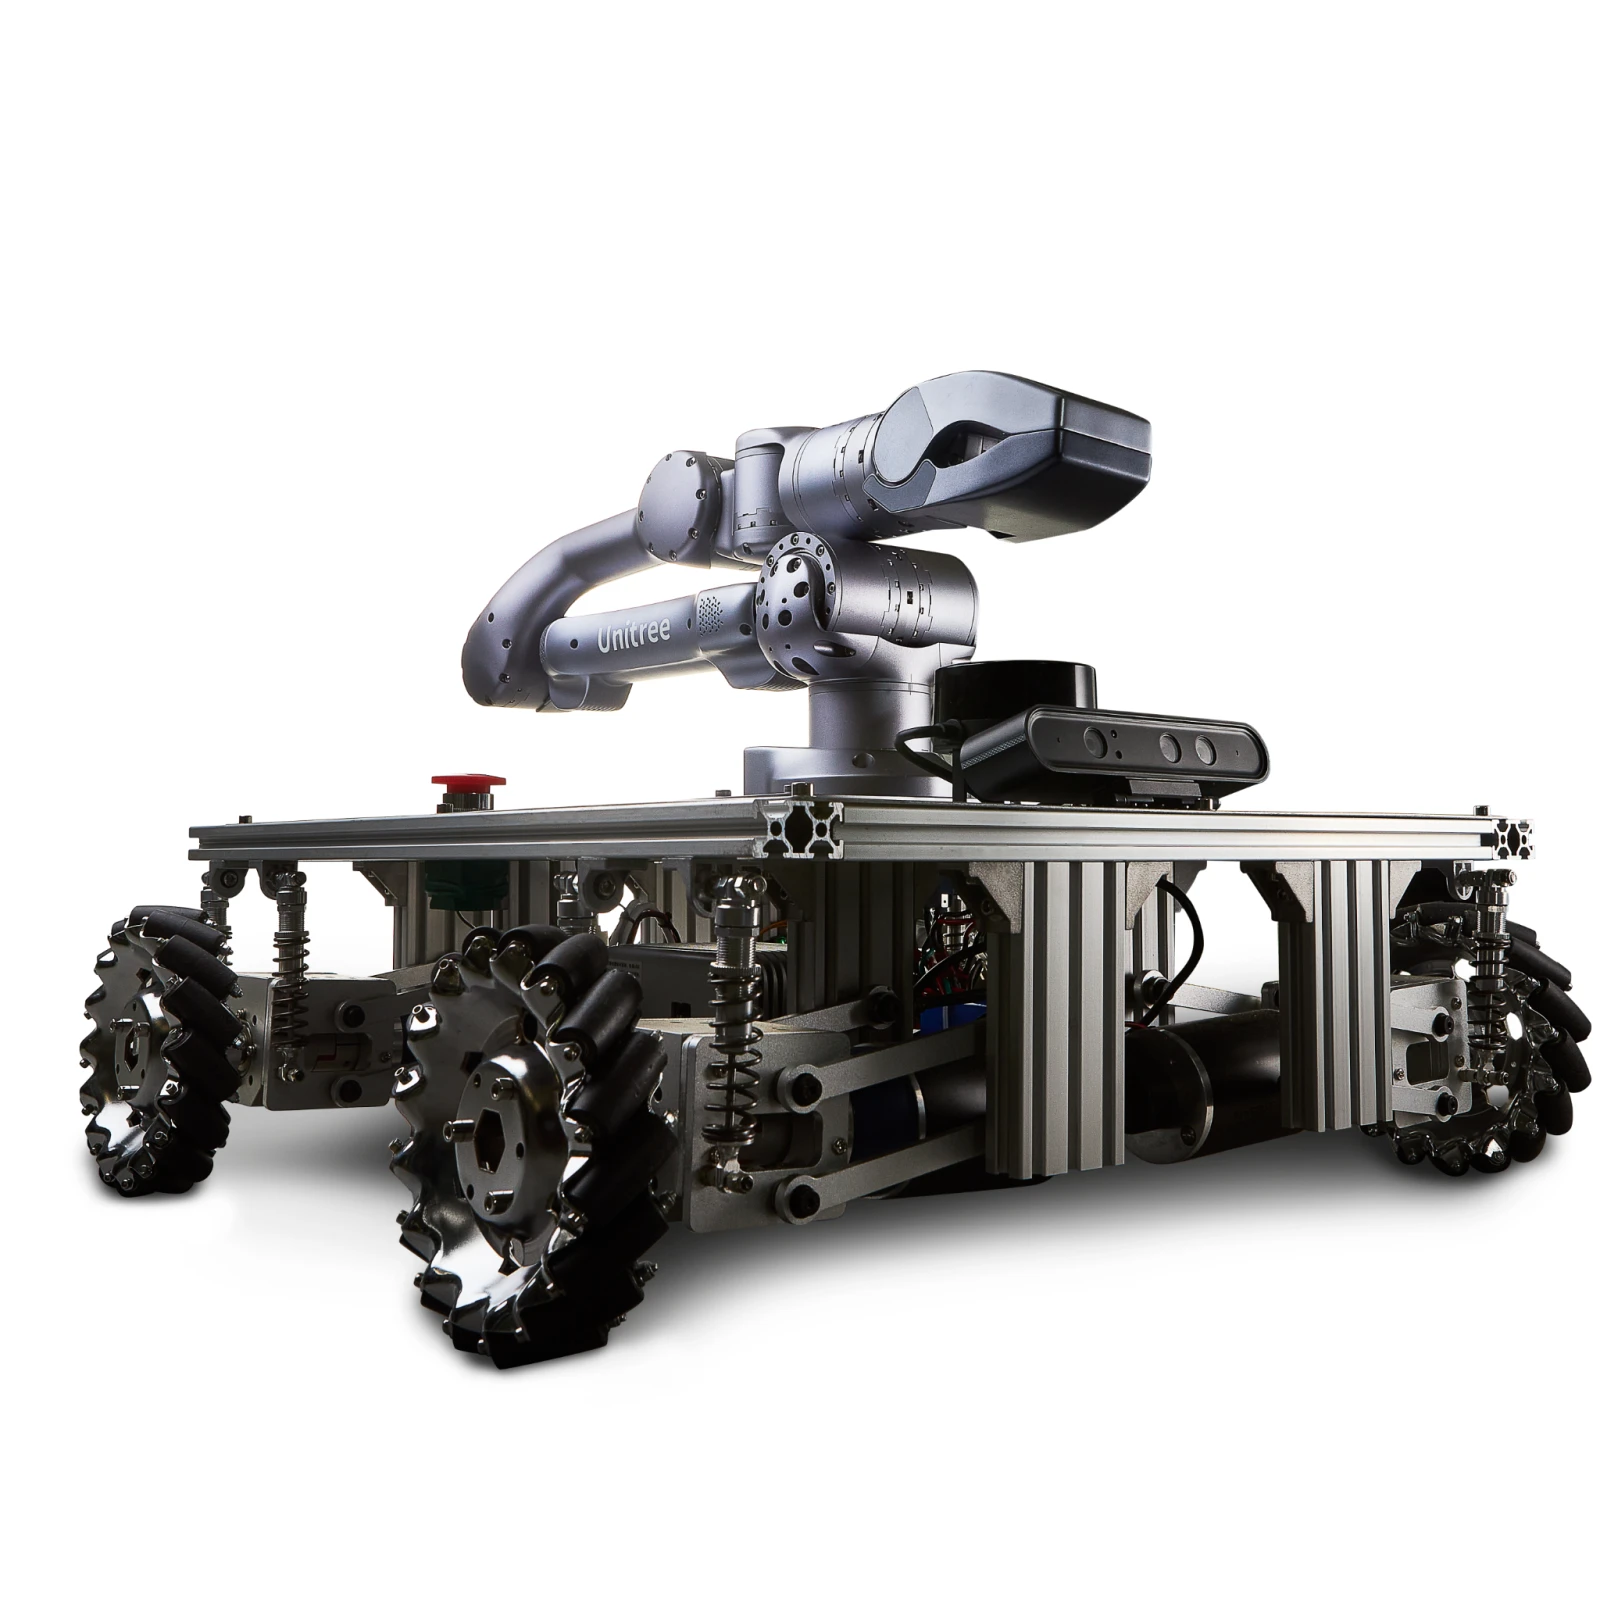
Mobile manipulation research
Desarrollo de robótica móvil