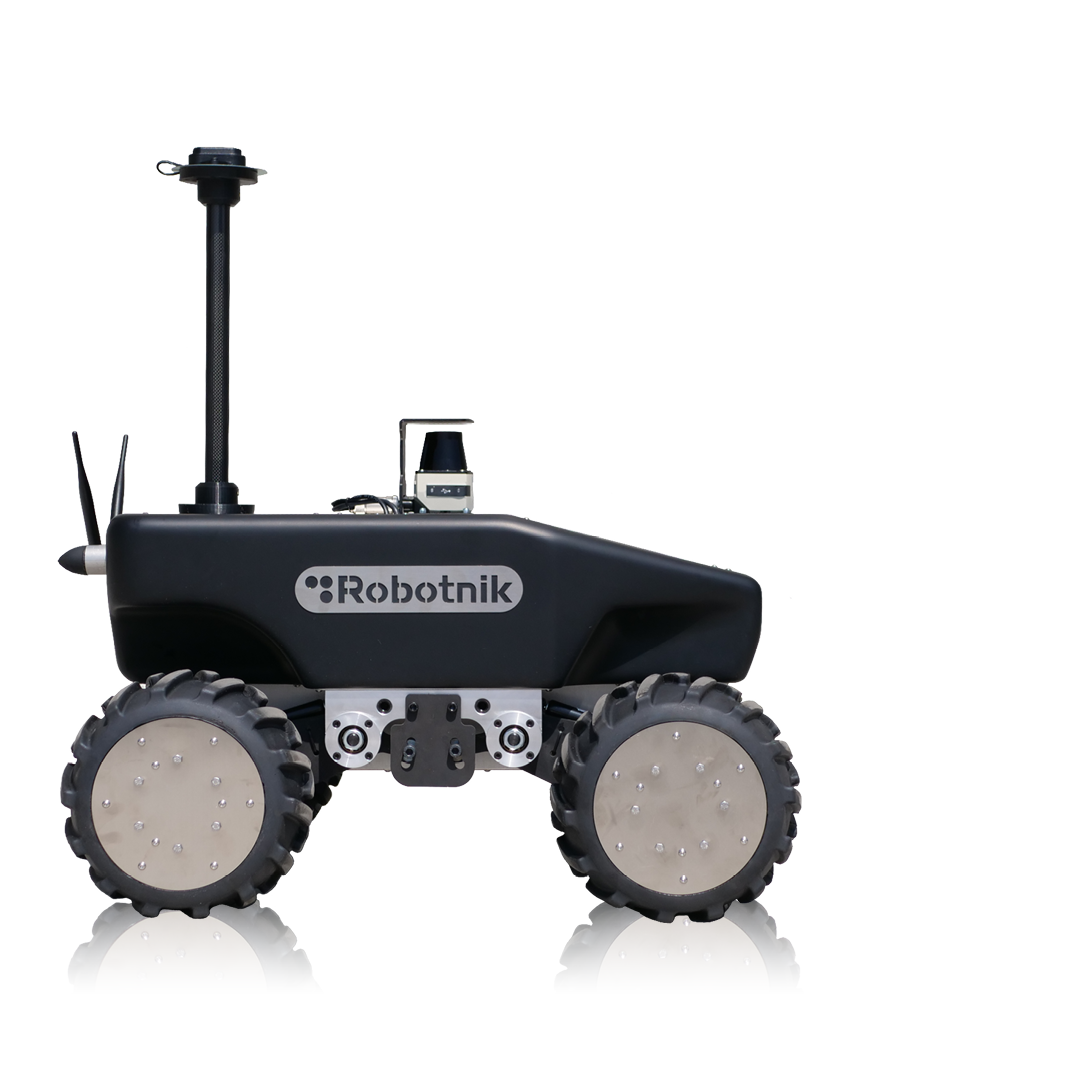
Recherche en manipulation mobile
≈ 35 567,03 USD
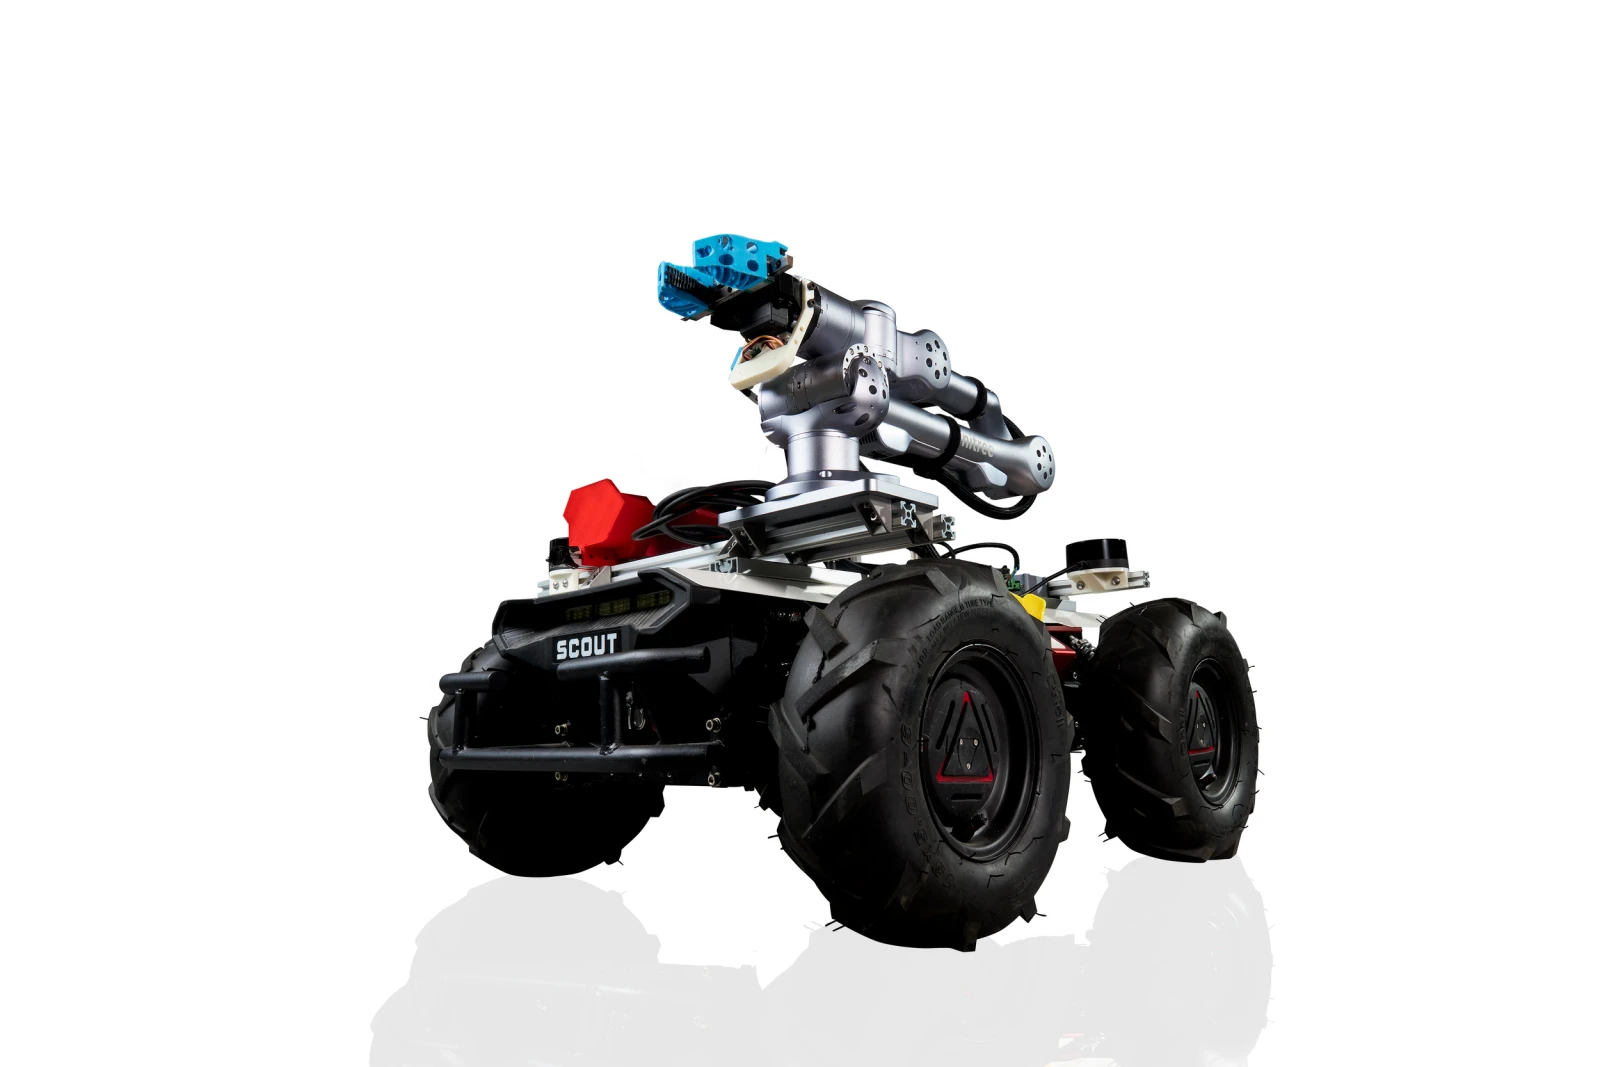
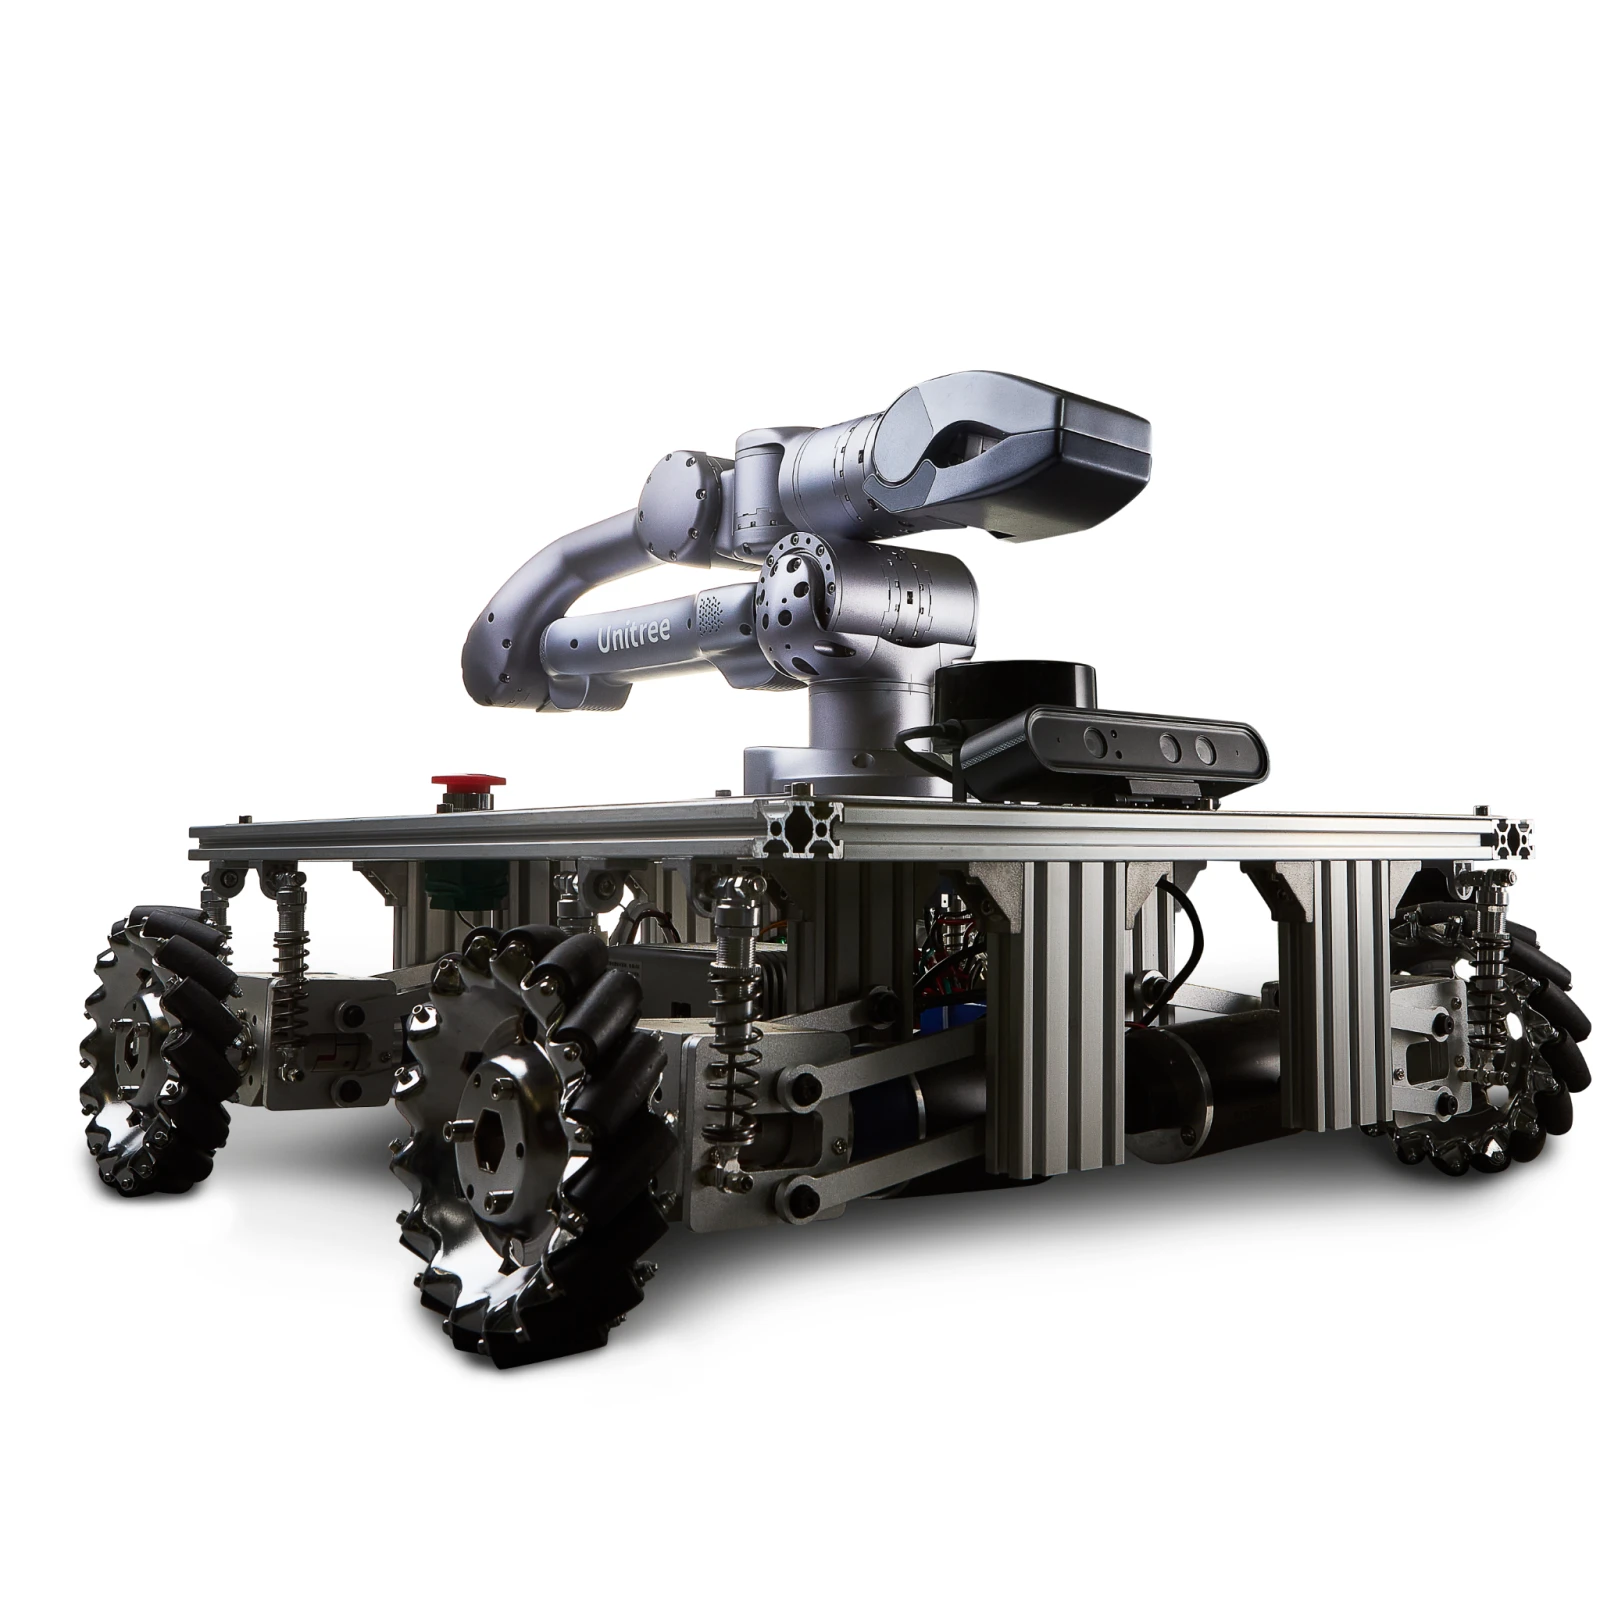
Le Pickerbot X NUC associe une plateforme à quatre roues motrices à un bras Z1 Pro à six axes. Son contrôleur Intel NUC utilise ROS 2 Humble sur Ubuntu pour développer la manipulation mobile et la perception par lidar et caméra de profondeur.
Parlons de votre projet| Contrôleur | Intel NUC |
|---|---|
| Logiciel | ROS 2 Humble, Ubuntu 22.04 |
| Portée du bras | 740 mm |
| Charge utile du bras | 3 kg |
| Degrés de liberté du bras | 6 |
Informations vérifiées le 2026-10-19. Les chiffres dépendent de la configuration et des conditions d’essai.
Des robots proches à comparer : fonctions et installation.
Recherche en manipulation mobile
Recherche en manipulation mobile
Recherche en manipulation mobile