选择之前要考虑什么
典型的环境包括:
- 生产单元
- 零件转运
装配自动化首先取决于零件的供料方式和所需的放置精度。在比较机械臂规格之前,应依据实际公差选择工具、感知设备和夹具。
典型的环境包括:
包含意味着机器人通过现有产品信息被映射到这个使用案例. 无法保证产品符合每个地点。
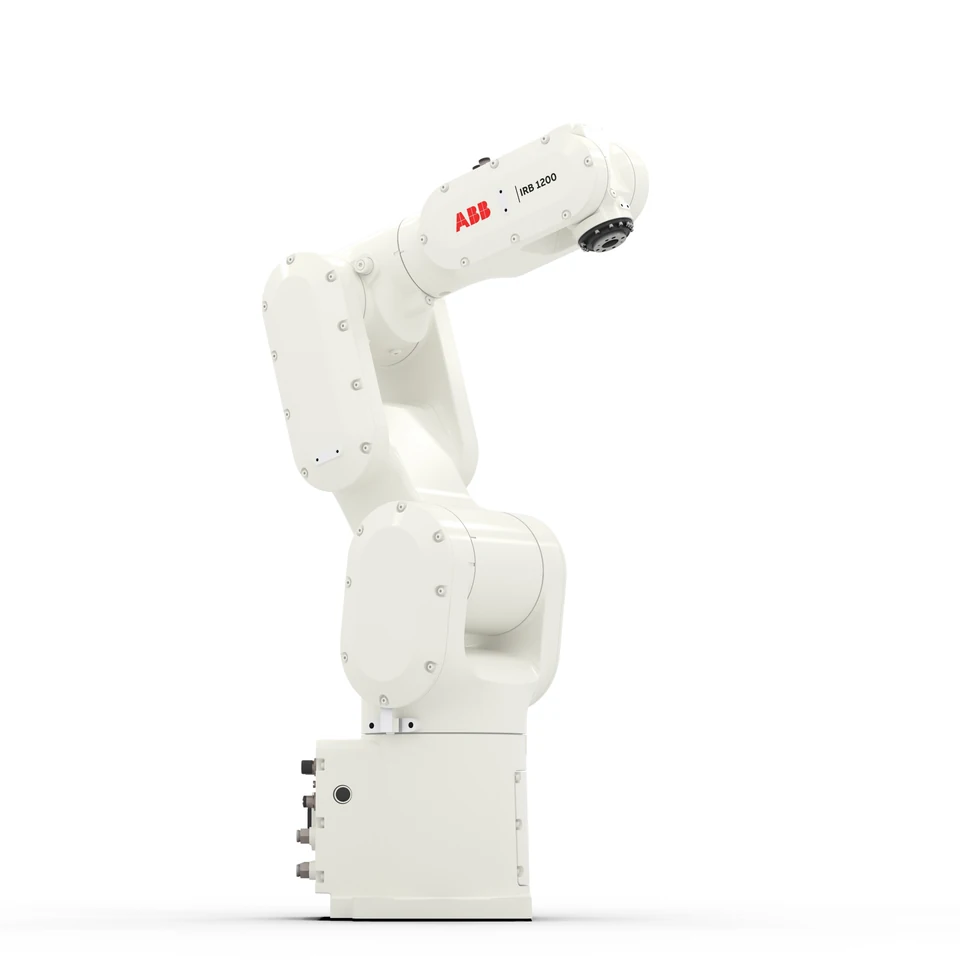
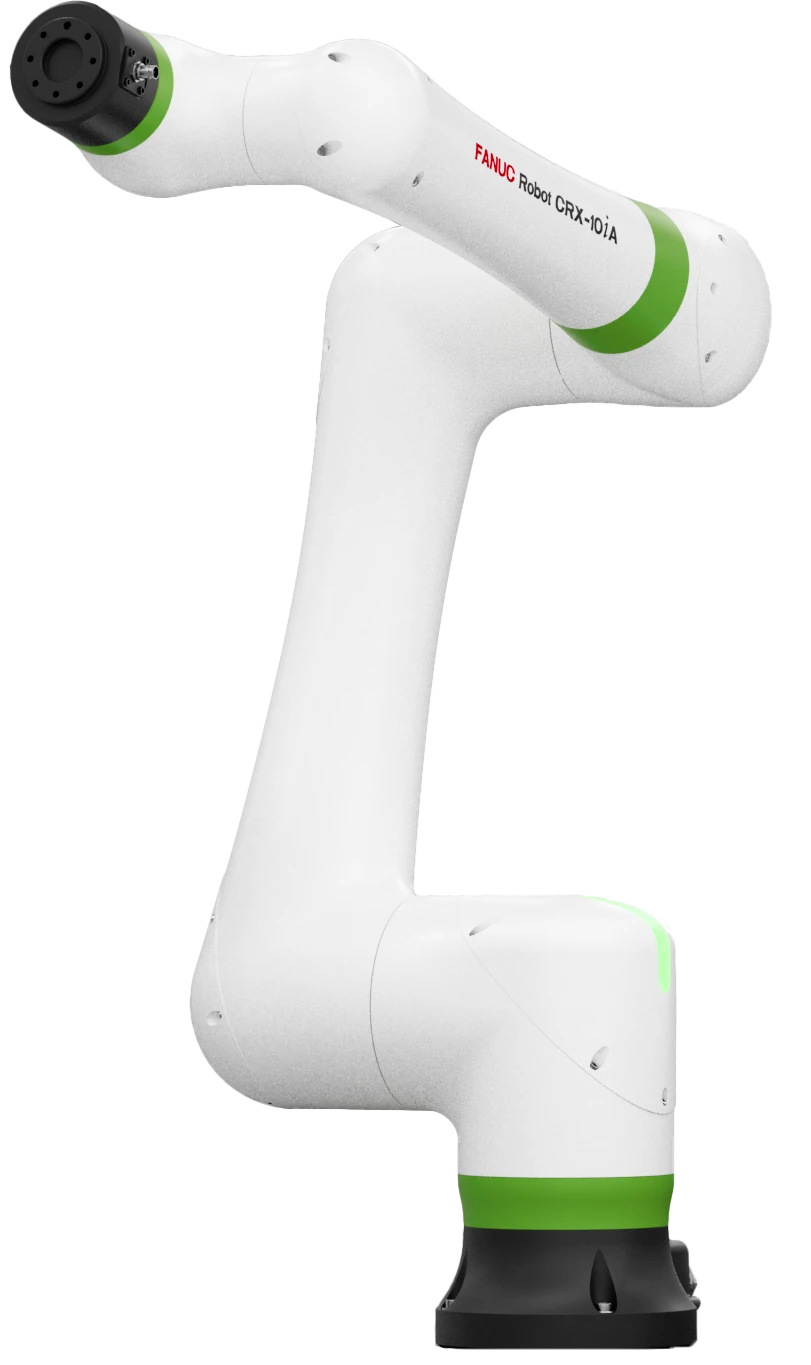
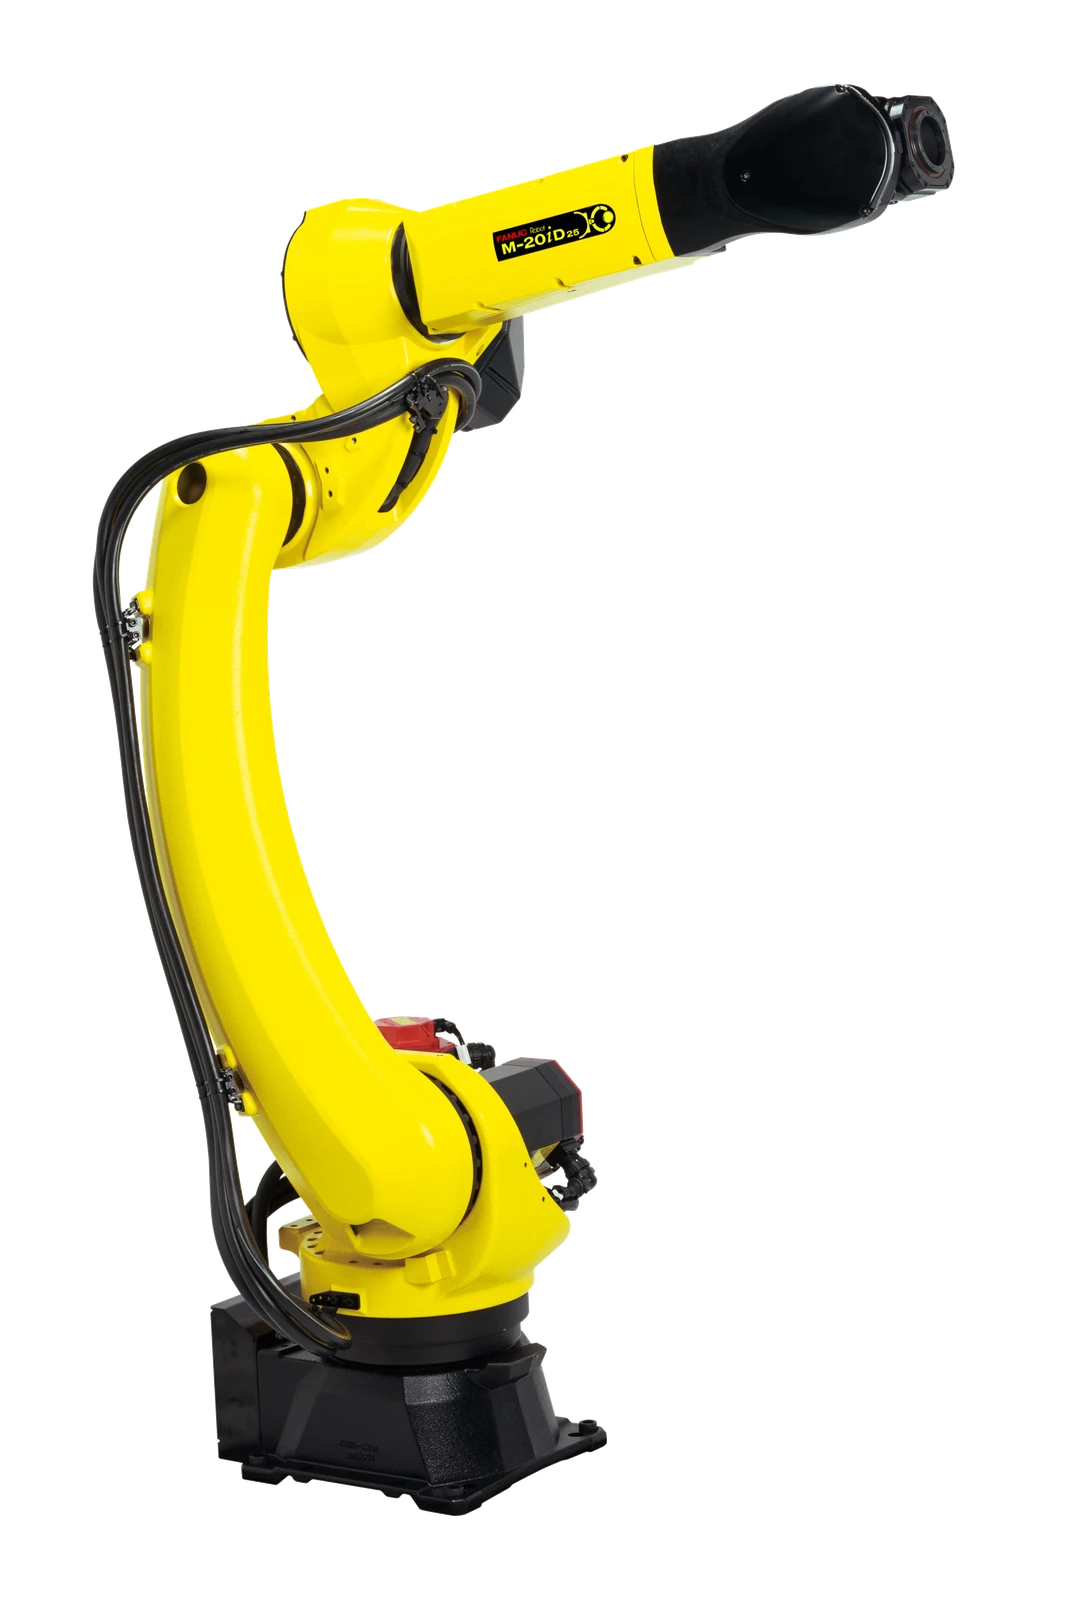
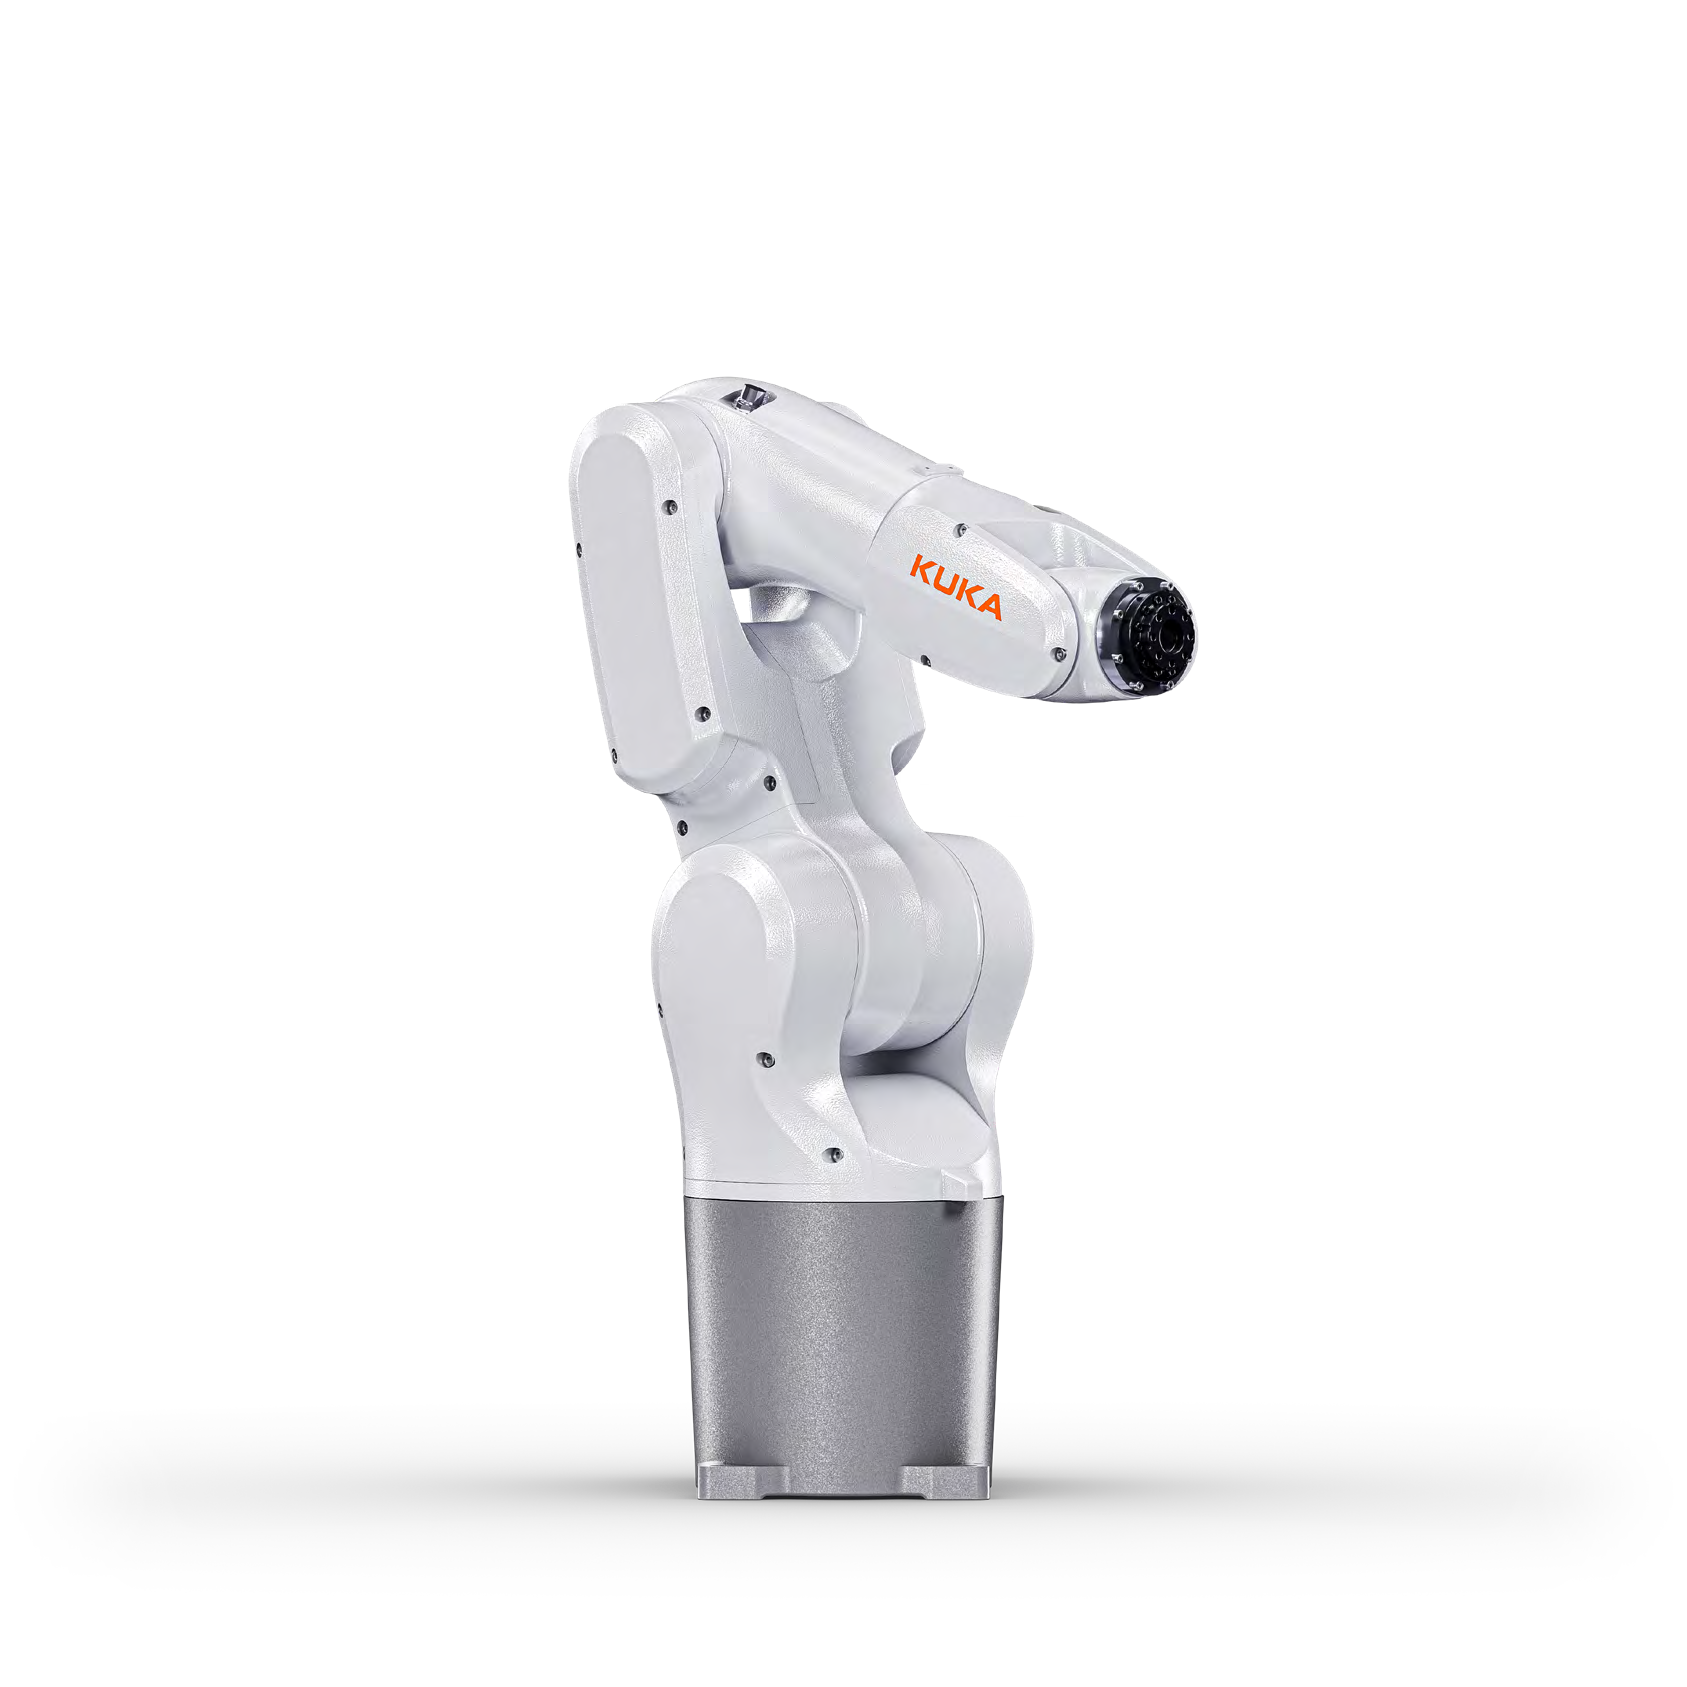
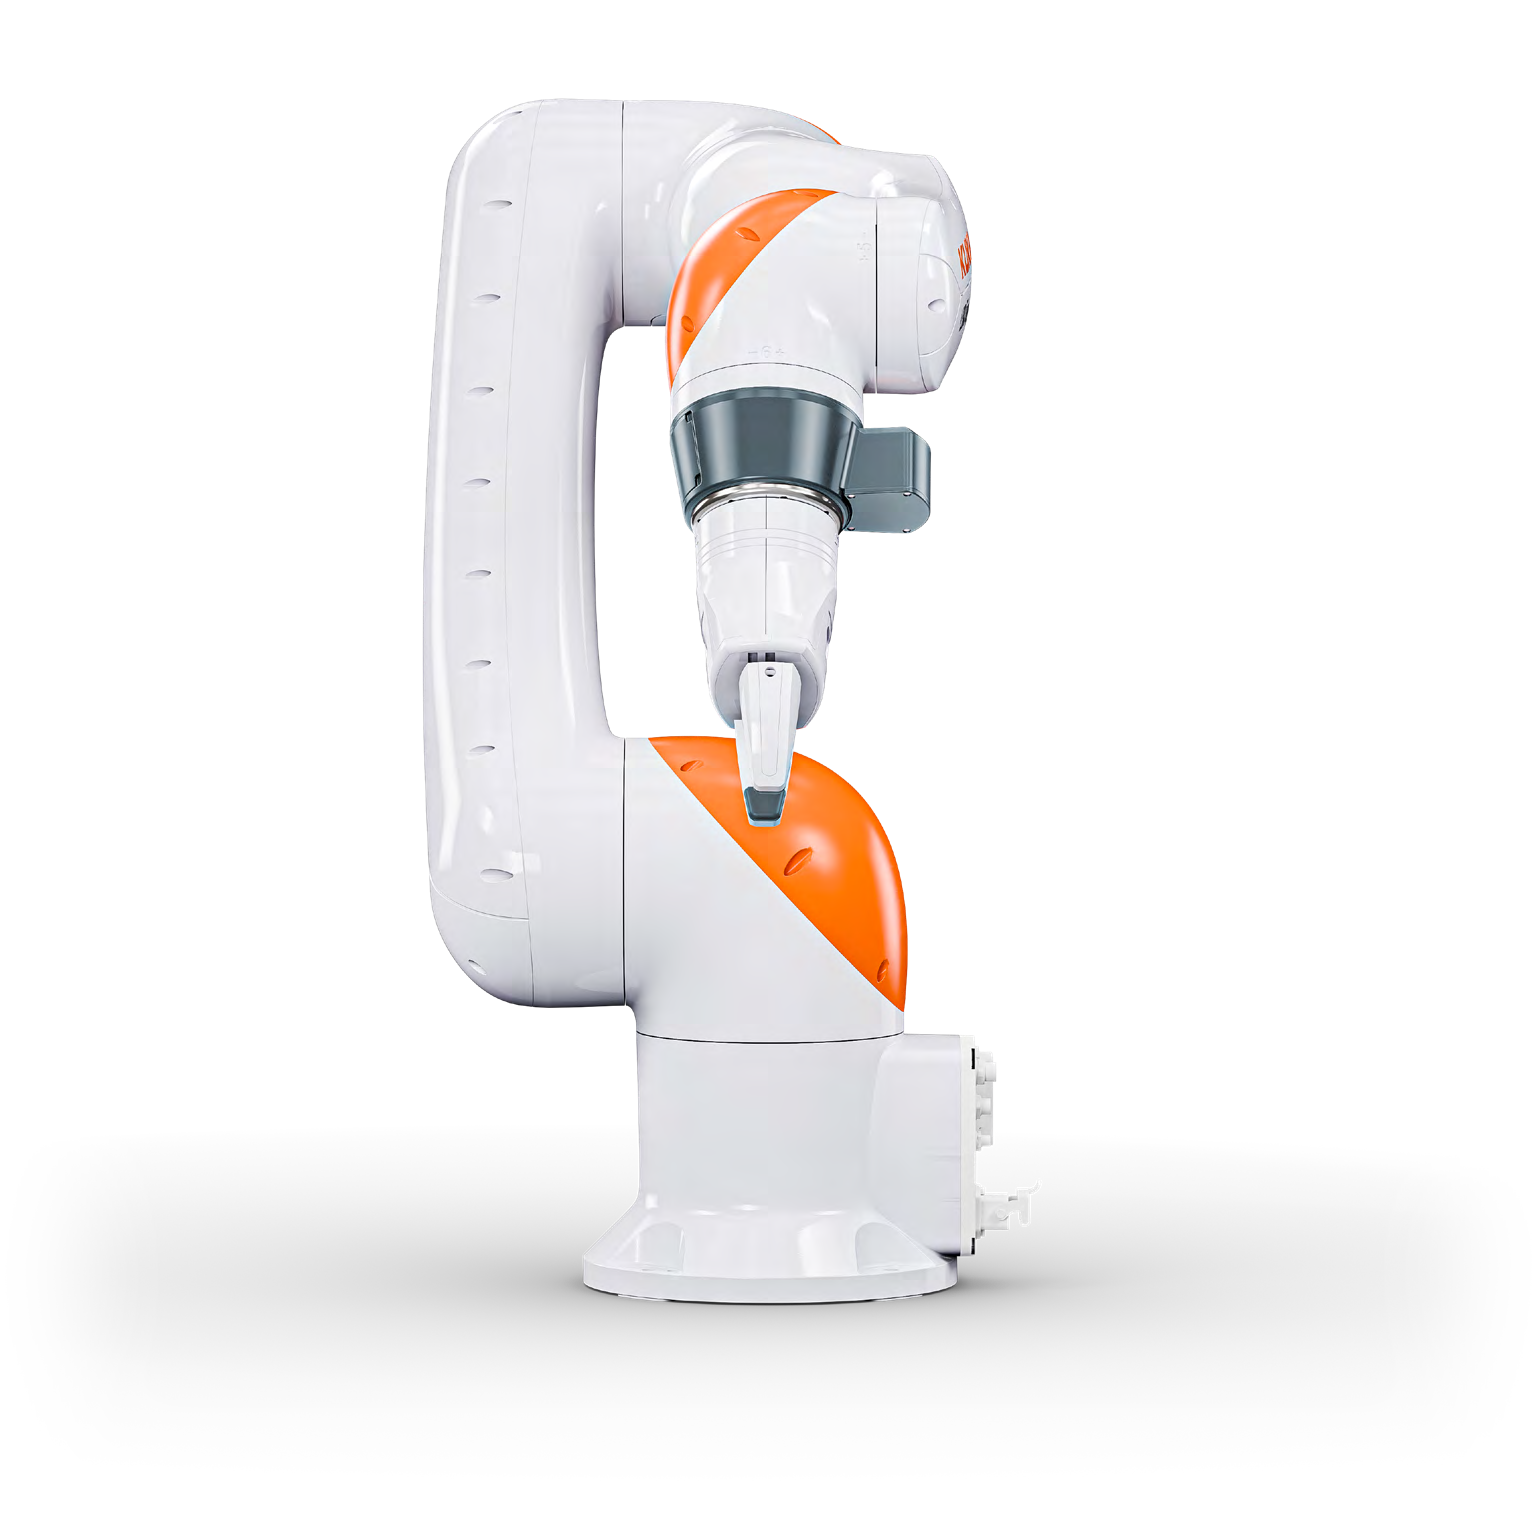
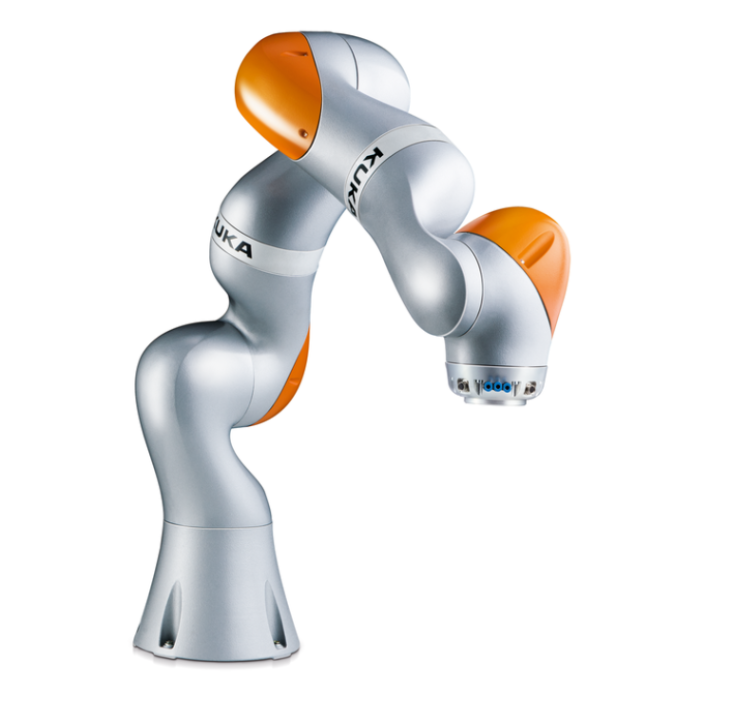

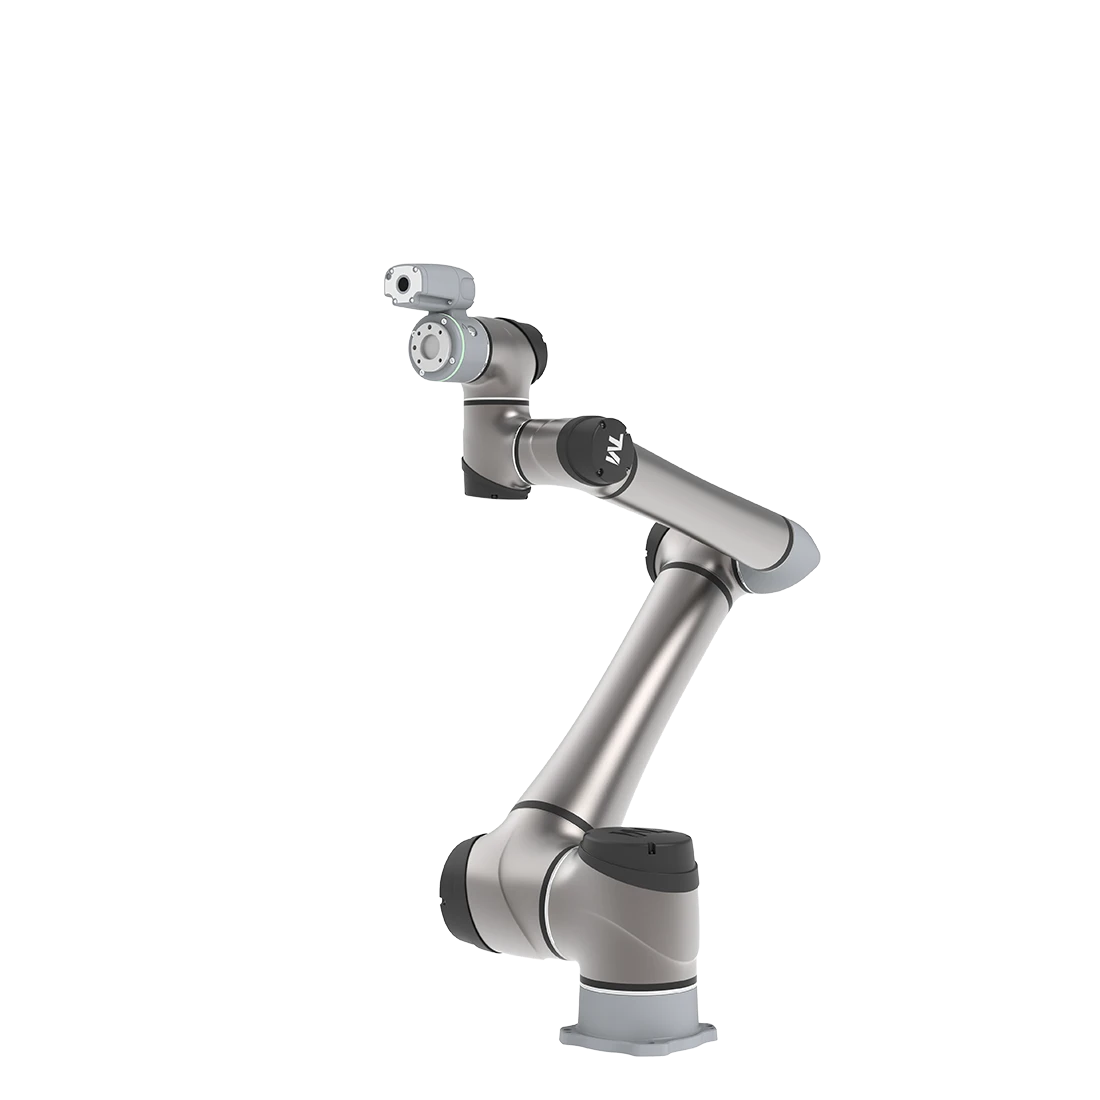
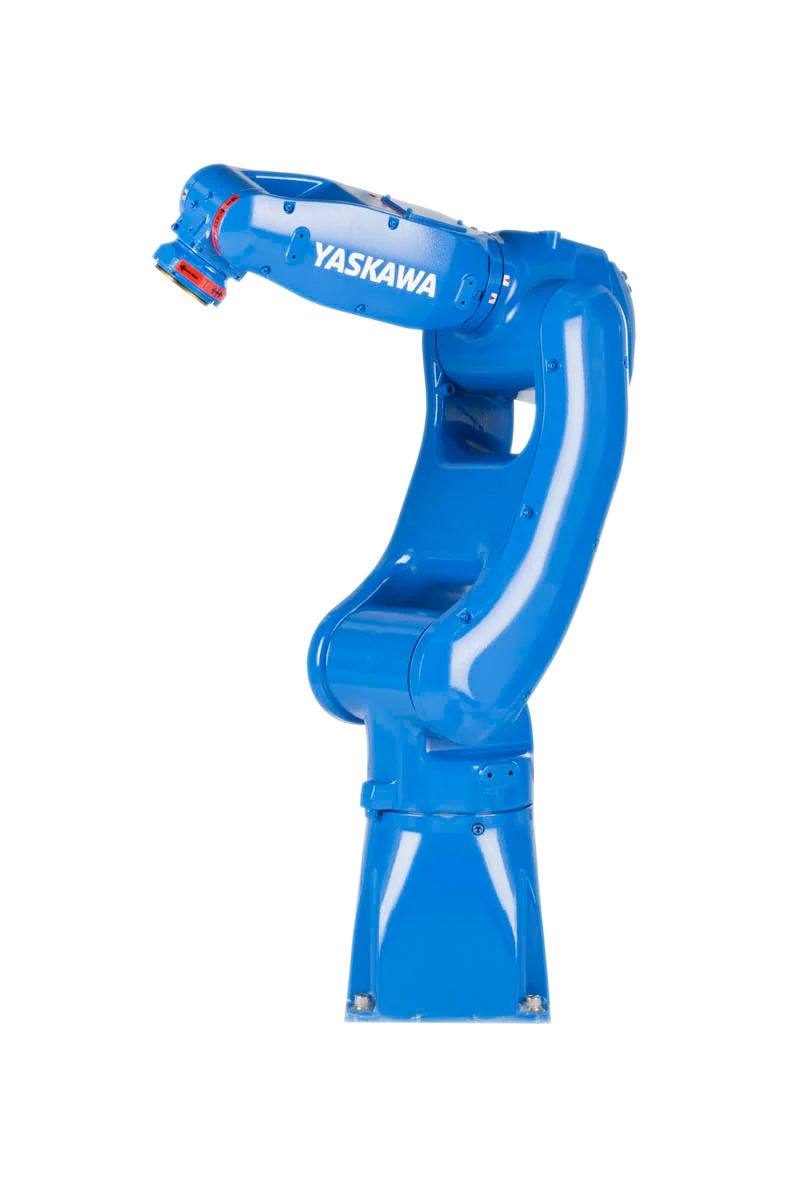
| 机器人 | 价格与状态 | 已公布的细节 | 选择前检查 |
|---|---|---|---|
| ABB IRB 1200-7/0.7 Gen2 | 联系制造商询价 | 武装 有效载荷: 7 kg | 工具和单元整合需要单独的工程 |
| FANUC CRX-10iA | 联系制造商询价 | 武装 有效载荷: 10 kg | 仍然需要进行应用风险评估 |
| FANUC M-20iD/25 | 联系制造商询价 | 武装 有效载荷: 25 kg | 夹爪质量是负载计算的一部分 |
| KUKA KR 4 R600 | 联系制造商询价 | 费率 有效载荷: 4 kg | 需要集成器来选择工具并评估完整的应用程序. |
| KUKA LBR iisy 11 R1300 | 联系制造商询价 | 武装 有效载荷: 11 kg | 应用安全评估仍有必要 |
| KUKA LBR iiwa 7 R800 | 联系制造商询价 | 费率 有效载荷: 7 kg | 需要集成器来选择工具并评估完整的应用程序. |
| Robotnik RB-ROBOUT+ | 联系制造商询价 | 操纵 有效载荷: 最高额 35 kg 取决于选定的 UR 臂 | 报价中必须明确机械臂的负载与工作范围。 |
| Techman TM12S | 联系制造商询价 | 武装 有效载荷: 12 kg | 验证实际部分的视力绩效 |
| Yaskawa MOTOMAN GP8 | 联系制造商询价 | 武装 有效载荷: 8 kg | 确认引用中的控制器和编程软件包 |