选择之前要考虑什么
典型的环境包括:
- 教学实验室
- 休闲研究
- 认知和绘图实验
潜在效益
- 模拟以外的物理测试
- 适合研究的移动载体 传感器
腿-机器人研究可以侧重于运动、感知、绘图或 有效载荷 融入社会。 在选择平台之前定义实验和所需的控制频率. 消费者应用软件可能对示范有用,但不足以进行低水平的研究。
典型的环境包括:
| 机器人 | 价格与状态 | 已公布的细节 | 选择前检查 |
|---|---|---|---|
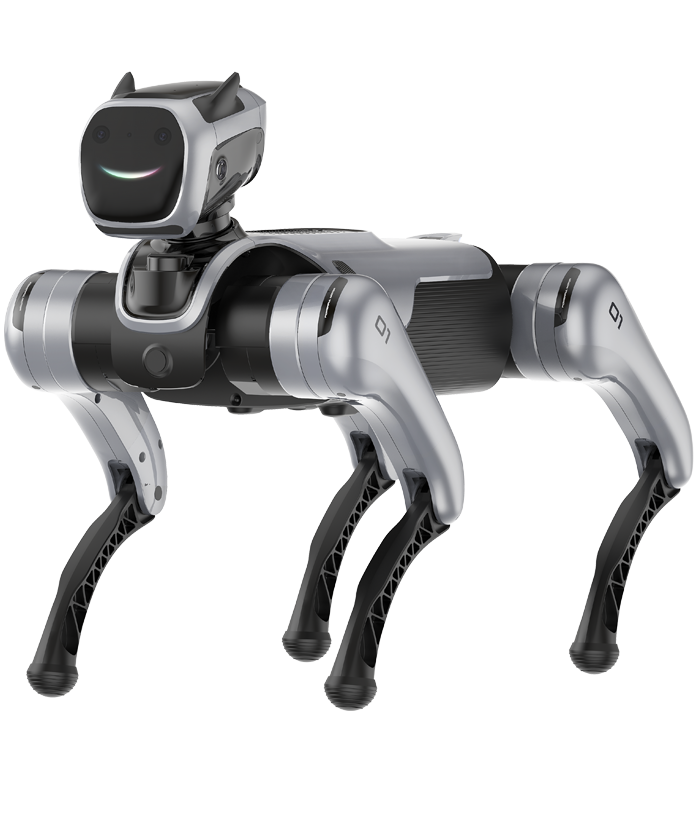
| MagicLab MagicDog | 联系制造商询价 | 常设层面: 67 × 35 × 56 cm | 续航时间,攀爬和 有效载荷 数字是: 制造商 根据规定的条件提出的索赔。 |
| Unitree As2 | 起价 USD 3,100 | 常设层面: 720 × 378 × 457 mm | 电池,LiDAR和入侵保护取决于准确的版本. |
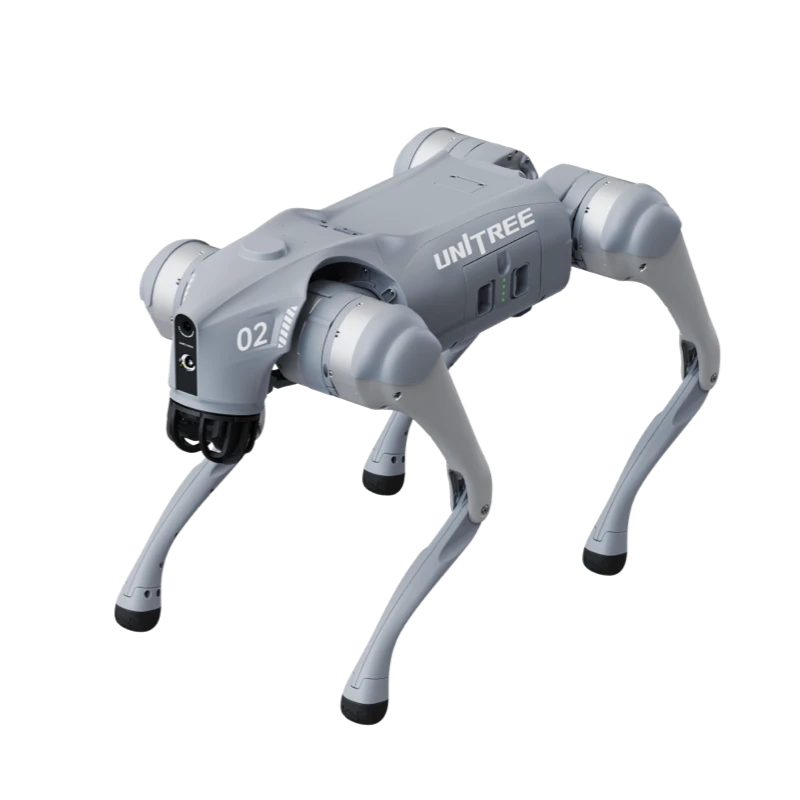
| Unitree Go2 | 起价 USD 1,600 | 常设层面: 70 × 31 × 40 cm | 不同版本的能力差异很大 |