概述
适用场景
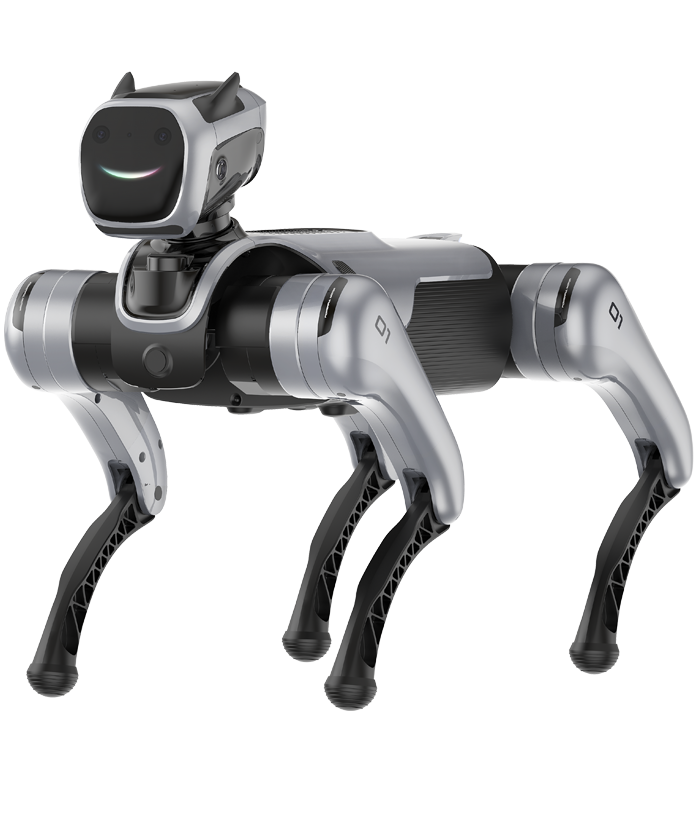
- 四足机器人 流动与互动研究.
- 规划教育和示范
主要规格
| 常设层面 | 67 × 35 × 56 cm |
|---|---|
| 电池重量 | 大约 17 kg |
| 自由度 | 12 身体关节加 1 头关节 |
| 电池容量 | 8200 mAh 29.6 V |
| 持续状态 续航时间 | 大约 2.5 小时, 制造商 条件 |
能力与优势
- SDK,你觉得呢? ROS2 和图形化编程文件
- 用照相机感应的假头
重要局限
- 续航时间,攀爬和 有效载荷 数字是: 制造商 根据规定的条件提出的索赔。
- 包括开发者接口 传感器 并必须确认对引用的配置的支持。
比较替代品
相关机器人
拥有共同类别或任务的机器人. 比较它们记录的能力和部署要求。