机器人可以帮助的地方
典型的环境包括:
- 组装
- 机床上下料
- 码垛
- 内部后勤和检查
潜在效益
- 改进适当任务的重复性
- 能够减少重复性或工程性困难的工作
- 灵活的平台可以支持产品混合变化
制造机器人跨越合作机械臂,工业电池,AMR,检查平台等等. 有益的评价始于塔克特时间、可变性、人类工程学、安全和集成要求。
典型的环境包括:
包含意味着机器人通过现有产品信息被映射到这个使用案例. 无法保证产品符合每个地点。

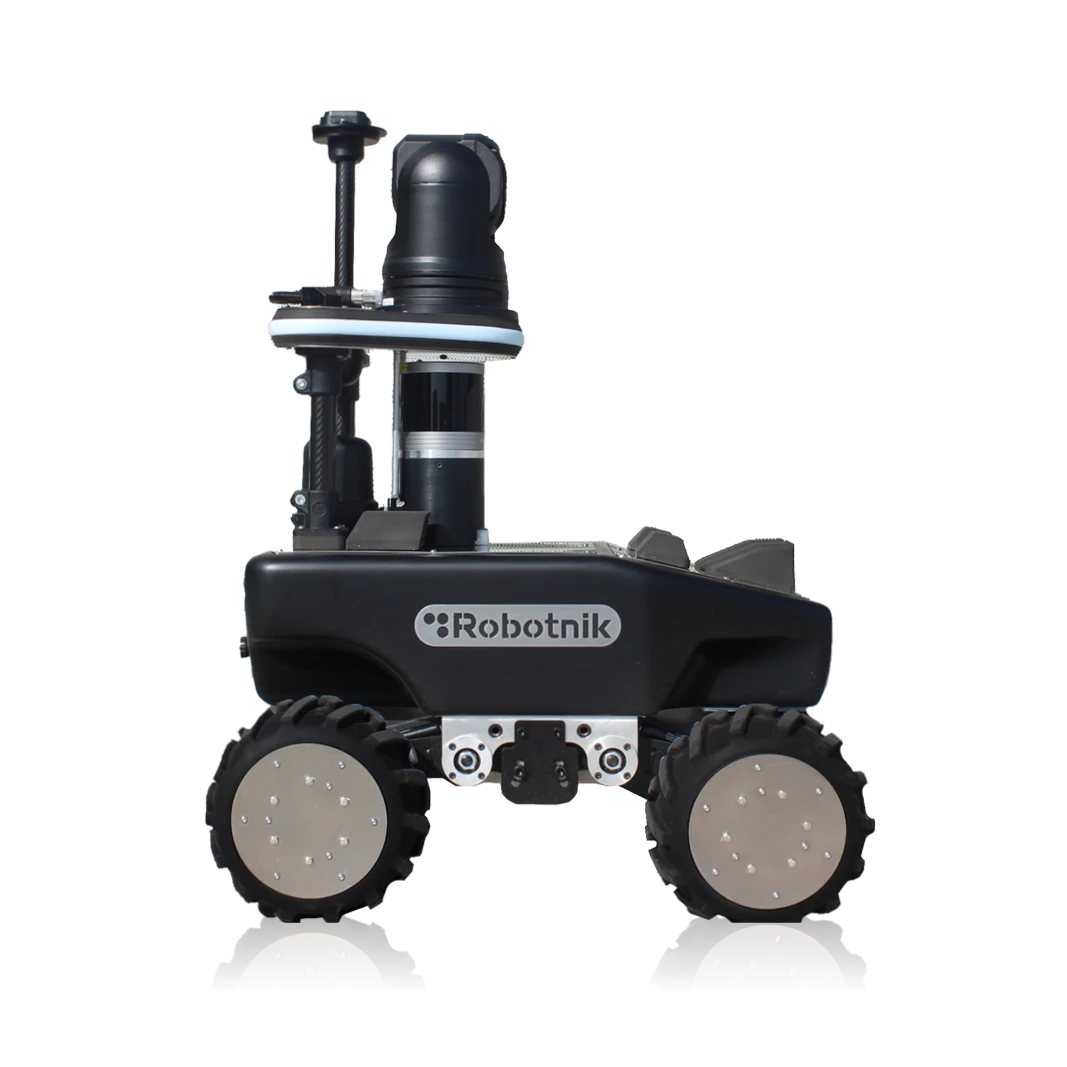
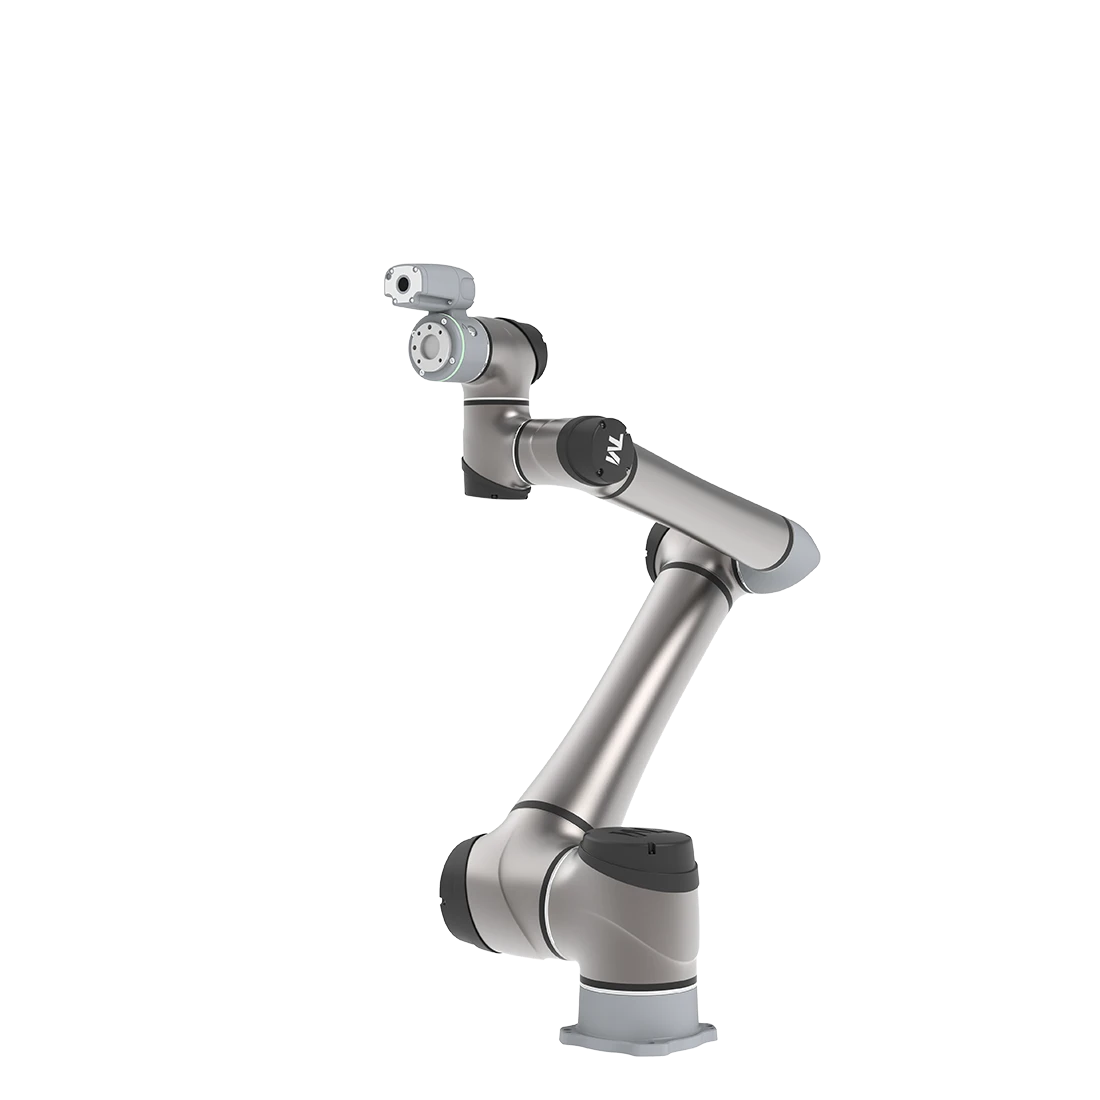

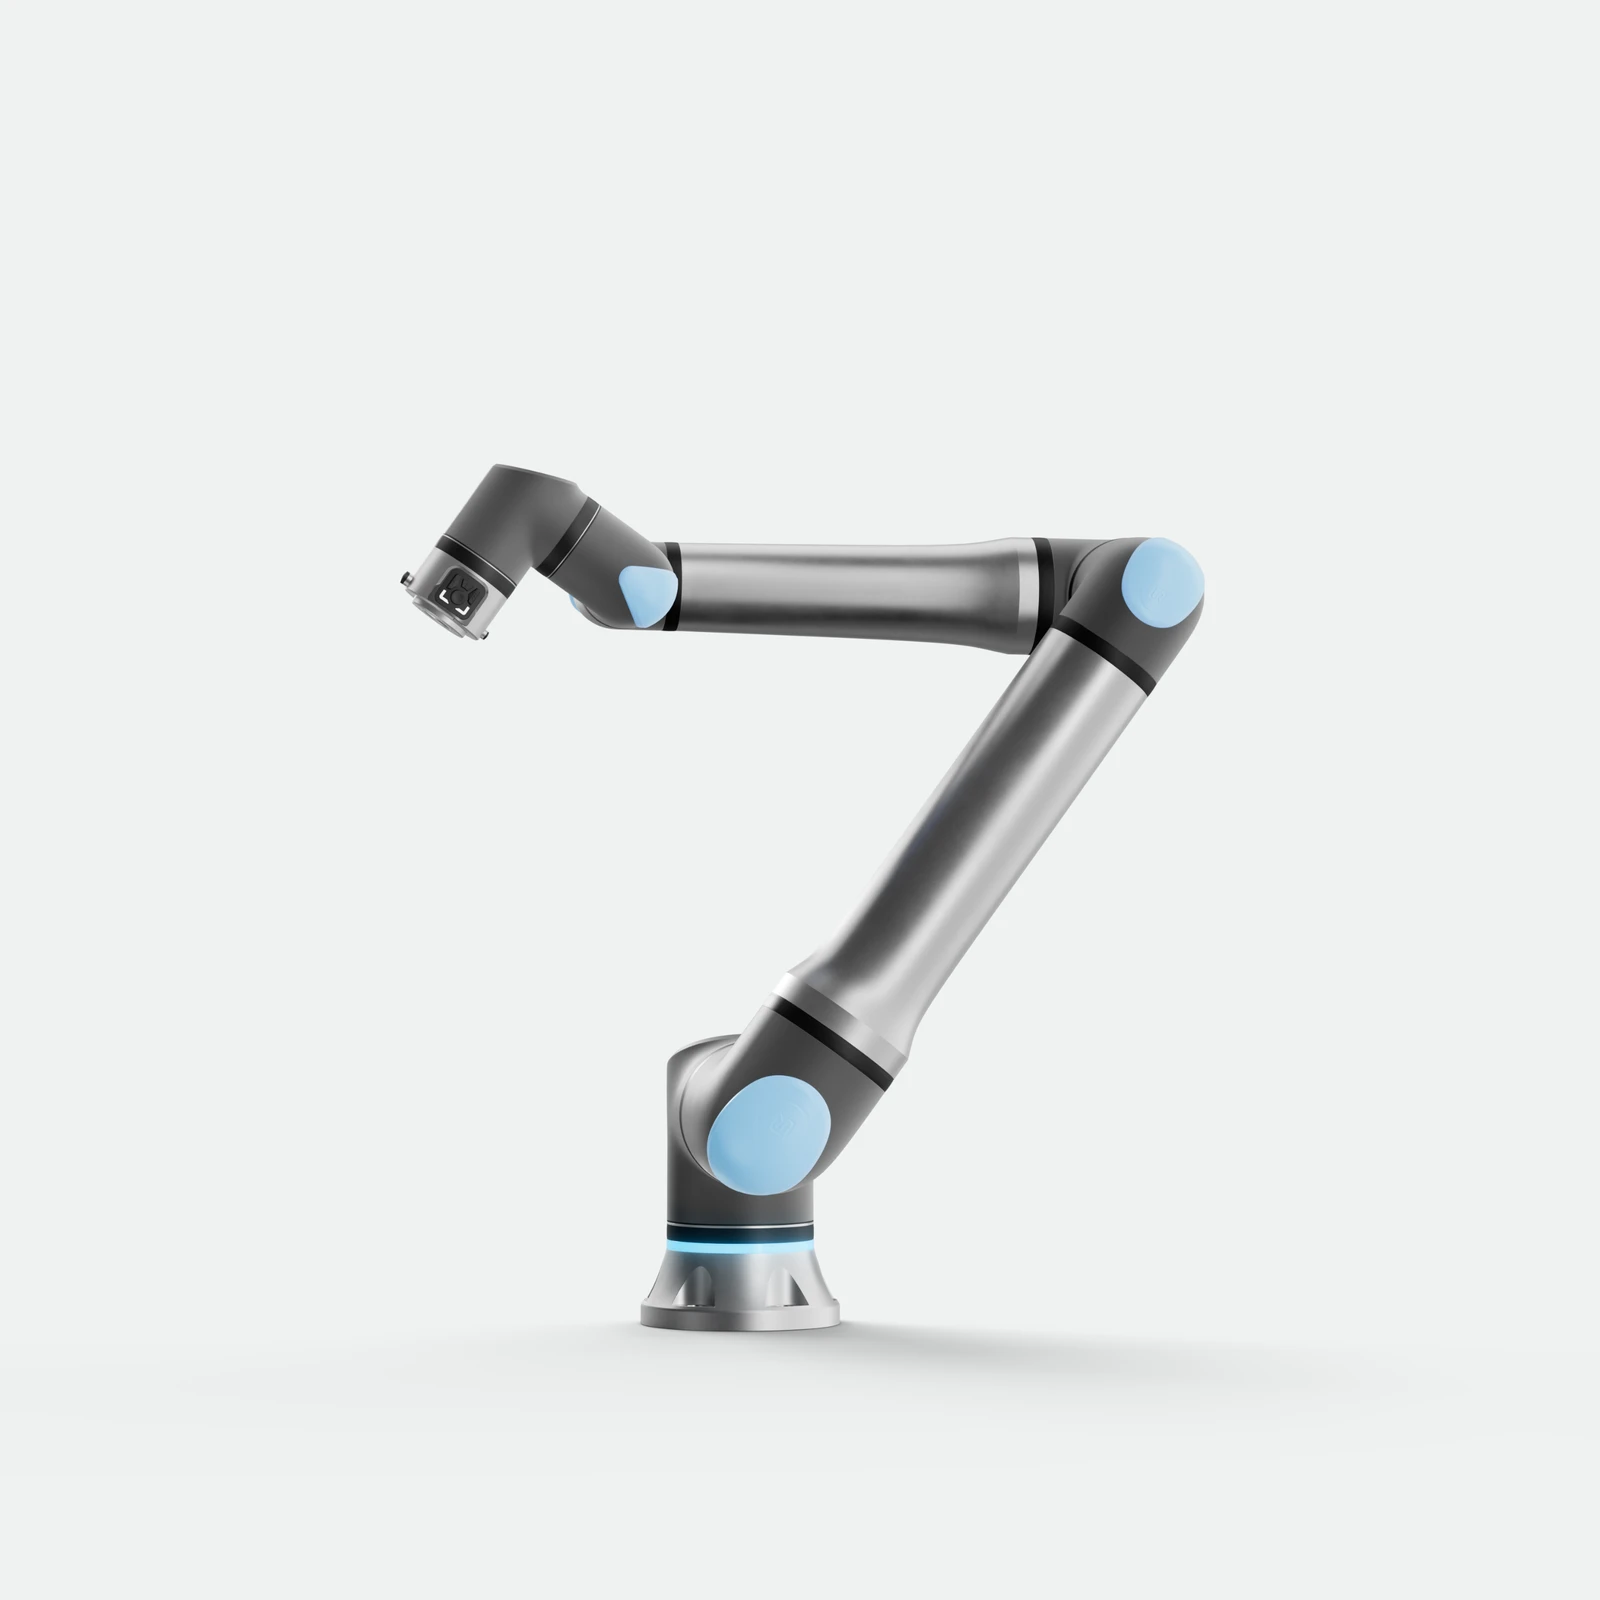
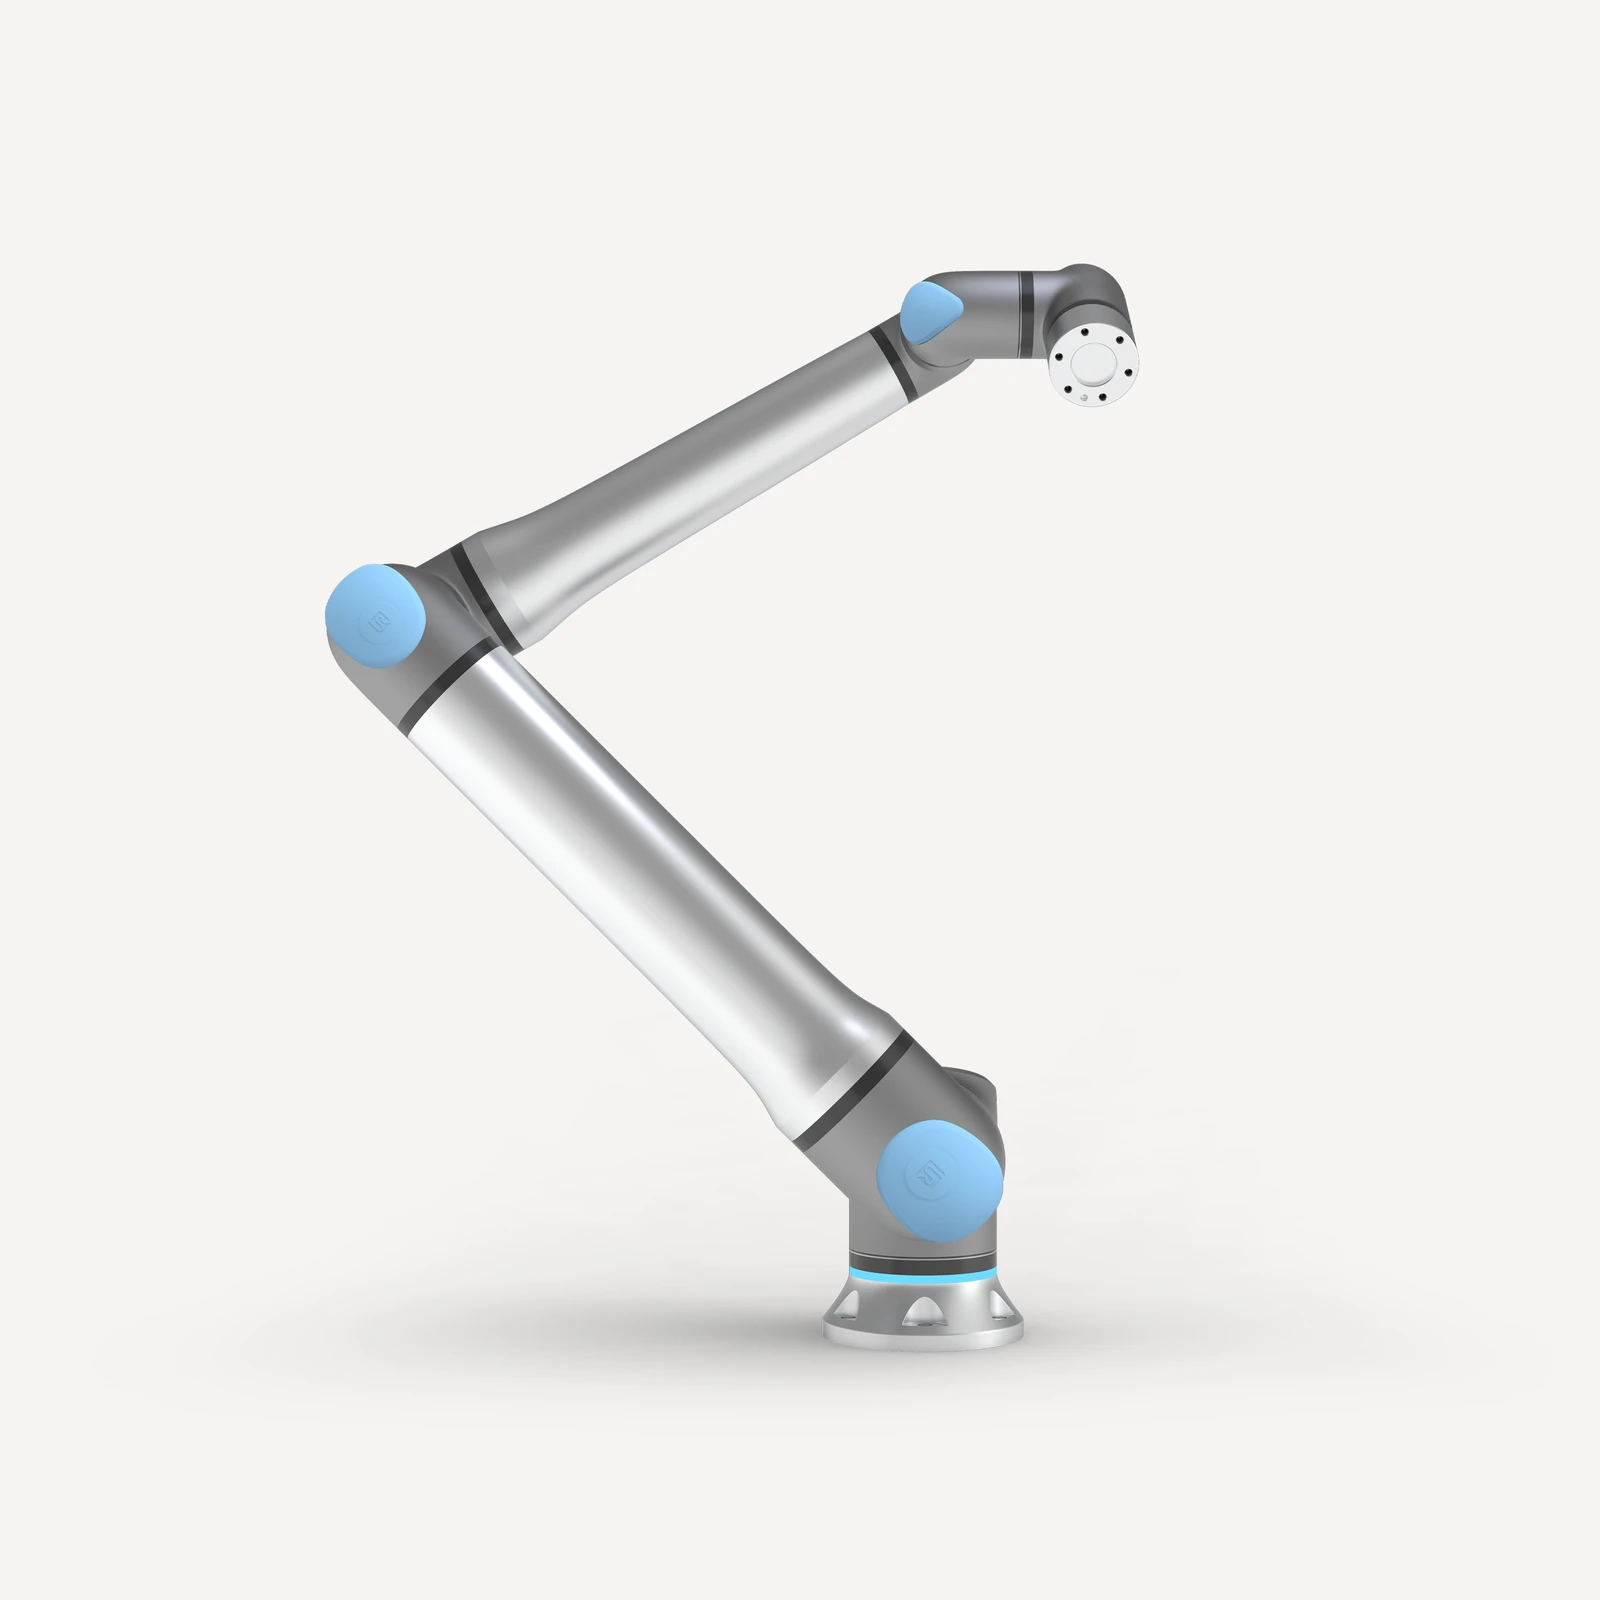
| 机器人 | 价格与状态 | 已公布的细节 | 选择前检查 |
|---|---|---|---|
| Robotnik RB-ROBOUT+ | 联系制造商询价 | 操纵 有效载荷: 最高额 35 kg 取决于选定的 UR 臂 | 报价中必须明确机械臂的负载与工作范围。 |
| Robotnik RB-WATCHER | 联系制造商询价 | 续航时间: 最高额 5 小时 | 场地反应程序和连接仍然必要 |
| Techman TM12S | 联系制造商询价 | 武装 有效载荷: 12 kg | 验证实际部分的视力绩效 |
| Unitree B2 | 联系制造商询价 | 常设层面: 约 1098 × 450 × 645 毫米 | 遥感设备和计算机的配置各不相同。 |
| Universal Robots UR17g-1300 | 联系制造商询价 | 有效载荷: 15 kg; 17.5 kg 在特定条件下 | 配置的单元格定价不公开 |
| Universal Robots UR20-1750 | 联系制造商询价 | 有效载荷: 20 kg; 25 kg 附有明确边界条件的 | 应用安全是特定细胞的,需要适当的风险评估 |
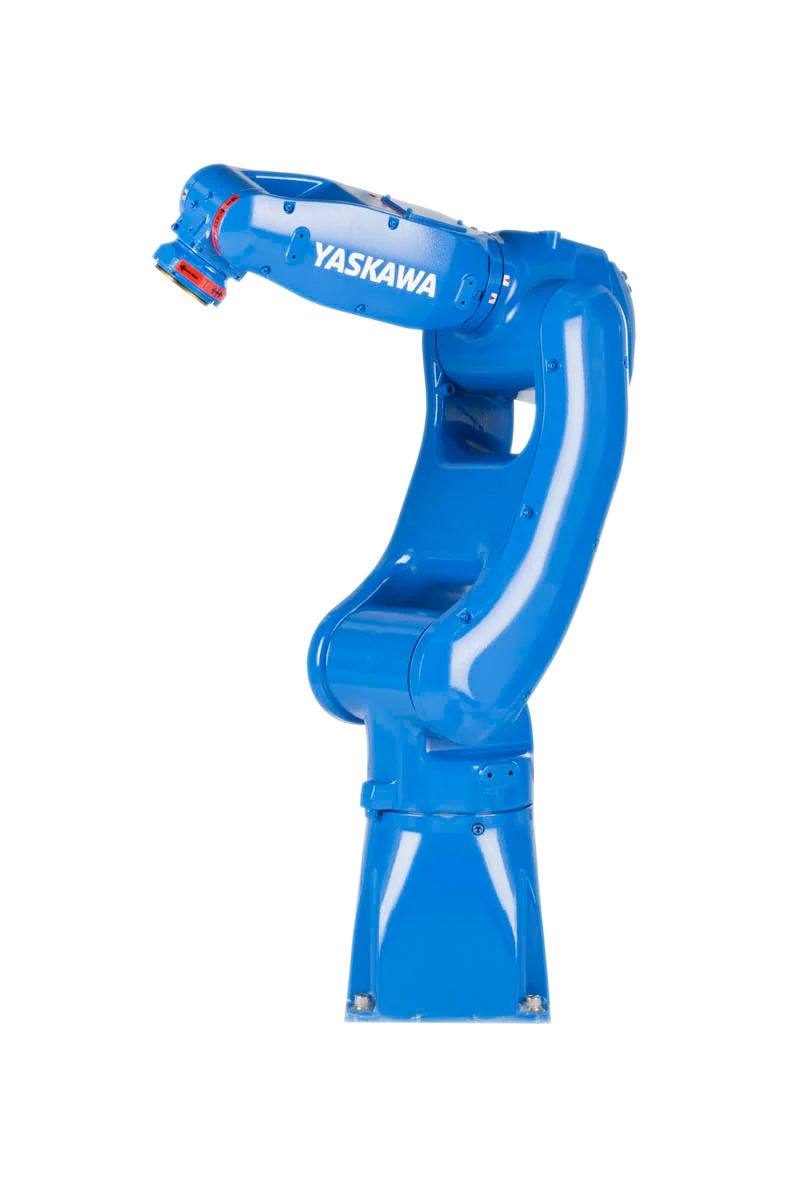
| Yaskawa MOTOMAN GP8 | 联系制造商询价 | 武装 有效载荷: 8 kg | 确认引用中的控制器和编程软件包 |