O que considerar antes de escolher
Os ambientes típicos incluem:
- Laboratórios de pesquisa
- Ensino universitário
Plataformas de pesquisa de robótica fornecem um ponto de partida para experimentos de software, sensoriamento e controle. O acesso a hardware e interfaces suportadas determinam quais experiências são práticas.
Os ambientes típicos incluem:
Inclusão significa que o robô é mapeado para este caso de uso a partir de informações disponíveis do produto. Não é uma garantia de que o produto se encaixa em cada site.
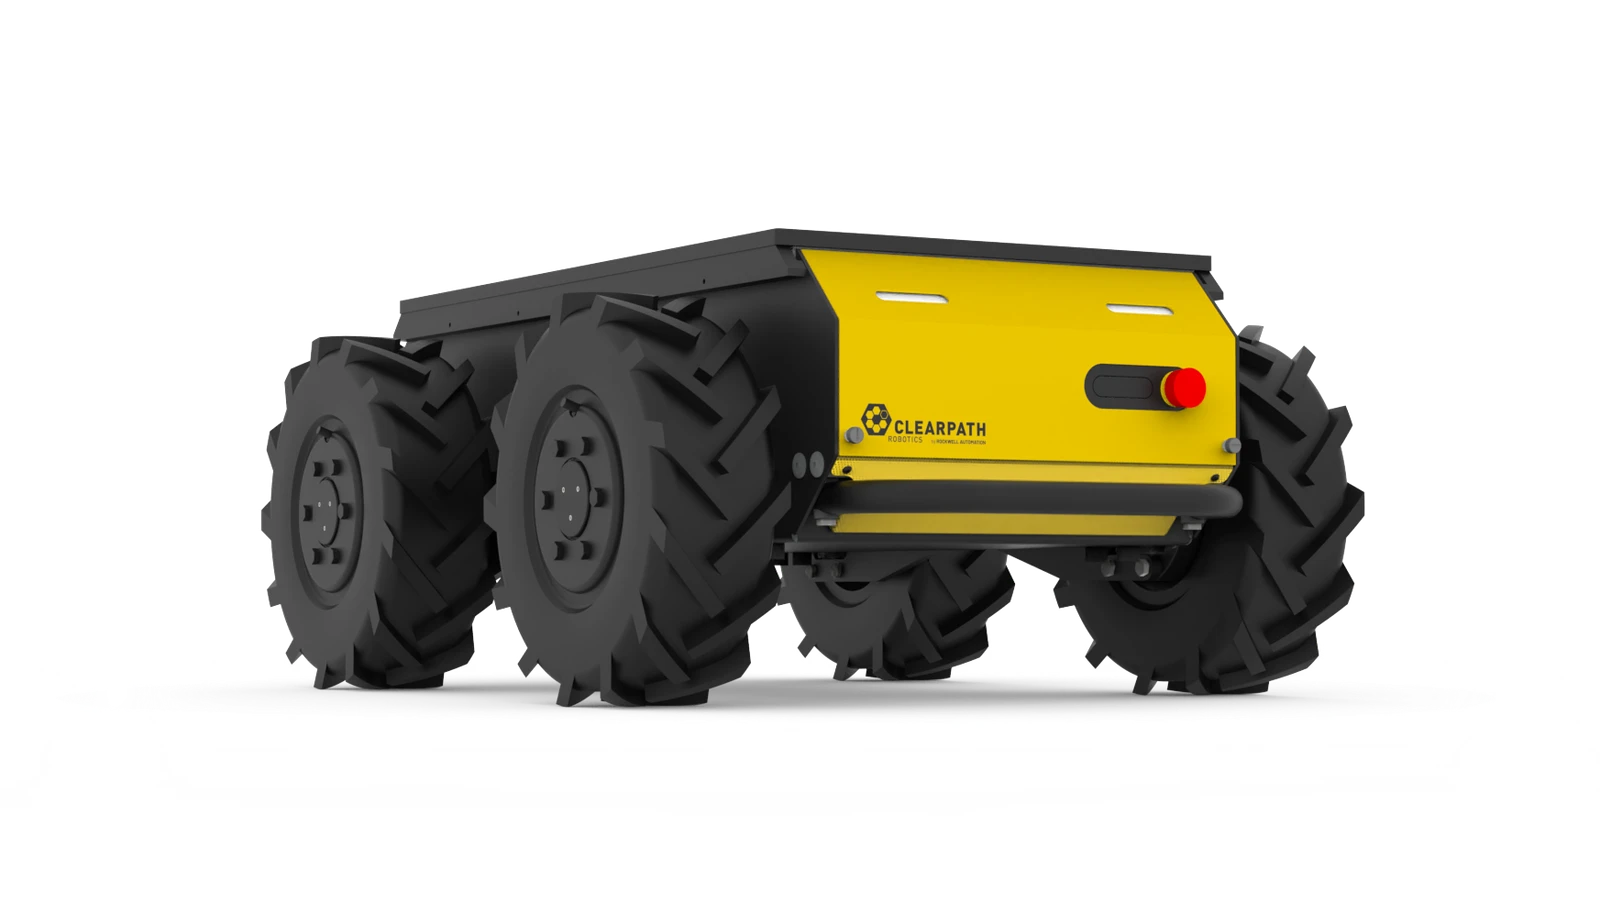
Pesquisa de robótica móvel ao ar livre
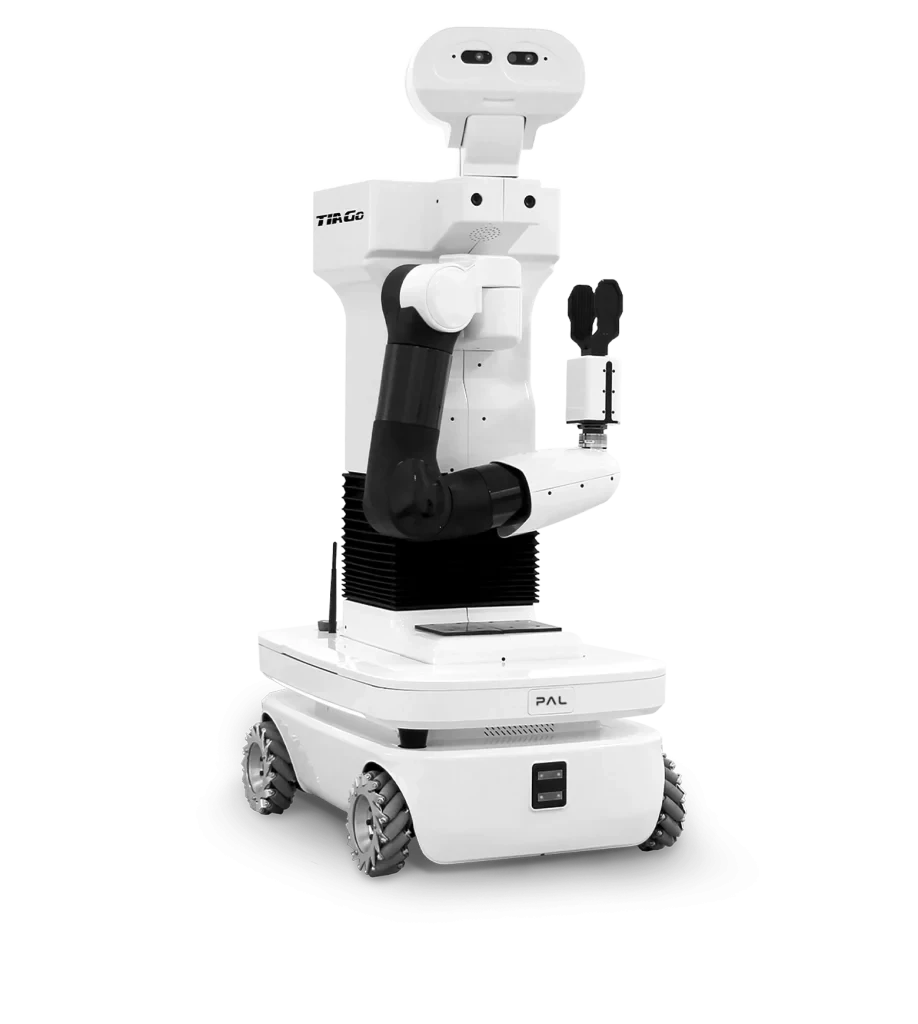
Experiências de manipulação móvel


Experiências de equilíbrio e controlo

| Robô | Preço e estado | Detalhes publicados | Verificar antes de escolher |
|---|---|---|---|
| Clearpath Robotics Husky A300 | Consultar o fabricante | Peso: 80 kg | O pacote de autonomia AMP é opcional |
| PAL Robotics TIAGo | Consultar o fabricante | Altura: 110–145 cm | As capacidades dependem do hardware seleccionado |
| Yahboom MicroROS ESP32 — Standard Kit | USD 199 | Controlador incluído: ESP32; PC máquina virtual usada para processamento ROS | O Kit Standard não inclui a câmera Vision Kit. |
| Yahboom MicroROS Self-balancing Robot — Vision Kit | USD 216,99 | Controlador incluído: STM32 e ESP32 | Visão e Standard são diferentes edições equipadas. |
| Yahboom MicroROS V2 — Standard Kit | USD 179 | Controlador incluído: ESP32 com processamento ROS do lado do PC | Falta essa câmera básica; Superior usa uma montagem de câmera diferente. |